
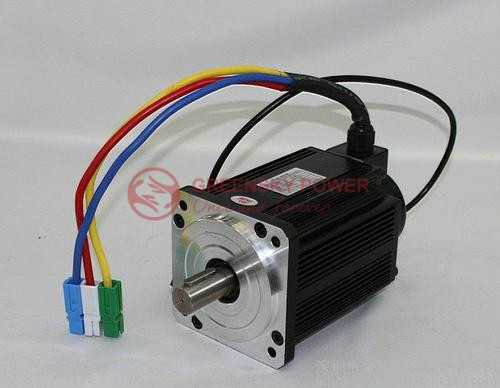
¿Por qué los motores de CC sin escobillas tienen cables 3? (Explicación de la fase, el cableado y los estándares)
Respuesta rápida
Los motores de CC sin escobillas (BLDC) utilizan tres cables porque el estator está construido a partir de Devanados trifásicos separados—etiquetado U, V y W (o A, B, C). Un controlador electrónico (ESC) energiza estas fases en una secuencia precisa, cada una desplazada por 120°, para crear un Campo magnético giratorio Tres fases son el mínimo matemático para una rotación suave, de arranque automático y sin puntos muertos: un sistema de dos hilos se detiene en puntos muertos magnéticos, mientras que un sistema de cuatro o cinco hilos agrega costo y complejidad de control con rendimientos decrecientes (IEC 60034-1; NEMA MG 1). no Alimentación/Control/Tierra: todos son conductores de fase, y el intercambio de dos simplemente invierte la dirección de rotación.
Consejo: Si no está familiarizado con los fabricantes de motores bldc, lea nuestra guía detallada sobre Fabricantes chinos de motores bldc Para obtener más información sobre los fabricantes de motores BLDC.
¿Qué es un motor de CC sin escobillas y por qué necesita tres cables?
Un motor de corriente continua sin escobillas es una máquina síncrona en la que el Los devanados de cobre forman el estator y el Los imanes permanentes forman el rotor. En lugar de escobillas mecánicas y un conmutador cambiando la dirección de la corriente, un controlador electrónico externo funciona Conmutación electrónica—Corriente de conmutación entre devanados en el momento exacto en función de la posición del rotor (sensores Hall o detección de EMF posterior sin sensor).
Los tres cables externos son los tres terminales de fase Corresponden a tres conjuntos de bobinas distribuidas físicamente alrededor del estator de modo que sus ejes magnéticos estén espaciados eléctricamente 120°. El etiquetado de fase estándar sigue la convención IEC 60034-1: U, V, W (también escrito A, B, C en la literatura norteamericana).
Tres hilos, no dos o cuatro
El número de cables es una consecuencia directa del número de fases:
- Dos cables (CC cepillado): La dirección de la corriente es invirtida mecánicamente por el conmutador. El motor puede “empujarse” más allá de los puntos muertos porque las escobillas rompen físicamente y vuelven a hacer el contacto.
- Tres cables (BLDC, estándar): Cada fase se energiza en secuencia para producir una onda magnética que viaja 360° alrededor del estator. Esta es la configuración mínima que garantiza un par continuo en cada posición del rotor.
- Cuatro, cinco o seis fases: Produce un campo aún más suave, pero cada fase adicional necesita otro cable, otro juego de bobinas y otra etapa de conmutación en el controlador, una complejidad que rara vez vale la pena para el movimiento de propósito general.
Esta es la misma razón por la que la energía trifásica domina la distribución de la red en todo el mundo: es la forma más barata de entregar rotación sin un conmutador mecánico.

¿Cuántos cables puede tener un motor BLDC?
Un motor desnudo de tres hilos es el valor predeterminado de la industria, pero los productos reales llevan más cables cuando se integra retroalimentación o protección térmica:
| Configuración | Recuento de cables | Lo que llevan los cables | Uso típico |
|---|---|---|---|
| 3-alambre | 3 | Solo fase U, V, W (sin sensores) | Drones, ventiladores de refrigeración, bombas |
| 5-alambre | 5 | U, V, W + Sala Vcc + Sala GND | Robótica, transportadores (retorno compartido del pabellón) |
| 6-alambre | 6 | U, V, W + 3 salidas Hall individuales | Servoaccionamientos, actuadores de precisión |
| 8-alambre | 8 | U, V, W + Hall x3 + sensor de temperatura | Automotriz, médica (protección contra sobretemperatura) |
Entonces, cuando un ingeniero pregunta “por qué 3 cables”, la respuesta precisa es: Los conductores trifásicos son obligatorios para el campo giratorio; los cables adicionales son canales de retroalimentación/térmicos opcionales, no forman parte de la ruta de alimentación.
Cómo un motor BLDC de alambre 3 produce rotación: paso a paso
- Entrada de alimentación de CC. Una batería o bus de CC alimenta el controlador (por ejemplo, 12 V, 24 V o 48 V). El BLDC en sí no puede funcionar solo desde CC, necesita que el controlador lo convierta.
- DC → PWM trifásico. El controlador(seis MOSFET/IGBT) corta el bus de CC en tres voltajes de fase modulados por ancho de pulso.
- 120° Energización secuencial. En cualquier instante, dos de las tres fases conducen mientras la tercera está apagada (conmutación de seis pasos, o trapezoidal). El par activo se desplaza cada 60° de rotación eléctrica, avanzando el campo en pasos 60°.
- Campo magnético giratorio. Las corrientes secuenciadas generan un vector de campo magnético que recorre el estator. FAULHABERLa documentación de diseño describe el campo del estator como “viajando en un círculo” para tirar del imán del rotor.
- Rotor sigue + retroalimentación. Los sensores Hall (en motores de hilo 5/6/8) informan el ángulo del rotor para que el controlador dispare el siguiente par en el momento exacto. En los diseños sin sensores, el controlador infiere la posición de la fase flotantes back-EMF.
Para una mayor suavidad, conmutación sinusoidal (FOC) Impulsa los tres devanados con corrientes desplazadas 120° y en forma de ondas sinusoidales: Maxon señala que esto elimina la ondulación del par y produce ~5% más torque continuo que la conmutación de bloque.
BLDC 3-Alambre vs CC cepillado 2-Cable vs Stepper 4-Cable
| Característica | CC cepillado (2 cables) | BLDC (3 cables) | Paso a paso (4–6 cables) |
|---|---|---|---|
| Conmutación | Mecánico (cepillos) | Electrónica (ESC) | Electrónica (controlador) |
| Fases | 1 (dividido por conmutador) | 3 (U/V/W) | 2 (bipolar) o más |
| Piezas de desgaste | Cepillos y conmutador | Ninguno | Ninguno |
| Eficiencia típica | 75–85% | 85–94% | 40–70% |
| Riesgo de punto muerto | Ninguno (mecánico) | Ninguno (3-fase) | Ninguno (multifásico) |
| Lo mejor para | Bajo costo, simple | Alta velocidad, alta eficiencia | Posicionamiento de bucle abierto |
| Costo del controlador | Bajo (ninguno) | Medio-Alto | Medio |
Datos de ingeniería: topología de cableado, eficiencia y límites de temperatura
Conexión interna estrella (Wye, Y) vs delta (δ)
Dentro del motor, los devanados trifásicos se pueden conectar de dos maneras. maxonLas notas de ingeniería de motores de EC afirman que el devanado rómbico está “dividido en tres devanados parciales, cada uno desplazado por 120°” y “se puede conectar de dos maneras diferentes:Yo bienΔEsto cambia la velocidad y el par de manera inversamente proporcional por el factor √3.”
| Parámetro | Conexión Estrella (Y) | Conexión Delta (Δ) |
|---|---|---|
| Voltaje de fase | V_phase = V_line / √3 | V_fase = V_línea |
| Corriente de fase | I_fase = I_línea | I_fase = I_línea / √3 |
| Constante de velocidad | Menor (mayor constante de par) | Más alto (utilizado en motores de alta velocidad) |
| Constante de par | Más alto | Más bajo |
| Común en | maxon EC-i, EC-flat | Motores maxon EC, RC de alta velocidad |
IEC 60034-30-1 Clases de eficiencia (IE1–IE5)
Los motores BLDC operan rutinariamente en la banda IE4-IE5. La siguiente tabla mapea las clases de eficiencia internacionales a las que se hace referencia en IEC 60034-30-1 y los niveles NEMA equivalentes:
| Clase IE | Descripción | Equivalente a NEMA | Gama típica de BLDC |
|---|---|---|---|
| IE1 | Eficiencia estándar | — | <80% |
| IE2 | Alta eficiencia | — | 80–85% |
| IE3 | Premio | NEMA Premium | 85–90% |
| IE4 | Súper Premium | NEMA Super Premium | 90–93% |
| IE5 | Ultra Premium | Aún no definido por NEMA | 93–96% |
Ejemplos del mundo real de las hojas de datos del fabricante: Faulhaber 3272G036CR alcanza 88% eficiencia máxima; SIMOTICS de Siemens Los motores síncronos de imanes permanentes alcanzan 92–94%; maxon EC-max 30 alcanza ~75% en 48 V en su rango continuo.
Límites de temperatura de aislamiento (IEC 60034-1)
La temperatura del devanado es el límite estricto en un BLDCSegún las clases térmicas IEC 60034-1:
| Clase de aislamiento | Temperatura máxima de devanado | Aplicación típica |
|---|---|---|
| Clase B | 130 °C | Industriales de uso general |
| Clase F | 155 °C | Siemens SIMOTICS, maxon EC (común) |
| Clase H | 180 °C | Automotriz, entornos hostiles |
Faulhabers los devanados de la serie CR toleran hasta 155 °C (opcional), con resistencias térmicas Rth1 = 2.9 K/W y Rth2 = 8.9 K/W, lo que significa que una pérdida de bobinado 10 W aumenta la temperatura aproximadamente (2.9 + 8.9) × 10 ≈ 118 K por encima del ambiente en la caja aislada.
Fórmulas clave para el diseño BLDC de 3-Wire
Úselos para dimensionar y verificar un sistema BLDC de tres hilos:
| Cantidad | Fórmula | Notas |
|---|---|---|
| Voltaje de fase (estrella) | VPH = Vlínea / √3 | Delta: VPH = Vlínea |
| Retro-EMF | E = kE × ω | kE de la ficha técnica (V·s/rad) |
| Par electromagnético | T = kT × I | kT ≈ kE en unidades SI |
| Pérdida de cobre trifásica | PCu = 3 × I² × RPH | Pérdida dominante a la corriente nominal |
| Aumento de temperatura de bobinado | ΔT = Ppérdida × (RTH1 + Rth2) | Verifique ΔT + TCon < límite de clase |
| Vida útil del rodamiento SKF | L10h = (10⁶ / 60n) × (C / P)ᵖ | P = 3 bola, 10/3 rodillo |
| Factor de servicio NEMA | SF = Tpermitir / TClasificado | Hasta 1.15 por NEMA MG 1 |
El trabajo académico confirma el impacto práctico de la elección del bobinado: Copt et al. (IEEE ECCE 2017, DOI:10.1109/ECCE.2017.8096636) muestran la reconfiguración estrella↔delta remodela la curva par-velocidad, y Lee et al. (IEEE Trans. Magnetics 2024, DOI:10.1109/TMAG.2024.3465879) cuantifiquen que las corrientes circulantes en los devanados delta pueden reducir la eficiencia hasta 18% a baja velocidad/par.
Las mejores aplicaciones para motores BLDC de alambre 3
| Aplicación | ¿Por qué 3-Wire BLDC se adapta | Voltaje típico |
|---|---|---|
| Drones / RC / hobby | Alta densidad de potencia, sin sensor OK | 11.1–22.2 V LiPo |
| Ventiladores y sopladores de refrigeración | Bajo costo, larga vida útil, sin cepillos | 12–24 V |
| Bicicletas eléctricas / EV | Eficiencia IE4-IE5, capacidad de regeneración | 24–48 V (hasta 400 V) |
| Robótica y servo | FOC preciso, 5/6-cable + codificador | 24–48 V |
| Bombas y HVAC | Silencioso, eficiente y velocidad variable | 24–230 V |
| Dispositivos médicos | Opción de baja EMI, esterilizable | 12–48 V |
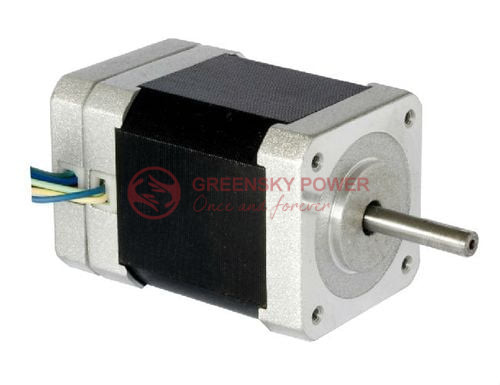
Cómo especificar un 3-Wire BLDC Motor: 6-Proceso de selección de pasos
- Definir la carga. Calcule el par requerido (T = F × r para cargas lineales) y la velocidad (rpm).
- Elija voltaje y topología. Elija 12/24/48 V y estrella vs delta según la compensación velocidad/par (factor √3).
- Verifique la clase de eficiencia. Apuntar a IE4+ para cumplir con la regla DOE 2027 y reducir el costo de energía de por vida (ABB señala amortización < 1 año para la clase IE superior).
- Verifique el margen térmico. Confirme ΔT = Ppérdida × (RTH1 + Rth2) mantiene el enrollado por debajo de su límite de clase IEC 60034-1 al máximo ambiente.
- Seleccione el controlador y la retroalimentación. Sin sensor (3-hilo) para ventiladores; Hall/sensor (5–8 cable) para arranque bajo carga y par a baja velocidad.
- Validar la vida útil del rodamiento. Utilice SKF L10h = (10⁶ / 60n) × (C/P)ᵖ para confirmar que el rodamiento dura más que el ciclo de trabajo.
Errores comunes de ingeniería con los motores BLDC de alambre 3
| Error | Consecuencia | Corrección |
|---|---|---|
| Suponiendo que un cable esté conectado a tierra | Cableado erróneo, sin arranque, falla del controlador | Las tres son fases (U/V/W); tierra es el chasis/caja |
| Motor sin sensor en funcionamiento bajo carga a baja velocidad | Inicio de estancamiento o en bruto | Utilice la versión con sensor Hall 5/6 |
| Emparejamiento de fase incorrecto en delta vs estrella | Torque/velocidad apagada por √3 | Confirme la conexión interna desde la hoja de datos |
| Ignorar el aumento de temperatura del bobinado | Ruptura del aislamiento (Clase F 155 °C) | Modelo térmico con RTH1+Rth2 |
| Sobredimensionamiento de la corriente del controlador | Costo y desperdicio EMI | Configure el controlador ≥ 20–30% sobre la clasificación del motor |
| Comprobación de la vida útil del rodamiento saltándose | Fallo mecánico prematuro | Computación SKF L10h antes de la aprobación |
BLDC 3-Tabla de solución de problemas de cables
| Problema | Causa probable | Solución |
|---|---|---|
| Motor ganadot Inicio | Sin señal de posición del rotor / fase abierta | Compruebe todos los alambres de fase 3 + Hall Vcc/GND |
| Corre hacia atrás | Intercambiar cables bifásicos | Intercambia dos cualesquiera de U/V/W |
| Vibra, sin giros | Solo una fase energizada | Prueba de etapa MOSFET; un par de fases atascado |
| Se sobrecalienta rápidamente | Sobrecorriente / mala refrigeración | Reducir la carga; verificar el límite de clase ΔT < |
| Tartamudeo a baja velocidad | Sin sensores en carga de alta inercia | Cambiar a la versión con sensor Hall |
| Cogging / ondulación | Conmutación de bloques | Usar control sinusoidal (FOC) |
| EMI en dispositivos electrónicos cercanos | Cables de fase sin blindaje | Fases de torsión; agregar ferrita; arnés de escudo |
| Ruido de rodamiento | L10h excedido | Reemplazar; aumentar la relación C/P ≥ 4 |
Preguntas frecuentes
1. ¿Puede un motor BLDC funcionar con solo una batería?
No. Un motor de CC sin escobillas requiere un controlador electrónico (ESC) para realizar la conmutación. La conexión de CC bloquea directamente el rotor o no produce rotación. El controlador convierte DC en PWM trifásico a través de los cables U/V/W.
2. ¿Qué significan los tres colores de cable?
En equipos industriales, la codificación de colores IEC usa marrón, naranja y amarillo para U, V, W. En los motores de pasatiempo/consumo, los colores varían (rojo/azul/amarillo, negro/rojo/amarillo). El color no está estandarizado entre las marcas, siempre verifique con la hoja de datos.
3. ¿Los tres hilos están polarizados como positivo/negativo?
No. A diferencia de un motor de CC con escobillass dos hilos (+, −), los tres cables BLDC son todos conductores de fase similares a CA cuya polaridad relativa circula. No hay un “+” o “−” fijo entre ellos; el controlador define la secuencia.
4. ¿Por qué no usar un BLDC bifásico?
Un sistema bifásico crea un campo magnético de un eje con puntos muertos donde el rotor puede detenerse. Las tres fases espaciadas 120° eliminan los puntos muertos y garantizan la rotación de arranque automático, el mínimo para un funcionamiento confiable.
5. ¿Necesito el 5º o 6º cable?
Solo si necesita retroalimentación de posición del rotor. Un motor sin sensor de 3 funciona para ventiladores y cargas de giro libre. Agregue cables Hall (5/6-cable) cuando necesite un arranque confiable bajo carga, par a baja velocidad o servocontrol de circuito cerrado.
6. ¿Qué norma rige los motores BLDC en los EE. UU. frente a los internacionales?
A nivel internacional, IEC 60034-1 / 60034-30-1 definen las clases de construcción y eficiencia. En los EE. UU., NEMA MG 1 es la referencia general y NEMA MG 10 cubre específicamente los motores de CC sin escobillas; el cumplimiento de la eficiencia sigue DOE 10 CFR Parte 431, con IE4 requerido para 1–750 hp a partir de junio 1 2027
¿Por qué elegir Greensky para sus proyectos de motores BLDC?
Greensky Power es un fabricante B2B con sede en China Motores de CC sin escobillas, motores de corriente continua con escobillas, motores de engranajes y Controladores BLDC sirviendo a América del Norte y Europa desde 2011. Nuestro equipo de ingeniería admite diseños BLDC de tres hilos y con sensor Hall con:
- Integración vertical—Devanado del estator, ensamblaje de imanes y firmware del controlador bajo un mismo techo.
- Soporte de ingeniería—Equipo de investigación y desarrollo de nivel de doctorado y ajuste de FOC/sin sensor para su perfil de carga exacto.
- 100% Pruebas individuales—Cada motor está verificado por torque, eficiencia y térmica antes del envío.
- Cumplimiento de la norma—diseños alineados con IEC 60034 y NEMA MG 1; IE4 preparado para la regla 2027 DOE.
- Soporte local—United Motion Inc. proporciona ingeniería pre y postventa para clientes norteamericanos.
- Flexibilidad OEM / ODM—voltaje personalizado (12/24/48 V), bobinado (Y/Δ), conector y opciones de firmware.
Explora nuestro Guía del fabricante de motores BLDC chinos o revise el los principales fabricantes de BLDC en todo el mundo para comparar opciones. Para la electrónica de accionamiento, consulte nuestra controlador de motor rango.
Obtenga un presupuesto gratuito
Referencias y fuentes autorizadas
- IEC 60034-1: Máquinas eléctricas giratorias: requisitos generales (construcción, clases de aislamiento, marcado de terminales U/V/W). https://webstore.iec.ch/publication/67471
- IEC 60034-30-1: Clases de eficiencia de motores de CA operados por línea (IE1-IE5). https://webstore.iec.ch/publication/69787
- NEMA MG 1: Motores y generadores: estándar general (incluido el factor de servicio, Diseño B). https://www.nema.org/standards/view/mg-1-2016-motors-and-generators
- NEMA MG 10: Motores de CC sin escobillas (rendimiento y métodos de prueba). https://www.nema.org/
- U.S. DOE, 10 Parte CFR 431: Estándares de conservación de energía para motores eléctricos (IE4 de junio 1, 2027). https://www.doe.gov/eere/buildings/electric-motors
- Agencia Internacional de la Energía (AIE): Los motores accionan ~70% de electricidad industrial; sistemas de motores ~53% de electricidad global. https://www.iea.org/reports/energy-efficiency-of-motors-and-drives
- SKF: Cálculo de la vida nominal del rodamiento L10 / L10h (ISO 281). https://www.skf.com/us/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- Siemens SIMOTICS: Fichas técnicas del motor síncrono de imanes permanentes / BLDC (eficiencia, Clase F 155 °C). https://www.siemens.com/global/en/products/drives/motors/simotics.html
- Notas de ingeniería del motor maxon EC: tres devanados parciales 120 ° separados, conexión Y/Δ, bloque vs conmutación sinusoidal. Motor maxon EC PDF
- FAULHABER: Motores de corriente continua sin escobillas: resistencia térmica, límites de temperatura del devanado, conmutación. https://www.faulhaber.com/en/products/brushless-dc-motors/
Apoyo académico: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879); Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604).
