
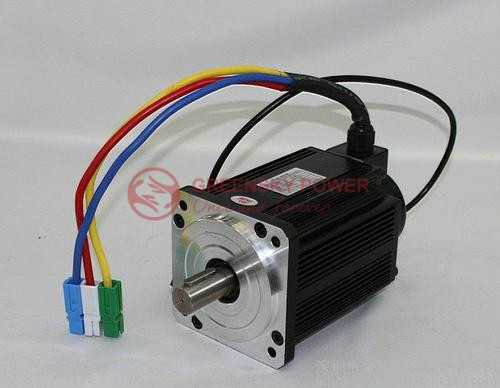
Tại sao động cơ DC không chổi than có dây 3? (Giải thích pha, hệ thống dây điện & tiêu chuẩn)
Trả lời nhanh
Động cơ DC không chổi than (BLDC) sử dụng ba dây vì stato được chế tạo từ ba cuộn dây pha riêng biệt—được dán nhãn U, V và W (hoặc A, B, C). Một bộ điều khiển điện tử (ESC) cung cấp năng lượng cho các pha này theo một trình tự chính xác, mỗi pha bù đắp bởi 120°, để tạo ra một Từ trường quay Điều đó kéo rôto nam châm vĩnh cửu xung quanh. Ba pha là mức tối thiểu về mặt toán học để quay trơn tru, tự khởi động, không có điểm chết: hệ thống hai dây dừng lại ở các điểm chết từ tính, trong khi hệ thống bốn hoặc năm dây làm tăng chi phí và độ phức tạp trong điều khiển với lợi nhuận giảm dần (IEC 60034-1; NEMA MG 1). Ba dây là không Nguồn / Điều khiển / Mặt đất — chúng đều là dây dẫn pha và hoán đổi hai pha bất kỳ chỉ đơn giản là đảo ngược hướng quay.
Mẹo: Nếu bạn không quen thuộc với các nhà sản xuất động cơ bldc, hãy đọc hướng dẫn chi tiết của chúng tôi về Các nhà sản xuất động cơ bldc Trung Quốc để tìm hiểu thêm về các nhà sản xuất động cơ BLDC.
Động cơ DC không chổi than là gì và tại sao nó cần ba dây?
Động cơ DC không chổi than là một máy đồng bộ trong đó cuộn dây đồng tạo thành stato và nam châm vĩnh cửu tạo thành rôto. Thay vì chổi cơ học và cổ góp lật hướng dòng điện, bộ điều khiển điện tử bên ngoài thực hiện Chuyển mạch điện tử—chuyển đổi dòng điện giữa các cuộn dây vào đúng thời điểm dựa trên vị trí rôto (cảm biến Hall hoặc phát hiện EMF ngược không cảm biến).
Ba dây bên ngoài là ba thiết bị đầu cuối pha Chúng tương ứng với ba bộ cuộn dây phân bố vật lý xung quanh stato để các trục từ của chúng cách nhau 120° về mặt điện. Ghi nhãn pha tiêu chuẩn tuân theo quy ước IEC 60034-1>: U, V, W (cũng được viết A, B, C trong văn học Bắc Mỹ).
ba dây, không phải hai hoặc bốn
Số lượng dây là hệ quả trực tiếp của số pha:
- Hai dây (DC chải): Hướng dòng điện được đảo ngược cơ học bởi cổ góp. Động cơ có thể tự “đẩy” qua các điểm chết vì chổi than bị đứt và tái tạo tiếp xúc.
- Ba dây (BLDC, tiêu chuẩn): Mỗi pha được cung cấp năng lượng theo trình tự để tạo ra sóng từ truyền 360° xung quanh stato. Đây là cấu hình tối thiểu đảm bảo mô-men xoắn liên tục ở mọi vị trí rôto.
- Bốn, năm hoặc sáu giai đoạn: Tạo ra một trường thậm chí còn mượt mà hơn, nhưng mỗi pha bổ sung cần một dây khác, một bộ cuộn dây khác và một giai đoạn chuyển mạch khác trong bộ điều khiển — sự phức tạp hiếm khi được đền đáp cho chuyển động đa năng.
Đây cũng là lý do tại sao nguồn điện ba pha thống trị phân phối lưới điện trên toàn thế giới: đây là cách chi phí thấp nhất để cung cấp vòng quay mà không cần cổ góp cơ học.

Động cơ BLDC có thể có bao nhiêu dây?
Động cơ ba dây trần là mặc định của ngành, nhưng các sản phẩm thực tế mang nhiều dây hơn khi tích hợp phản hồi hoặc bảo vệ nhiệt:
| Cấu hình | Số lượng dây | Những gì dây mang | Sử dụng điển hình |
|---|---|---|---|
| 3-dây | 3 | Chỉ pha U, V, W (không cảm biến) | Máy bay không người lái, quạt làm mát, máy bơm |
| 5-dây | 5 | U, V, W + Hội trường Vcc + Hội trường GND | Robot, băng tải (trở lại Hội trường chung) |
| 6-dây | 6 | U, V, W + 3 đầu ra Hall riêng lẻ | Bộ truyền động servo, bộ truyền động chính xác |
| 8-dây | 8 | U, V, W + Hall x3 + cảm biến nhiệt độ | Ô tô, y tế (bảo vệ quá nhiệt) |
Vì vậy, khi một kỹ sư hỏi “tại sao lại có dây 3”, câu trả lời chính xác là: dây dẫn ba pha là bắt buộc đối với trường quay; dây bổ sung là các kênh phản hồi / nhiệt tùy chọn, không phải là một phần của đường dẫn điện.
Động cơ BLDC 3-Wire tạo ra vòng quay như thế nào: Từng bước
- Đầu vào nguồn DC. Pin hoặc bus DC cung cấp cho bộ điều khiển (ví dụ: 12 V, 24 V hoặc 48 V). Bản thân BLDC không thể chạy từ DC một mình — nó cần bộ điều khiển để chuyển đổi nó.
- DC → PWM ba pha. Bộ điều khiểnbiến tần (sáu MOSFET / IGBT) cắt bus DC thành ba điện áp pha điều chế độ rộng xung.
- 120° Năng lượng tuần tự. Tại bất kỳ thời điểm nào, hai trong số ba pha dẫn điện trong khi pha thứ ba tắt (chuyển mạch sáu bước, hoặc hình thang). Cặp hoạt động dịch chuyển mỗi 60° của vòng quay điện, thúc đẩy trường trong các bước 60°.
- Từ trường quay. Các dòng điện được sắp xếp theo trình tự tạo ra một vectơ từ trường quét xung quanh stato. FAULHABERTài liệu thiết kế mô tả trường stato là “di chuyển trong một vòng tròn” để kéo nam châm rôto theo.
- Rotor theo sau + phản hồi. Cảm biến Hall (trong 5/6/8-động cơ dây) báo cáo góc rôto để bộ điều khiển kích hoạt cặp tiếp theo vào đúng thời điểm. Trong thiết kế không cảm biến, bộ điều khiển suy ra vị trí từ pha nổis EMF trở lại.
Để có độ mịn cao hơn, Chuyển mạch hình sin (FOC) Điều khiển cả ba cuộn dây với dòng điện dịch chuyển
BLDC 3-Dây so với DC chải 2-Dây so với Bước 4-Dây
| Đặc tính | Dây DC chải (2) | BLDC (3 dây) | Dây bước (4–6) |
|---|---|---|---|
| Chuyển mạch | Cơ khí (bàn chải) | Điện tử (ESC) | Điện tử (trình điều khiển) |
| Các giai đoạn | 1 (chia theo cổ góp) | 3 (U/V/W) | 2 (lưỡng cực) trở lên |
| Các bộ phận mài mòn | Bàn chải & cổ góp | Không có | Không có |
| Hiệu quả điển hình | 75–85% | 85–94% | 40–70% |
| Rủi ro điểm chết | Không có (cơ khí) | Không có (3-pha) | Không có (nhiều pha) |
| Tốt nhất cho | Chi phí thấp, đơn giản | Tốc độ cao, hiệu quả cao | Định vị vòng hở |
| Chi phí bộ điều khiển | Thấp (không có) | Trung bình–Cao | Trung bình |
Dữ liệu kỹ thuật: Cấu trúc liên kết dây, Hiệu suất & Giới hạn nhiệt độ
Kết nối nội bộ Star (Wye, Y) vs Delta (Δ)
Bên trong động cơ, các cuộn dây ba pha có thể được kết nối theo hai cách.Ghi chú kỹ thuật động cơ EC nói rằng cuộn dây hình thoi được “chia thành ba cuộn dây một phần, mỗi cuộn dây dịch chuyển theo 120°” và “có thể được kết nối theo hai cách khác nhau—YhoặcΔĐiều này thay đổi tốc độ và mô-men xoắn tỷ lệ nghịch với hệ số √3.”
| Tham số | Kết nối ngôi sao (Y) | Kết nối Delta (Δ) |
|---|---|---|
| Điện áp pha | V_phase = V_line / √3 | V_phase = V_line |
| Dòng pha | I_phase = I_line | I_phase = I_line / √3 |
| Tốc độ không đổi | Thấp hơn (hằng số mô-men xoắn cao hơn) | Cao hơn (được sử dụng trong động cơ tốc độ cao) |
| Hằng số mô-men xoắn | Cao hơn | Thấp hơn |
| Phổ biến trong | maxon EC-i, EC-phẳng | Động cơ maxon EC, RC tốc độ cao |
IEC 60034-30-1 Cấp hiệu quả (IE1–IE5)
Động cơ BLDC thường hoạt động trong băng tần IE4–IE5. Bảng dưới đây ánh xạ các cấp hiệu suất quốc tế được tham chiếu trong IEC 60034-30-1 và các bậc NEMA tương đương:
| Lớp IE | Mô tả | Tương đương NEMA | Phạm vi BLDC điển hình |
|---|---|---|---|
| IE1 | Hiệu quả tiêu chuẩn | – | <80% |
| IE2 | Hiệu quả cao | – | 80–85% |
| IE3 | Phí bảo hiểm | NEMA cao cấp | 85–90% |
| IE4 | Siêu cao cấp | NEMA Siêu cao cấp | 90–93% |
| IE5 | Siêu cao cấp | Chưa được xác định bởi NEMA | 93–96% |
Ví dụ thực tế từ bảng dữ liệu của nhà sản xuất: Faulhaber 3272G036CR đạt hiệu suất tối đa 88%; Siemens SIMOTICS Động cơ đồng bộ nam châm vĩnh cửu đạt
Giới hạn nhiệt độ cách nhiệt (IEC 60034-1)
Nhiệt độ cuộn dây là giới hạn cứng trên BLDCTheo IEC 60034-1 các lớp nhiệt:
| Lớp cách nhiệt | Nhiệt độ cuộn dây tối đa | Ứng dụng điển hình |
|---|---|---|
| Lớp B | 130 °C | Công nghiệp đa năng |
| Lớp F | 155 °C | Siemens SIMOTICS, maxon EC (phổ biến) |
| Lớp H | 180 °C | Ô tô, môi trường khắc nghiệt |
FaulhaberCuộn dây dòng CR chịu được lên đến 155 °C (tùy chọn), với điện trở nhiệt Rth1 = 2.9 K/W và Rth2 = 8.9 K/W, có nghĩa là tổn thất cuộn dây 10 W làm tăng nhiệt độ khoảng (2.9 + 8.9) × 10 ≈ 118 K trên môi trường xung quanh trong vỏ cách điện.
Công thức chính cho 3-Thiết kế BLDC dây
Sử dụng những thứ này để kích thước và xác minh hệ thống BLDC ba dây:
| Số lượng | Công thức | Ghi chú |
|---|---|---|
| Điện áp pha (sao) | VpH = VDòng / √3 | Đồng bằng: VpH = VDòng |
| EMF trở lại | E = kE × ω | kE từ bảng dữ liệu (V·s/rad) |
| Mô-men xoắn điện từ | T = kT × Tôi | kT ≈ kE trong đơn vị SI |
| Tổn thất đồng ba pha | Pcu = 3 × I² × RpH | Tổn thất trội ở dòng định mức |
| Tăng nhiệt độ quanh co | ΔT = Pmất mát × (Rth1 + Rth2) | Xác minh ΔT + TAMB < Giới hạn lớp học |
| Tuổi thọ vòng bi SKF | L10h = (10⁶ / 60n) × (C / P)ᵖ | p = 3 bóng, 10/3 con lăn |
| Hệ số dịch vụ NEMA | SF = TCho phép / TXếp hạng | Lên đến 1.15 trên mỗi NEMA MG 1 |
Nghiên cứu xác nhận tác động thực tế của lựa chọn cuộn dây: Copt et al. (IEEE ECCE 2017, DOI:10.1109/ECCE.2017.8096636) hiển thị cấu hình lại ngôi sao ↔ delta định hình lại đường cong mô-men xoắn – tốc độ, và Lee và cộng sự (IEEE Trans. Magnetics 2024, DOI:10.1109/TMAG.2024.3465879) định lượng rằng dòng điện tuần hoàn trong cuộn dây delta có thể giảm hiệu suất lên đến
Ứng dụng tốt nhất cho 3-Wire BLDC Motors
| Ứng dụng | Tại sao 3-Wire BLDC phù hợp | Điện áp điển hình |
|---|---|---|
| Máy bay không người lái / RC / sở thích | Mật độ công suất cao, OK không cảm biến | 11.1–22.2 V LiPo |
| Quạt làm mát & quạt gió | Chi phí thấp, tuổi thọ cao, không cần bàn chải | 12–24 V |
| Xe đạp điện / EV | Hiệu suất IE4–IE5, có khả năng tái tạo | 24–48 V (lên đến 400> V) |
| Robot & servo | FOC chính xác, 5/6-dây + bộ mã hóa | 24–48 V |
| Máy bơm & HVAC | Yên tĩnh, hiệu quả, tốc độ thay đổi | 24–230 V |
| Thiết bị y tế | Tùy chọn EMI thấp, có thể khử trùng | 12–48 V |
Cách chỉ định động cơ BLDC 3-Wire: 6-Quy trình lựa chọn bước
- Xác định tải. Tính mô-men xoắn cần thiết (T = F × r đối với tải tuyến tính) và tốc độ (vòng / phút).
- Chọn điện áp & cấu trúc liên kết. Chọn 12/24/48 V và sao so với delta theo sự đánh đổi tốc độ/mô-men xoắn (hệ số √3).
- Kiểm tra lớp hiệu quả. Mục tiêu IE4+ đáp ứng quy tắc DOE 2027 và cắt giảm chi phí năng lượng trọn đời (ABB ghi chú hoàn vốn < 1 năm đối với lớp IE cao hơn).
- Xác minh biên nhiệt. Xác nhận ΔT = Pmất mát × (Rth1 + Rth2) tiếp tục cuộn dây dưới giới hạn lớp IEC 60034-1 ở môi trường tối đa.
- Chọn bộ điều khiển & phản hồi. Không cảm biến (3-dây) cho quạt; Hall / cảm biến (5–8 dây) để khởi động dưới tải và mô-men xoắn tốc độ thấp.
- Xác nhận tuổi thọ ổ trục. Sử dụng SKF L10h = (10⁶ / 60n) × (C/P)ᵖ để xác nhận vòng bi tồn tại lâu hơn chu kỳ nhiệm vụ.
Những sai lầm kỹ thuật thường gặp với động cơ BLDC 3-Wire
| Sai lầm | Hậu quả | Sửa chữa |
|---|---|---|
| Giả sử một dây được nối đất | Đấu dây sai, không khởi động, lỗi bộ điều khiển | Cả ba đều là pha (U / V / W); mặt đất là khung / vỏ |
| Chạy động cơ không cảm biến dưới tải ở tốc độ thấp | Khởi động bị đình trệ hoặc thô bạo | Sử dụng phiên bản 5/6-wire của Hall |
| Ghép nối sai pha trên delta vs star | Mô-men xoắn / tốc độ giảm √3 | Xác nhận kết nối nội bộ từ bảng dữ liệu |
| Bỏ qua sự gia tăng nhiệt độ quanh co | Sự cố cách điện (Loại F 155 °C) | Mô hình nhiệt với Rth1+Rth2 |
| Dòng điện bộ điều khiển quá khổ | Chi phí & lãng phí EMI | Đặt bộ điều khiển ≥ 20–30% trên định mức động cơ |
| Bỏ qua kiểm tra tuổi thọ vòng bi | Hỏng hóc cơ học sớm | Máy tính SKF L10h trước khi ký |
Bảng khắc phục sự cố BLDC 3-Wire
| Vấn đề | Nguyên nhân có thể | Giải pháp |
|---|---|---|
| Động cơ giành chiến thắngT bắt đầu | Không có tín hiệu vị trí rôto / pha mở | Kiểm tra tất cả các dây pha 3 + Hall Vcc/GND |
| Chạy lùi | Dây hai pha được hoán đổi | Hoán đổi hai U/V/W bất kỳ |
| Rung, không quay | Chỉ có một pha được cung cấp năng lượng | Giai đoạn MOSFET thử nghiệm; cặp một pha bị kẹt |
| Quá nóng nhanh chóng | Quá dòng / làm mát kém | Giảm tải; xác minh ΔT < giới hạn lớp |
| Nói lắp ở tốc độ thấp | Không cảm biến trong tải quán tính cao | Chuyển sang phiên bản Hall cảm biến |
| Răng cưa / gợn sóng | Chặn chuyển mạch | Sử dụng điều khiển hình sin (FOC) |
| EMI trên các thiết bị điện tử gần đó | Dẫn pha không được che chắn | Các pha xoắn; thêm ferit; dây đai lá chắn |
| Tiếng ồn mang | L10h vượt quá | Thay thế; tăng tỷ lệ C/P ≥ 4 |
Những câu hỏi thường gặp
1. Động cơ BLDC có thể chạy chỉ với pin không?
Động cơ DC không chổi than yêu cầu bộ điều khiển điện tử (ESC) để thực hiện chuyển mạch. Kết nối DC trực tiếp sẽ khóa rôto hoặc không tạo ra vòng quay. Bộ điều khiển chuyển đổi DC thành PWM ba pha trên các dây U/V/W.
2. Ba màu dây có nghĩa là gì?
Trong thiết bị công nghiệp, mã màu IEC sử dụng màu nâu, cam và vàng cho U, V, W. Trong động cơ sở thích/tiêu dùng, màu sắc khác nhau (đỏ/xanh/vàng, đen/đỏ/vàng). Màu sắc không được tiêu chuẩn hóa giữa các thương hiệu—luôn xác minh bằng bảng dữ liệu. Hoán đổi hai dây bất kỳ sẽ đảo ngược hướng.
3. Ba dây phân cực có giống như dương/âm không?
Không giống như động cơ DC có chổi thanHai dây (+, −), ba dây BLDC đều là dây dẫn pha giống AC có chu kỳ phân cực tương đối. Không có “+” hoặc “−” cố định trong số đó; bộ điều khiển xác định trình tự.
4. Tại sao không sử dụng BLDC hai pha?
Hệ thống hai pha tạo ra từ trường một trục với các điểm chết nơi rôto có thể dừng lại. Ba pha cách nhau 120° loại bỏ các điểm chết và đảm bảo quay tự khởi động — mức tối thiểu để hoạt động đáng tin cậy.
5. Tôi cần dây thứ 5 hay thứ 6?
Chỉ khi bạn cần phản hồi vị trí rôto. Động cơ không cảm biến có dây 3 hoạt động cho quạt và tải quay tự do. Thêm dây Hall (5/6-dây) khi bạn cần khởi động đáng tin cậy dưới tải, mô-men xoắn tốc độ thấp hoặc điều khiển servo vòng kín.
6. Tiêu chuẩn nào chi phối động cơ BLDC ở Mỹ so với quốc tế?
Trên phạm vi quốc tế, IEC 60034-1 / 60034-30-1 xác định các cấp độ xây dựng và hiệu quả. Ở Hoa Kỳ, NEMA MG 1 là tài liệu tham khảo chung và NEMA MG 10 bao gồm cụ thể các động cơ DC không chổi than; tuân thủ hiệu suất theo DOE 10 CFR Part 431, với IE4 bắt buộc đối với 1– 750 1 2027
Tại sao chọn Greensky cho các dự án động cơ BLDC của bạn?
Greensky Power là nhà sản xuất B2B có trụ sở tại Trung Quốc Động cơ DC không chổi than, động cơ DC chổi than, động cơ bánh răng và Bộ điều khiển BLDC phục vụ Bắc Mỹ và Châu Âu kể từ 2011. Đội ngũ kỹ sư của chúng tôi hỗ trợ các thiết kế BLDC ba dây và cảm biến Hall với:
- Tích hợp theo chiều dọc—cuộn dây stato, cụm nam châm và chương trình cơ sở bộ điều khiển dưới một mái nhà.
- Hỗ trợ kỹ thuật—Đội ngũ R&D cấp tiến sĩ và điều chỉnh FOC / không cảm biến cho cấu hình tải chính xác của bạn.
- 100% thử nghiệm cá nhân—Mỗi động cơ đều được xác minh mô-men xoắn, hiệu suất và nhiệt trước khi giao hàng.
- Tuân thủ tiêu chuẩn—thiết kế phù hợp với IEC 60034 và NEMA MG 1; IE4-sẵn sàng cho quy tắc DOE 2027.
- Hỗ trợ địa phương—United Motion Inc. cung cấp kỹ thuật trước và sau bán hàng cho khách hàng Bắc Mỹ.
- Tính linh hoạt của OEM / ODM—tùy chỉnh voltage (12/24/48 V), cuộn dây (Y/Δ), đầu nối và các tùy chọn chương trình cơ sở.
Khám phá Hướng dẫn nhà sản xuất động cơ BLDC của Trung Quốc hoặc xem lại Các nhà sản xuất BLDC hàng đầu trên toàn thế giới Để so sánh các tùy chọn. Đối với thiết bị điện tử truyền động, hãy xem Bộ điều khiển động cơ phạm vi.
Tài liệu tham khảo & Nguồn có thẩm quyền
- IEC 60034-1: Máy điện quay—Yêu cầu chung (xây dựng, lớp cách điện, vạch đầu cuối U/V/W). https://webstore.iec.ch/publication/67471
- IEC 60034-30-1: Cấp hiệu suất của động cơ xoay chiều vận hành trên đường dây (IE1–IE5). https://webstore.iec.ch/publication/69787
- NEMA MG 1: Động cơ và Máy phát điện — tiêu chuẩn chung (bao gồm hệ số dịch vụ, Thiết kế B). https://www.nema.org/standards/view/mg-1-2016-motors-and-generators
- NEMA MG 10: Động cơ DC không chổi than (hiệu suất & phương pháp thử nghiệm). https://www.nema.org/
- U.S. DOE, 10 CFR Phần 431: Tiêu chuẩn tiết kiệm năng lượng cho động cơ điện (IE4 từ tháng 6 1, 2027). https://www.doe.gov/eere/buildings/electric-motors
- Cơ quan Năng lượng Quốc tế (IEA): Động cơ điều khiển ~70% điện công nghiệp; hệ thống động cơ ~53% của điện toàn cầu. https://www.iea.org/reports/energy-efficiency-of-motors-and-drives
- SKF: Tính toán tuổi thọ định mức vòng bi L10 / L10h (ISO 281). https://www.skf.com/us/products/bearings-units-housings/principles/bearing-selection-process/bearing-size/size-selection-based-on-rating-life/bearing-rating-life
- Siemens SIMOTICS: Bảng dữ liệu động cơ BLDC / đồng bộ nam châm vĩnh cửu (hiệu suất, Class F 155 °C). https://www.siemens.com/global/en/products/drives/motors/simotics.html
- Ghi chú kỹ thuật động cơ maxon EC: ba cuộn dây một phần 120 ° cách nhau, kết nối Y / Δ, chuyển mạch khối so với hình sin. Động cơ maxon EC PDF
- FAULHABER: Động cơ DC không chổi than — khả năng chịu nhiệt, giới hạn nhiệt độ cuộn dây, chuyển mạch. https://www.faulhaber.com/en/products/brushless-dc-motors/
Hỗ trợ học thuật: Copt et al., IEEE ECCE 2017 (DOI:10.1109/ECCE.2017.8096636); Lee et al., IEEE Trans. Magnetics 2024 (DOI:10.1109/TMAG.2024.3465879); Matouš et al., IEEE PEMC 2021 (DOI:10.1109/PEMC48073.2021.9432604).
