從轉把訊號到相電流:電動自行車控制器在做什麼
重點回答
電動自行車控制器由三相逆變器與微控制器組成。感測器回報轉把位置、踏板轉動與轉子位置。微控制器依這些輸入決定六個開關的工作週期,把電池電壓轉換成三相波形。電流回授讓控制器得以調節馬達轉矩,其餘電路則負責濾波、切換與保護。
重點回答:有頭腦的逆變器
把顯示器、接頭與灌膠層剝開,剩下的是功率級與一顆小電腦。控制器決定要施加多少電池電壓,功率級則把這個電壓依正確順序、正確時機與正確時間長度加到三組繞組上。
馬達讓控制變得比單純的電阻負載更困難。電流落後電壓,反電動勢隨轉速上升,電感則抵抗任何快速變化。控制器必須同時考慮這三件事,才能在不操壞自身開關的前提下產生轉矩。
| 區塊 | 做什麼 | 在防範什麼 |
|---|---|---|
| 輸入濾波 | 平滑電池電流並抑制切換雜訊 | 電容漣波電流與電壓突波 |
| 六開關橋式 | 把每一相接到正端或負端 | 上下橋直通與過電流 |
| 閘極驅動器 | 以足夠速度開關切換元件 | 切換太慢,最後變成熱 |
| 電流感測電阻 | 量測電池電流,通常也量相電流 | 超過半導體額定的電流 |
| 微控制器 | 換相時機、工作週期、保護 | 自身韌體的假設 |
| 感測器輸入 | 轉把、踏板感測器、霍爾、煞車、速度 | 壞掉的感測器送出離譜數值 |
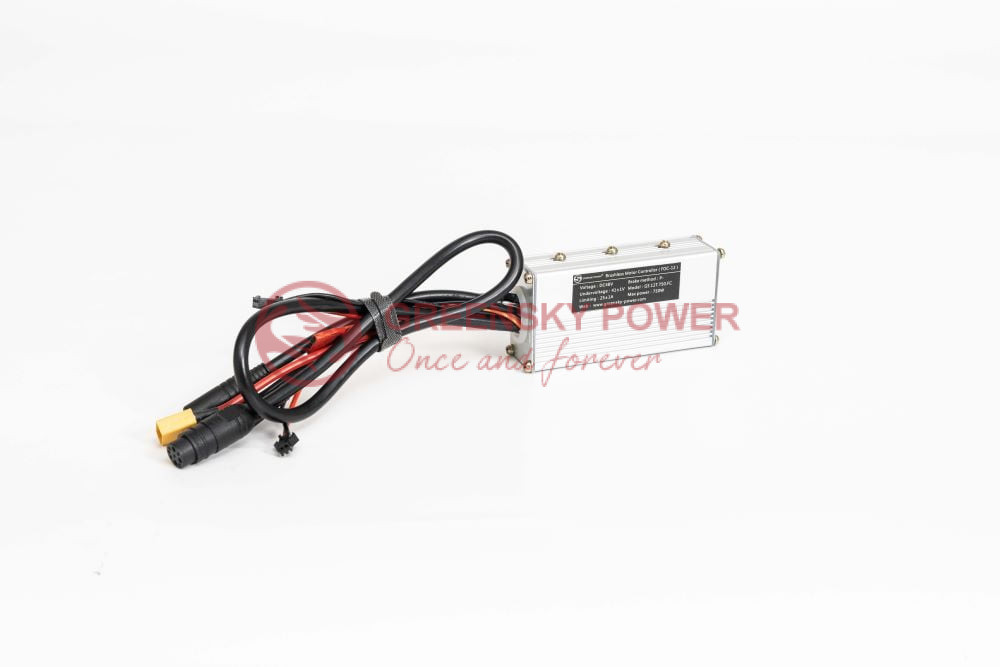
把這些區塊依不同電壓與功率等級打包成的產品系列,見電動自行車控制器頁面;本文談的是裡面發生什麼事。
跟著一個轉把訊號走進盒子裡
要理解控制器怎麼運作,一個方法是跟著轉把訊號走一遍。騎士轉動轉把,控制器在馬達反應之前要經過六個階段處理這個訊號。各階段的時間與處理方式取決於控制器設計。
| 階段 | 發生什麼 | 典型數值 |
|---|---|---|
| 1 感測器 | 霍爾轉把輸出 0.8~4.2V | 供電 5V,比例式輸出 |
| 2 取樣 | ADC 讀取訊號並濾波 | 每 100~500 微秒 |
| 3 轉為需求 | 電壓變成電流或轉矩需求 | 0 到額定電流 |
| 4 電流迴路 | 比較需求與實測電流 | 迴路 8~20kHz |
| 5 PWM | 更新橋式的工作週期 | 載波 16~25kHz |
| 6 換相 | 哪一對開關導通 | 每個電氣週轉換六次 |
訊號濾波與電流迴路的差異,騎士感受得到。濾波太重會讓轉把感覺不夠即時,電流迴路調得好則讓反應更直接。轉把與電流的對應關係也會影響從靜止起步的加速感,並且可能受當地法規規範。
橋式電路內部:六個開關、三相
六顆 MOSFET,每相兩顆,一顆上橋、一顆下橋。正常換相時,任一時刻有一個上橋與一個下橋導通,電流從電池經過兩組繞組再回來。第三相則保持浮接,直到下一步。
FET 數量很好比較,但單靠數量無法決定控制器的能力。六 FET 與十二 FET 的型號都可能標示 25A 額定。在其他設計條件相近時,增加元件可以分攤負載並降低發熱;實際性能還要看 MOSFET 本身、散熱與結構。
導通損失可由電流路徑上的元件估算。若兩顆 MOSFET 的導通電阻各約 3 毫歐,相電流 20A 時導通損失約為 2 x 20² x 0.003 = 2.4W,這還不含切換損失。由於這項損失隨電流的平方上升,電流加倍可能讓損失變成四倍。控制器的電流額定仍取決於整體設計,不是標籤上的數字。
閘極驅動器也會影響損失。MOSFET 切換的瞬間會短暫經過較高電阻狀態,把能量以熱的形式消耗掉。切換更快可以縮短這段時間,卻也可能增加電磁干擾,因此驅動設計要在兩者之間取得平衡。
同樣的三相架構出現在所有無刷應用中,從輪轂馬達到工業泵浦;一般拓撲見三相 BLDC 馬達控制器。
換相:六步方波或正弦波
換相是指依序對馬達各相通電的順序。它必須追隨轉子位置,定子磁場才能產生轉矩;理想角度取決於馬達與控制方式。
| 方式 | 如何得知位置 | 電流波形 | 特性 |
|---|---|---|---|
| 六步方波(霍爾) | 三顆相隔 120 電氣角的霍爾感測器 | 兩相導通、一相關閉 | 便宜、耐用、轉矩漣波聽得見 |
| 正弦波(霍爾) | 同樣的感測器,加以內插 | 三相連續調變 | 更安靜、更平順,運算稍多 |
| 磁場導向 | 編碼器或觀測器 | 電流分解為轉矩分量與磁通分量 | 低速行為與效率最佳 |
| 無感測器 | 反電動勢零交越點 | 六步方波或觀測器式正弦波 | 不需霍爾線,但靜止時沒有訊號 |
霍爾感測器的間隔會影響相容性。許多輪轂馬達採 120 電氣角,有些採 60;這些配置未必能用同一組控制器設定。不相符會造成抖動、反轉或起步失敗,這些症狀很容易被誤判為馬達故障。
無感測器控制在低速有先天限制:反電動勢隨轉速上升,靜止時幾乎沒有訊號可量。因此對部分無感測器控制器而言,要起動帶負載的直接驅動輪轂相當困難。霍爾感測器從起步就能提供轉子位置。波形選項與其取捨見正弦波控制器系列的比較。
PWM、工作週期,以及相電流的意外
橋式電路並不產生可變電壓。它在零與完整電池電壓之間每秒切換數千次,再由馬達電感把結果平均掉。處於導通狀態的時間比例就是工作週期,工作週期乘以電池電壓,就是繞組看到的平均電壓。
降壓轉換器的類比
馬達電感會把切換電壓平滑掉,但電流與電壓並不是等比例縮放。在理想的降壓轉換器模型中,輸出電流大約等於輸入電流除以工作週期:
I_相 約等於 I_電池 / D
工作週期 20% 時,理想化的例子是從電池取 10A,繞組中約有 50A。實際電流取決於控制器的切換策略、損失與運轉條件。這個關係反映的是電壓與電流之間的交換。
這個關係也說明了為何單看電池電流額定無法描述低速負載。坡道起步時,相電流可能明顯超過電池電流;實際數值取決於控制器與運轉條件。當工作週期接近 100%,電池電流與相電流的差距會縮小。
當控制器標示 25A 時,請確認指的是電池電流還是相電流。低速時兩者可能差很多,而評估坡道起步時兩項額定都重要。
三個迴路:電流、速度與助力
控制器常採用巢狀控制迴路。知道是哪一層在設限,就能解釋為什麼調整參數沒有得到預期的反應。
- 電流迴路,最快。 比較實測相電流與需求並調整工作週期。讓轉矩可預測、保護半導體的就是這個迴路。典型頻寬為數 kHz。
- 速度迴路,較慢。 比較車輪轉速與目標,決定電流需求。定速巡航與限速模式都在這一層。
- 助力迴路,最慢。 決定要把騎士的踩踏力放大多少倍。踏頻感測、力矩感測與助力段設定都在這裡交會。
外層迴路產生的需求,仍受內層電流上限約束。若助力要求 40A,而電流迴路上限是 15A,控制器就只輸出 15A。結果可能讓人覺得助力很弱,但系統其實正照設定運作。
這些需求從馬達側如何產生,包括轉矩與電流的關係,見BLDC 控制器完整指南。在自行車上感測器與控制器如何分工,見電動自行車的感測器與控制器。
控制器如何決定要給多少助力
典型的電動輔助自行車上,助力需求可能同時來自轉把與大盤處的踏頻感測器。兩者的互動,解釋了部分騎士對助力反應的抱怨。
踏頻感測器是五通處的磁石環與霍爾元件。每一轉產生固定數量的脈衝,控制器把脈衝頻率換算成曲柄轉速。助力與該轉速成比例,因此騎士踩得越快,馬達出力越多。
當兩種輸入都存在時,有些控制器取兩者電流需求中較大的一項,而不是取平均。這讓騎士可以輕輕踩踏,同時用轉把短暫補上動力。實際行為取決於控制器韌體。
起步的空窗,以及它為何存在
採用踏頻感測時,控制器必須先收到脈衝,才能判定正在踩踏。這會讓起步時的助力延遲,在坡道上尤其明顯。有些韌體會加入低速助力來縮短延遲;依設定不同,這可能讓曲柄一開始轉動時車身就往前衝。
力矩感測器以應變規或磁致伸縮元件量測踩踏力。這讓控制器能對施力反應,而不必等踏頻脈衝,不過反應時間與比例性仍取決於感測器與韌體。各種選項與取捨見電動自行車的力矩感測器是什麼。
力矩感測器,以及它為何勝過踏頻
踏頻感測器量的是曲柄轉速;力矩感測器量的是騎士施加多大的力。兩者提供的是不同的助力計算輸入。
踏頻與力矩的比較
| 項目 | 踏頻感測器 | 力矩感測器 |
|---|---|---|
| 量測量 | 曲柄或車輪的每秒脈衝數 | 曲柄或軸心的變形量 |
| 對靜止起步的反應 | 等待第一個脈衝 | 立即反應 |
| 助力與施力成比例 | 否,與踩踏速度成比例 | 是,在感測器範圍內 |
| 成本與複雜度 | 低:磁石環與霍爾元件 | 高:需要校正與溫度補償 |
| 典型故障 | 磁石環位移,完全沒有助力 | 零點漂移,助力變得過重或過輕 |
力矩感測器的訊號鏈說明了它為何複雜。應變規橋式電路產生很小的差動訊號,必須放大、濾波再數位化。控制器在使用讀值前還可能做溫度補償。馬達外殼上的霍爾檢出器可提供轉速資訊,計算助力時有時會與力矩合併使用。
感測器設計會影響控制器如何解讀踩踏輸入。不同結構與廠牌的比較見電動自行車力矩感測器總覽與讓騎乘更平順的力矩感測器。採用力矩感測器的量產車款例子列於哪些電動自行車配備力矩感測器。
六種保護與它們真正保護的東西
每種保護都針對特定的電氣或熱條件反應。判斷是哪一種保護動作,可以縮小斷電原因的範圍。
| 保護 | 感測什麼 | 保護什麼 | 典型門檻 |
|---|---|---|---|
| 低電壓斷電 | 電池組電壓 | 電池,不是控制器 | 依化學體系設定,見下文 |
| 電池過電流 | 輸入分流電阻 | 電芯與輸入電容 | 依控制器額定,常見 15~30A |
| 相過電流 | 相分流電阻或去飽和偵測 | MOSFET | 電池額定的兩到三倍 |
| 過溫度 | 散熱片上的 NTC | 半導體接面 | 通常殼體溫度 75~85℃ |
| 霍爾故障 | 不合法的感測器組合 | 馬達免於錯誤換相 | 全零或全一的組合 |
| 轉把故障 | 訊號超出 0.5~4.5V | 騎士免於暴衝起步 | 輸入開路或短路 |
低電壓斷電該設定在多少
低電壓斷電取決於電池化學體系與配置,而控制器未必能自動辨識。舉例來說,36V 鉛酸電池組(三顆 10.5V 串聯)約 31.5V,十串的 36V 鋰電池組約 30V,十三串的 48V 電池組約 39V。
鉛酸設定的斷電點可能讓鋰電池組過度放電,而較高的鋰電門檻則會縮短鉛酸電池組的可用里程。兩種不相符都容易被誤認為控制器故障。

控制器、馬達與電池的搭配
控制器與馬達的選型,從電壓、電流、霍爾角度與相序的相符開始。其餘要求則依應用而定。
| 項目 | 必須相符的內容 | 不相符會怎樣 |
|---|---|---|
| 電壓等級 | 36、48、52 或 72V 標稱 | 斷電時機錯亂,或橋式承受未額定的過電壓 |
| 電流額定 | 連續電池電流,加上相電流餘裕 | 爬坡時熱斷電,或壽命很短 |
| 霍爾角度 | 120 或 60 電氣角 | 無法起步、抖動,或反轉 |
| 相序 | 三條線順序正確 | 與霍爾角度錯誤相同的症狀 |
三個必須對得上的數字
電氣頻率由馬達轉速與極對數算出,不過規格表不一定會列。46 極(23 極對)的直接驅動輪轂在 200rpm 時,電氣頻率約 77Hz。五極對的減速輪轂在馬達 1000rpm 時約 83Hz。控制器的電流迴路必須快到足以應付馬達的工作頻率。
這個計算與任何三相機械相同,極數與轉速的基本關係見馬達的極數。貨運用或中置馬達配置中,馬達本身的轉矩與踏頻取捨見如何選擇中置式電動自行車馬達與電動自行車馬達類型說明。同一個決定的電壓面向,包括 48V 系統為何成為常見折衷,見48V 控制器選型指南。
控制器是怎麼壞的
多數控制器故障可歸入幾大類。症狀可以提示從哪裡開始查,但確認原因仍需要量測。
| 症狀 | 最可能原因 | 如何確認 |
|---|---|---|
| 坡道起步後直接不動作 | 相過電流、FET 短路 | 量測相線與電池負端之間的導通 |
| 能跑,幾分鐘後斷電 | 過溫度,或電池組壓降過大 | 負載下的殼體溫度與電池電壓 |
| 從靜止就抖動 | 霍爾故障或霍爾角度錯誤 | 手動轉動車輪時的感測器組合 |
| 轉把無效、燈號正常 | 轉把訊號落在有效範圍外 | 訊號線上的電壓,0.8~4.2V |
| 乾的時候正常,濕了就掛 | 水從電纜入口進入 | 接頭端子腐蝕,而非電路板 |
| 25km/h 助力就切掉 | 不是故障,是法定切斷點 | 在市場允許的前提下的韌體設定 |
水是從電纜固定頭與接頭密封處進入,溫度變化則助長殼體內部結露。IEC 60529 定義了防護等級;評估安裝在後輪附近的控制器時,試驗條件同樣重要。
為什麼選擇 Greensky Power
我們製造馬達,也能為需要成套搭配的專案配上控制器。出貨前,專案團隊會就電壓等級、連續與峰值相電流、霍爾角度,以及最高轉速下的電氣頻率取得共識。
霍爾角度不相容可能讓馬達無法起動,電流迴路設定則影響控制器的反應。電池斷電點若不匹配,也會縮短電池壽命。在設計階段核對這些要求,能減少日後的疑難排解。
正在搭配馬達與控制器嗎?請提供電池電壓與化學體系、輪徑或減速比、騎士與載重質量、需要爬的坡度,以及期望的助力行為。我們會回覆合適的電流額定、霍爾配置與斷電設定。聯絡工程團隊。
參考文獻
- International Electrotechnical Commission. (2022). IEC 60034-1:2022 Rotating electrical machines – Part 1: Rating and performance. webstore.iec.ch/en/publication/65446
- International Electrotechnical Commission. (2014). IEC 60034-2-1:2014 Rotating electrical machines – Part 2-1: Standard methods for determining losses and efficiency from tests. webstore.iec.ch/en/publication/121
- International Electrotechnical Commission. (2018). IEC 60034-14:2018 Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher. webstore.iec.ch/en/publication/59889
- International Electrotechnical Commission. (2013). IEC 60529:1989+AMD1:1999+AMD2:2013 Degrees of protection provided by enclosures (IP Code). webstore.iec.ch/en/publication/2452
- International Electrotechnical Commission. (2023). IEC 61800-9-2:2023 Adjustable speed electrical power drive systems – Ecodesign for power drive systems, motor starters, power electronics and their driven applications. webstore.iec.ch/en/publication/111276
- National Electrical Manufacturers Association. (2024). NEMA standards for motors and generators. nema.org/standards
- European Commission. (2019). Commission Regulation (EU) 2019/1781 laying down ecodesign requirements for electric motors and variable speed drives. eur-lex.europa.eu/eli/reg/2019/1781/oj
- European Parliament and Council. (2013). Regulation (EU) No 168/2013 on the approval and market surveillance of two- or three-wheel vehicles and quadricycles. eur-lex.europa.eu/eli/reg/168/2013/oj
- U.S. Consumer Product Safety Commission. (2024). 16 CFR Part 1512 – Requirements for bicycles. ecfr.gov/title-16/part-1512
- U.S. Department of Energy. (2024). Motors and drives systems – advanced manufacturing office resources. energy.gov/eere/amo/motor-systems
常見問題
Q:電動自行車控制器如何運作?
它把低電流的指令訊號轉換成三相切換輸出。感測器回報轉把位置、踏板動作與轉子位置;微控制器據此算出六開關橋式的工作週期,把電池電壓切成三相正弦波或六步方波。電流量測閉合迴路,因此馬達得到的是明確的轉矩,而不是明確的電壓。
Q:為什麼相電流會比電池電流大?
因為橋式電路表現得像降壓轉換器。在工作週期未滿時,輸出電流等於輸入電流除以工作週期,所以工作週期 20%、電池取 10A 時,相繞組中約有 50A。這也是為什麼 25A 額定的控制器,在陡坡起步時可能弄壞馬達或它自己。
Q:正弦波控制器與方波控制器差在哪裡?
方波控制器以六個離散步驟對各相通電,簡單便宜,但會產生轉矩漣波與可聽見的噪音。正弦波控制器通常採磁場導向控制,連續調變三相,讓電流沿著平滑曲線走。騎乘更安靜平順,同一顆馬達在相同轉矩下電流也略低。
Q:低電壓斷電保護的是什麼?
保護的是電池,不是控制器。門檻必須與化學體系相符:36V 鉛酸電池組約 31.5V,十串的 36V 鋰電池組約 30V,十三串的 48V 電池組約 39V。若斷電點依鉛酸設定,會讓鋰電池組過度放電並縮短壽命。
Q:任何控制器都能配任何輪轂馬達嗎?
不行。有三件事必須相符:電壓等級、電流額定與霍爾感測器角度。120 度的馬達接 60 度的控制器不會順暢運轉,無感測器控制器也可能拒絕起動帶負載的直接驅動輪轂。相線顏色也沒有統一標準,因此使用轉把前必須先確認相序。
Q:為什麼控制器在雨天容易壞?
水是從電纜入口進入電子電路,而不是穿過殼體。電纜固定頭、護套環與接頭密封是弱點;只有防潑水等級的控制器在密閉盒內反覆加熱冷卻,會累積結露。防護等級由 IEC 60529 定義,沒有試驗條件的等級標示說明不了什麼。