
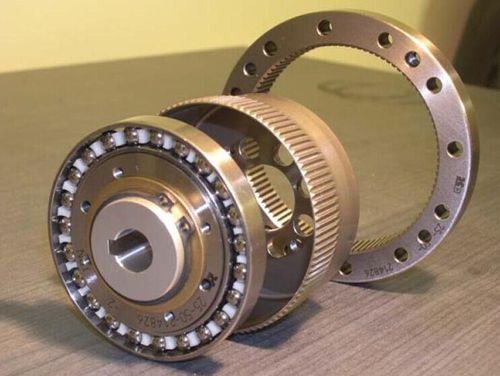
하모닉 드라이브 대 유성 기어
빠른 답변
하모닉 드라이브는 한 단에서 50:1~320:1의 감속비를 내며 백래시가 거의 0(≤1 arc-min)에 가깝습니다. 따라서 로봇 관절이나 정밀 위치결정에 적합합니다. 유성 기어는 단당 3:1~100:1의 감속비와 95~98%의 효율을 제공하므로 컨베이어, CNC, 중부하 부하에 적합합니다. 100:1 이상에서는 감속비만 따지지 말고 시스템 효율, 설치 공간(엔벨로프), 총비용을 함께 비교해야 합니다.고조파 드라이브란 무엇입니까?
미국 엔지니어 C.W. Musser(미국 특허 2,906,143, 1959 승인)가 특허를 받은 고조파 드라이브는 단단한 톱니 접촉이 아닌 유연한 부품의 제어된 탄성 변형을 통해 운동을 전달하는 정밀 기어 메커니즘입니다. 세 가지 핵심 구성 요소는 다음과 같습니다.
- 웨이브 제너레이터(WG): 플렉스플라인을 타원형 모양으로 만드는 얇은 벽 볼 베어링이 장착된 타원형 캠입니다.
- 플렉스스플라인(FS): 외부 톱니가 있는 컵 모양의 얇은 벽의 유연한 기어입니다. 타원형으로 변형되어 출력 요소 역할을 합니다.
- 원형 스플라인(CS): 180° 떨어진 두 구역에서 플렉스플라인과 맞물려 하우징에 고정되는 견고한 내부 톱니 링입니다.
표준 이중 웨이브 설계에서 플렉스플라인은 원형 스플라인보다 두 개의 톱니 적음. 파동 발생기가 회전함에 따라 맞물림 영역이 원주를 돌아 이동하므로 각 전체 파동 발생기 회전은 플렉스스플라인을 반대 방향으로 정확히 두 개의 톱니만큼 전진시켜 단일 단계에서 50:1에서 320:1까지의 감속비를 생성합니다.
유성 기어란 무엇입니까?
유성 기어(유성 기어)는 중앙에서 구축된 소형 동력 전달 시스템입니다. 태양 기어, 여러 궤도 플래닛 기어, 외부 링 기어 (내치아) 및 플래닛 캐리어 행성 핀을 운반하고 출력 역할을 합니다. 이름은 태양 주위를 공전하는 행성의 비유를 따릅니다.
주요 특징:
- 단일 단계 비율 3:1에서 10:1다단계(2–4 단계) 비율 도달 최대 10,000:1를 클릭합니다.
- 하중은 3–5 유성 기어 간에 공유되어 응력을 분산하고 토크 밀도를 높입니다.
- 동축 입력-출력 정렬을 통해 컴팩트한 인라인 장착이 가능합니다.
- 견고한 톱니 맞물림은 높은 강성과 우수한 충격 하중 저항을 제공합니다.
유성 기어 모터는 아래에 지정됩니다. 네마 MG 1 (모터 및 발전기) 미국에서 판매되는 경우 충족해야 합니다. DOE 10 CFR 부품 431 모터-기어박스 어셈블리의 일부로서의 효율성 요구 사항.
고조파 드라이브의 작동 방식, 단계별
- 입력 회전: 모터는 파동 발생기를 고속으로 구동합니다. 타원형 캠은 플렉스플라인의 내벽을 누릅니다.
- 플렉스스플라인 변형: 플렉스스플라인은 타원형으로 강제됩니다. 장축의 톱니는 원형 스플라인과 맞물리고, 단축의 톱니는 완전히 분리됩니다.
- 메싱 영역 마이그레이션: 웨이브 제너레이터가 180° 회전할 때마다 맞물림 영역은 전체 원주를 돌아 이동합니다. 플렉스스플라인은 원형 스플라인보다 톱니가 두 개 적기 때문에 각 웨이브 제너레이터는 플렉스스플라인을 반대 방향으로 정확히 두 개의 톱니씩 전진시킵니다.
- 동시 다중 치아 접촉: 대략 30%의 톱니가 언제든지 맞물려 많은 접점에 하중을 분산시킵니다. 이것이 바로 고조파 드라이브가 얇은 플렉스플라인 벽에도 불구하고 높은 토크 밀도에 도달하는 이유입니다.
- 출력 생성: 출력 플랜지에 고정된 FlexSpline은 웨이브 발생기와 반대쪽으로 천천히 회전하여 백래시가 거의 없는 감소된 속도와 증폭된 토크를 제공합니다.
파동 발생기 회전당 변형 주기 수는 웨이브 번호. 이중 웨이브(두 개의 맞물림 영역) 레이아웃이 가장 일반적이며 구조가 더 간단하고 플렉스스플라인 응력이 낮습니다.
유성 기어의 작동 방식, 단계별
- 태양 장비에 대한 입력: 모터 샤프트는 중앙 태양 기어를 전속력으로 구동합니다.
- 행성 자전: 태양 기어는 3–5 행성 기어와 맞물려 태양과 반대되는 자체 축에서 회전합니다.
- 행성 혁명: 행성도 고정 링 기어와 맞물리기 때문에 태양과 같은 방향으로 태양 공전을 공전해야 합니다.
- 캐리어 출력: 플래닛 캐리어는 감속으로 회전하여 출력 토크를 전달합니다.
링 기어가 고정되고 캐리어가 출력으로 있는 경우 단일 단계 비율은 다음과 같습니다.
i = 1 + Zr / Zs
여기서 Zr = 링 기어 이빨 및 Z = 태양 기어 톱니. 더 높은 비율의 경우 스테이지 1의 출력 캐리어는 스테이지 2의 태양을 구동합니다. 각 스테이지는 일반적으로 3:1–10:1를 달성하여 스테이지당 2–5% 효율을 잃습니다.
하모닉 드라이브와 유성 기어: 기능 비교표
| 매개변수 | 고조파 드라이브(스트레인 웨이브 기어) | 유성 기어 |
|---|---|---|
| 전송 원리 | 플렉스스플라인의 탄성 변형 | 강성 태양-행성-링 맞물림 |
| 핵심 구성 요소 | 3(웨이브 발생기, 플렉스스플라인, 원형 스플라인) | 4+ (태양, 행성, 고리, 운반함) |
| 단일 단계 비율 | 50:1 – 320:1 | 3:1 – 10:1 |
| 다단계 비율 | 최대 1,000:1(거의 사용되지 않음) | 최대 10,000:1(4-stage) |
| 백래쉬 | ≤1 arc-min(0에 가까움) | 1–6 arc-min(정밀도 유형: ≤1 arc-min) |
| 효율성(단일 단계) | 70% – 90% | 95% – 98% |
| 토크 밀도 | 높음(비율에 비해 컴팩트) | 매우 높음(행성 간 부하 공유) |
| 충격 하중 저항 | 보통(플렉스스플라인 피로 위험) | 우수(강성 맞물림) |
| 정격 수명 L10 | 7,000 – 10,000 정격 하중에서 h | 정격 하중에서 20,000 – 50,000+ h |
| 무게(등가 비율) | 라이터 | 더 무거워짐 |
| 상대 비용 | 30% – 100% 더 높음 | 기준선(경제적) |
| 일반적인 최대 토크 | 최대 ~500 N·m(더 큰 크기) | 최대 ~20,000 N·m(산업용 크기) |
| 참조 기준 | 제조사 카탈로그 (Harmonic Drive LLC, Leaderdrive, KOFON) | IEC 60034-1, NEMA MG 1 |
엔지니어링 데이터: 효율성, 온도 제한 및 토크 공식
1. 기어박스 효율 비교
아래 효율 데이터는 제조업체 데이터시트에서 가져온 것입니다. 모터 효율 등급(IE 60034-30-
| 기어박스 유형 | 스테이지 | 비율 | 최대 효율성 | 백래쉬 | 출처 |
|---|---|---|---|---|---|
| 맥슨 GPX 22 (유성형) | 1 | 3.9:1 | 90% | 1.4° | 맥슨 데이터시트 |
| 맥슨 GPX 26 (유성형) | 1 | 3.9:1 | 90% | 0.75° | 맥슨 데이터시트 |
| 맥슨 GPX 37 LN (유성) | 2 | 16:1 | 80% | 0.6° | 맥슨 데이터시트 |
| 맥슨 GPX 32 HP (유성) | 3 | 103:1 | 65% | 0.9° | 맥슨 데이터시트 |
| 지멘스 SIMOGEAR(헬리컬) | 2 | 3.5–60:1 | ≥96% | — | 지멘스 카탈로그 |
| 고조파 구동 SHD/CSF | 1 | 50–160:1 | 70–85% | ≤1 아크 분 | 하모닉 드라이브 LLC |
| 하모닉 드라이브 CSG/SHG | 1 | 50–160:1 | 75–90% | ≤1 아크 분 | 하모닉 드라이브 LLC |
유성 기어는 단일 스테이지에서 90%+ 효율을 유지하고 추가된 스테이지마다 5–10%를 잃습니다. 고조파 드라이브는 70–90%에 도달합니다. 플렉스스플라인을 연속적으로 굴곡하는 데 에너지가 소비되기 때문에 비슷한 비율로 더 낮습니다. 이러한 굴곡은 또한 열을 발생시켜 연속 작업의 제한 요소가 됩니다.
2. IEC 60034-1 절연 등급 온도 제한
모터 절연 등급(IEC 60034-1)은 최대 허용 작동 온도를 설정합니다. 기어박스 선택은 모터 부하를 변경하여 열 동작을 변경합니다.
| 절연 등급 | 최대 온도 | 온도 상승 제한 | 일반적인 응용 프로그램 |
|---|---|---|---|
| 클래스 A | 105°C | 60 케이 | 저의무, 대부분 구식 |
| 클래스 E | 120°C | 75 케이 | 경공업 |
| 클래스 B | 130°C | 80 케이 | 표준 산업용 모터 |
| 클래스 F | 155°C | 100 케이 | 대부분의 산업용 기어 모터 |
| 클래스 H | 180°C | 125 케이 | 고온, 중부하 |
3. IEC 60034-30-1 모터 효율 등급(IE1–IE5)
기어박스와 쌍을 이루는 모터는 지역 효율성 요구 사항을 충족해야 합니다. DOE의 2023 직접 최종 규칙은 미국 최소값을 IE4(NEMA 프리미엄 4) 100–250 HP 다상 유도 전동기 6월 1, 2027, 미국 기업을 구할 것으로 예상 $8.8 억 달러 그리고 피하기 92 백만 톤의 CO₂ 30 년 이상.
| IEC 클래스 | NEMA 동급 | IE1 대비 손실 | 규제 현황 |
|---|---|---|---|
| IE1 | 표준 효율성 | 기준선 | 대부분의 시장에서 단계적으로 폐지됨 |
| IE2 | 고효율 | ~10% 손실 감소 | 일부 지역의 최소 |
| IE3 | 프리미엄 효율성 | ~20% 손실 감소 | 2007부터 미국의 최소값; 2021부터 EU의 최소값 |
| IE4 | 슈퍼 프리미엄 | ~30% 손실 감소 | DOE 의무 6월 2027 (100–250 hp) |
| IE5 | 울트라 프리미엄 | ~40% 손실 감소 | 개발 중, 아직 NEMA로 정의되지 않음 |
4. 코어 토크 및 효율 공식
유성 단일 단계 비율: i = 1 + Zr / Zs. 다단계의 경우: i_합계 = i₁ × i₂ × … × iₙ를 클릭합니다.
고조파 비율: i = Zfs / (Zcs − Zfs)여기서 Zfs = 플렉스스플라인 이빨 및 Zcs = 원형 스플라인 이빨. 와 함께 Zcs − Zfs = 2이 경우 i = Zfs / 2100-톱니 flexspline은 50:1를 제공합니다.
출력 토크(두 유형 모두): T_out = T_in × i × η를 클릭합니다.
시스템 효율성(모터 + 기어박스): η_system = η_모터 × η_기어박스. 예: IE4 모터(η = 94%) + 2-스테이지 유성(η = 90%)은 η_system = 0.94 × 0.90 = 84.6%. IEA는 기어박스 선택을 포함한 모터 구동 시스템 효율성을 최적화하면 전 세계 산업용 전력 사용량을 20–30%까지 줄일 수 있다고 추정합니다.
고조파 구동 플렉스스플라인 피로 수명(L10): Lh = Ln × (Tr / Tav)³ × (Nr / Nav)여기서 LN = 정격 수명(카탈로그당 7,000 또는 10,000 h), 트르 = 정격 토크, 타브 = 평균 부하 토크, Nr = 정격 입력 속도, 내비쉐이션 = 평균 입력 속도. 부하 토크를 두 배로 늘리면 수명이 8의 배로 단축됩니다.
유성 유성 베어링의 SKF 베어링 수명(L10h): L10h = (1,000,000 / 60n) × (C / P)³여기서 씨 = 기본 동적 정격 하중, 피 = 등가 동적 하중, 엔 = 속도(rpm).
NEMA MG 1 서비스 계수: SF = T_피크 / T_등급, 일반적으로 표준 모터의 경우 1.0–1.15, 특수 설계의 경우 최대 1.25입니다. 모터 피크 토크에 서비스 계수를 곱한 기어박스 크기를 조정합니다.
5. 하모닉 드라이브 토크 제한
Harmonic Drive LLC 엔지니어링 데이터에 따라 반복되는 탄성 변형 하의 부품인 플렉스스플라인은 토크 용량을 설정합니다.
- 정격 토크: 정격 플렉스플라인 피로 수명을 위한 정격 속도의 연속 하중.
- 반복 피크 토크: 플렉스스플라인 피로 한계 내에서 허용되는 순환 과부하.
- 순간 피크(충격) 토크: 허용 한계 미만을 유지해야 합니다. 최대 굽힘 주기
1.0 × 10⁴, 에서N = 1.0 × 10⁴ / (2 × n/60 × t)를 클릭합니다. - 래칫 토크: 8–9× 등급. 이빨이 풀리고, 동심도가 손실되고, 마모가 가속화됩니다.
- 좌굴 토크: 16–17× 등급. 플렉스스플라인의 소성 변형, 치명적인 파손.
작업 예제: 로봇 관절 감속기 크기 조정
6 축 로봇 조인트는 연속 작업(S1)에서 30 rpm의 출력 속도와 110 N·m(피크 330 N·m)의 연속 출력 토크가 필요합니다. 서보 모터의 정격은 3,000 rpm, 1.5 N·m(피크 4.5 N·m)입니다.
단계 1, 필요한 비율: i_req = n_motor / n_output = 3000 / 30 = 100:1를 클릭합니다.
단계 2, 고조파 구동 옵션 (단일 단계 100:1, η = 0.85):
– 연속적인: T_out = 1.5 × 100 × 0.85 = 127.5 N·m, 110 N·m을 초과합니다.
– 피크: 4.5 × 100 × 0.85 = 382.5 N·m, 330 N·m을 초과합니다.
– 백래시 ≤1 arc-min은 관절 반복성을 충족합니다.
– 열 점검: 지속적인 S1 의무는 20–30%이 필요하므로 감자 127.5 × 0.75 ≈ 95.6 N·m, 110 N·m 요구 사항 미만입니다. 이는 한계적이며 강제 냉각 또는 다음 크기 확대가 필요합니다.
Step 3, 정밀 유성 옵션 (3-stage to 100:1, η = 0.95³ = 0.857):
– 연속적인: 1.5 × 100 × 0.857 = 128.6 N·m, 110 N·m을 초과합니다.
– 피크: 4.5 × 100 × 0.857 = 385.6 N·m, 330 N·m을 초과합니다.
– 백래시: 접합 반복성을 위해서는 정밀 유형(≤1–3 arc-min)이 필요합니다.
– 열: 견고한 맞물림은 더 시원하게 작동하여 연속 작업에 더 좋습니다.
단계 4, 결정: 둘 다 토크를 충족합니다. 고조파 드라이브는 엔벨로프와 백래시에서 승리하고, 유성화는 열 마진과 비용에서 승리합니다. 권장 사항: 열이 관리되는 경우(강제 공기 또는 한 사이즈 더 큰 경우) 고조파 드라이브를 지정하고, 그렇지 않은 경우 정밀 유성을 선택하십시오.
| 옵션 | 비율 | η | T_out (계속) | T_out(피크) | 백래쉬 | 열(S1) |
|---|---|---|---|---|---|---|
| 고조파, 1-스테이지 | 100:1 | 85% | 127.5 N·m | 382.5 N·m | ≤1 아크 분 | 한계, 평가 감소 |
| 정밀 유성, 3-스테이지 | 100:1 | 85.7% | 128.6 N·m | 385.6 N·m | ≤1–3 아크 분 | 강함 |
고조파 드라이브를 위한 최고의 응용 분야
| 신청 | 왜 하모닉 드라이브인가? | 일반적인 비율 |
|---|---|---|
| 산업용 로봇 조인트(6축 암) | 반복성을 위한 백래시 제로, 컴팩트한 조인트 외피, 단일 단계 비율로 백래시 축적 방지 | 50:1 – 160:1 |
| 협동로봇(협동로봇) | 경량, 부드럽고 인간에게 안전한 동작, 토크 감지를 위한 높은 비틀림 강성 | 100:1 – 160:1 |
| 반도체 장비 | 웨이퍼 정렬을 위한 Sub-arc-min 정확도; 클린룸을 위한 낮은 진동 | 80:1 – 120:1 |
| 항공우주 작동 | 최소 무게/공간으로 크게 감소, DO-160G 및 AS9100D 인증 | 100:1 – 320:1 |
| 의료/외과 로봇 공학 | 정밀한 포지셔닝, 햅틱에 대한 백래시 제로, 콤팩트한 엔드 이펙터 | 50:1 – 100:1 |
유성 기어를 위한 최고의 응용 분야
| 신청 | 왜 유성 기어인가? | 일반적인 비율 |
|---|---|---|
| 산업 자동화(컨베이어, 인덱서) | 높은 토크, 충격 저항, 비용 효율적인 연속 작업 | 3:1 – 100:1 |
| 서보 구동 CNC 기계 | 저백래시 정밀 유형, 높은 강성, 높은 입력 속도 | 5:1 – 40:1 |
| AGV 및 모바일 로봇 구동계 | 컴팩트한 인라인, 고효율으로 배터리 수명 연장, 가속/감쇠 충격 흡수 | 10:1 – 50:1 |
| 포장 및 충전 기계 | 높은 사이클 내구성, 동기화된 축을 위한 다단계 비율, 손쉬운 유지 보수 | 10:1 – 100:1 |
| 중장비 취급(크레인, 호이스트) | 매우 높은 토크(최대 20,000 N·m), 견고한 구조, 긴 수명 | 20:1 – 300:1 |
선택 가이드: 단계별 프로세스
단계 1: 애플리케이션 요구사항 정의
필요한 출력 속도, 연속 토크, 피크 토크, 듀티 사이클(IEC 60034-1 S1–S10), 위치 정확도, 백래시 허용 오차, 주변 온도 및 사용 가능한 엔벨로프를 문서화합니다. 응용 분야가 정밀 중심인지(고조파 구동 선호) 또는 전력 중심인지(유성 기어 선호) 여부를 결정합니다.
단계 2: 필요한 기어비 계산
사용 i = n_모터 / n_출력에서 감소를 결정합니다. 만약에 i ≤ 10:1, 단일 단계 유성이 최적입니다. 만약에 10:1 < i ≤ 100:1에서 2–3 스테이지 유성과 단일 스테이지 고조파 드라이브를 비교하십시오. 만약에 i > 100:1, 후보는 하모닉 드라이브 또는 3–4 스테이지 유성 기어입니다.
단계 3: 백래시 요구 사항 평가
≤1 arc-min이 필요한 로봇 공학, 반도체 및 정밀 포지셔닝의 경우 고조파 드라이브가 기본값입니다. 3–6 arc-min 공차가 있는 일반 자동화의 경우 정밀 유성 기어는 더 나은 비용 효율성을 제공합니다. 비포지셔닝 작업(컨베이어, 펌프)의 경우 6+ arc-min 백래시가 있는 표준 유성 기어로 충분합니다.
단계 4: 토크 및 수명 확인
고조파 드라이브의 경우 Lh = Ln × (Tr/Tav)³ × (Nr/Nav) L10 수명을 확인합니다. 3차 관계를 기억하십시오: 50% 토크 과부하는 87.5%만큼 수명을 단축합니다. 유성 기어의 경우 유성 베어링 수명을 L10h = (1,000,000/60n) × (C/P)³ 정격 토크에 NEMA MG 1 서비스 계수를 곱한 적용 피크 토크를 초과하는지 확인합니다.
단계 5: 효율성 및 열 분석
계산 η_system = η_모터 × η_기어박스 평생 에너지 비용을 비교합니다. IEA는 모터 시스템의 에너지가 95–97%라고 보고합니다.의 총 수명 주기 비용. 연속 작업의 경우 기어박스 열 방출이 권선 온도를 IEC 60034-1 절연 한계(예: 클래스 F의 경우 155°C) 이내로 유지하는지 확인합니다. 고조파 드라이브는 플렉스스플라인이 열을 발생시키기 때문에 연속 작동을 위해 경감이 필요한 경우가 많습니다.
단계 6: 비용 및 총 소유 비용(TCO) 분석
구매 가격, 유지 보수 간격, 윤활 및 교체 비용을 비교하십시오. 고조파 드라이브는 일반적으로 동급의 유성 기어보다 30–100%의 비용이 더 비싸지만 정밀도에 의해 정당화될 수 있습니다. 사용 TCO = 구매 + 에너지 + 유지보수 + 다운타임. DOE는 IE4 모터 효율성으로 전환하는 것만으로도 30년 동안
단계 7: 표준 준수 검증
모터-기어박스 어셈블리가 IEC 60034-1(등급 및 성능), IEC 60034-30-1(효율 등급), NEMA MG 1(미국 모터 및 발전기 사양), DOE 10 CFR 부품 431(미국 효율성 의무) 및 IEC 60034-5(IP 보호)를 준수하는지 확인합니다. 항공우주의 경우 DO-160G 및 AS9100D를 확인하십시오. 항공우주의 경우 DO-및 AS9100D를 확인하십시오.
단계 8: 프로토타입 테스트 및 검증
샘플을 주문하고 대표적인 부하 주기에서 가속 수명 테스트를 실행합니다. 백래시, 효율, 온도 상승 및 소음을 측정합니다. 고조파 드라이브의 경우 IEEE 색인 연구(DOI: 10.19287/j.mtmt.1005-2402.2023.08.011)에 따라 주요 피로 균열 부위인 플렉스스플라인 톱니-뿌리 응력을 모니터링합니다. 유성 기어의 경우 베어링 온도와 톱니 접촉 패턴을 확인합니다.
일반적인 엔지니어링 실수
실수 1: 정격 토크를 초과하여 고조파 드라이브에 과부하가 걸림
피크를 무시하면서 평균 토크로 하모닉 드라이브의 크기를 조정하는 것은 가장 일반적인 실패입니다. 수명은 큐브 토크 비율이 1.5× 과부하로 인해 L10 수명이 약 70%까지 단축됩니다. 항상 피크 토크의 크기를 조정하고 실제 부하 스펙트럼 데이터와 함께 피로 공식을 적용합니다. 피크 토크가 2× 정격을 초과하는 경우 더 큰 크기를 선택하거나 유성으로 전환하십시오.
실수 2: 충격이 큰 애플리케이션에서 고조파 드라이브 사용
팔레타이저, 스탬핑 프레스 또는 비상 정지가 빈번한 장비에 고조파 드라이브를 설치하면 톱니 뿌리의 플렉스스플라인 피로가 가속화됩니다. 잦은 충격 하중의 경우 견고한 하중 공유 아키텍처를 갖춘 유성 기어를 선택하십시오. NEMA MG 1 서비스 계수(1.0–1.25)는 충격에 대한 마진을 추가합니다.
실수 3: 다단 유성 기어의 효율성 손실 무시
1,000:1의 4단 유성은 ~66% 효율로 떨어질 수 있습니다(예: maxon GPX 22, 4 단계). 34% 손실은 열이 되어 더 큰 모터와 냉각을 강요합니다. 100:1을 초과하는 비율의 경우 시스템 효율에 대해 4 스테이지 유성(η ≈ 66%)과 단일 단계 고조파 드라이브(η ≈ 80%)를 비교하십시오.
실수 4: 초정밀 포지셔닝을 위한 유성 기어 선택
웨이퍼 정렬 또는 수술용 로봇의 표준 유성 기어(3–6 arc-min)는 서브아크-최소 요구 사항을 충족하지 못합니다. ‘저백래시’ 유형(1–3 arc-min)도 마모 후 백래시가 발생할 수 있습니다. ≤1 arc-min의 경우 고조파 드라이브는 연속 플렉스플라인-원형 스플라인 예압을 통해 본질적으로 백래시가 없습니다. 초정밀 유성 유형(≤1 arc-min)이 존재하지만 반복성이 떨어지는 고조파 구동 비용에 접근합니다.
실수 5: 고조파 드라이브의 열 관리 무시
온도 상승을 확인하지 않고 연속(S1) 듀타이에서 정격 토크 및 고속으로 고조파 드라이브를 작동하는 것은 위험합니다. 10°C 상승은 플렉스스플라인 피로 수명을 절반으로 줄일 수 있습니다. 연속 작업의 경우 고조파 토크를 20–30% 감소시키고, 플렉스스플라인 온도를 윤활유 한계 내(표준 윤활유의 경우 ≤80°C) 유지하고 고온용 합성 물질을 고려하십시오.
실수 6: 모터 효율 등급과 기어박스 유형이 일치하지 않음
IE4 모터(94%)를 저효율 4 스테이지 유성(66%)과 페어링하면 62% 시스템 효율성만 생성되므로 기어박스 손실로 인해 IE4 투자가 낭비됩니다. DOE 10 CFR 파트 431에 따라 6월부터 100–250 hp에 IE4가 필수가 되며, 레벨 최적화 시스템의 고효율 기어박스(스테이지 최적화 ≥95%)와 페어링하면 절감 효과를 실현할 수 있습니다. IEA는 20–
문제 해결: 문제, 원인, 해결 방법
| 문제 | 가능한 원인 | 해결책 |
|---|---|---|
| 치근의 고조파 플렉스스플라인 균열 | 피로 한계를 초과하는 반복적인 피크 토크; 순간 등급 이상의 충격 | 피크 부하 감소, 더 큰 장치 선택, 충격을 위해 유성으로 전환, 로 확인 Lh = Ln × (Tr/Tav)³ × (Nr/Nav) |
| 하모닉 래칫(이빨 건너뛰기) | 출력 토크 초과 8–9× 정격; 하우징 강성 부족 | 하중 감소, 하우징 강화, 래칫 토크 확인, 래칫 이벤트 후 교체 |
| 서비스 후 커지는 지구적 반발 | 윤활 불량으로 인한 베어링/기어 마모; 캐리어 변형 | 베어링 교체, 윤활 주기 확인, 톱니 접촉 확인, SKF L10h로 교체 예측 |
| 행성 과열 | 과부하, 낮은 윤활유, 입력 속도 초과 정격, 환기 차단 | 정격 하중 확인, 오일 레벨/점도 확인, 입력 속도 감소, 핀 청소, 클래스 F 기준 모니터(155°C) |
| 고조파 효율은 시간이 지남에 따라 떨어집니다. | 윤활유 분해, 플렉스스플라인 미세 균열, WG 베어링 마모 | 일정에 따른 재윤활, 플렉스플라인 검사, WG 베어링 교체, 로그 효율성 추세 |
| 행성 소음/진동 증가 | 기어 구멍; 유성 베어링 손상, 정렬 불량 | 진동 분석, 기어/베어링 교체, 동축 정렬 확인, 밸런스 커플링 |
| 고조파 출력 위치 드리프트 | 원형 스플라인 마모, 플렉스 스플라인 비대칭, 열 치수 변화 | 피드백 재보정, 맞물림 검사, 온도 안정화, 열 구성 요소 추가 |
| 기어박스로 과부하 시 모터 트립 | 기어박스 η가 예상보다 낮음, 시동 토크 오버 고장, 잘못된 비율 | 재계산 η_system모터 토크 속도 대 시작 토크 확인; NEMA SF 확인; 실제 손실에 대한 모터 크기 |
Greensky Power를 선택하는 이유는 무엇입니까?
Greensky Power Co., Ltd.는 글로벌 B2B 시장을 위한 정밀 기어 모터 솔루션을 전문으로 하는 중국 기반 제조업체입니다. 당사의 역량은 유성 기어 모터와 하모닉 드라이브 어셈블리에 걸쳐 있으므로 권장 사항은 단일 기술 편향이 아닌 애플리케이션에 최적화되어 있습니다.
- 수직 통합: 모터 권선, 기어 가공, 조립 및 100% 부하 테스트를 한 지붕 아래에서 수행하여 원자재에서 완제품에 이르기까지 일관된 품질을 제공합니다.
- 엔지니어링 중심 선택: 우리 팀은 IEC 60034-30-1 효율성 분석, NEMA MG 1 서비스 계수 계산 및 SKF 베어링 수명 검증을 모든 권장 사항에 적용합니다. 우리는 단순히 부품을 판매하는 것이 아니라 솔루션을 설계합니다.
- 표준 준수: 모든 기어 모터는 IEC 60034-1 성능 등급을 충족하며 DOE 10 CFR 부품 431 준수를 위한 IE3/IE4 등급과 함께 사용할 수 있습니다.
- 글로벌 입지: 우리는 하노버 산업박람회, 캔톤 페어 및 자동화에 전시하여 전 세계 고객과 직접적인 기술 대화를 유지합니다.
- 맞춤형 엔지니어링: 귀하의 응용 분야에 고조파 드라이브의 백래시 제로 정밀도가 필요하든 유성 기어박스의 고토크 내구성이 필요하든 당사의 R&D 팀은 4–6 주 내에 맞춤형 비율, 장착 및 모터 통합을 제공합니다.
당사의 제조 역량에 대해 자세히 알아보거나 고정밀 유성 기어박스: 백래시, 강성 및 실제 위치 정확도, 유성 기어 모터 응용, 고토크 브러시리스 DC 모터의 장점, 귀하의 응용 분야를 위한 맞춤형 브러시리스 DC 모터, DC 모터란 무엇입니까? 유형, 작동 원리 및 엔지니어링 공식, 세계 최고의 10 전기 모터 제조업체 그리고 상위 10 인기 있는 BLDC 모터 응용 분야 및 시장. 고조파 구동 대 유성 선택에 대한 기술 상담은 당사 엔지니어링 팀에 문의하십시오. 무료 견적 받기
관련 자료
- 고정밀 유성 기어박스: 백래시, 강성 및 실제 위치 정확도
- 유성 기어 모터 응용
- 고토크 브러시리스 DC 모터의 장점
- 귀하의 응용 분야를 위한 맞춤형 브러시리스 DC 모터
- DC 모터란 무엇입니까? 유형, 작동 원리 및 엔지니어링 공식
- 세계 최고의 10 전기 모터 제조업체
- 상위 10 인기 있는 BLDC 모터 응용 분야 및 시장
참고자료
- IEC 60034-1:2022, ‘회전 전기 기계 – 부품 1: 등급 및 성능,’ 국제 전기 기술 위원회. https://webstore.iec.ch/publication/64888
- IEC 60034-30-1:2014, ‘회전 전기 기계 – 부품 30-1: 라인 작동 AC 모터의 효율 등급,’ 국제 전기 기술 위원회.https://webstore.iec.ch/publication/67563
- NEMA MG 1-2021, ‘모터 및 발전기’, 전국 전기 제조업체 협회.https://www.nema.org/standards/view/Motors-and-Generators
- 미국 DOE, ‘에너지 절약 프로그램: 전기 모터에 대한 에너지 절약 표준’, 10 CFR 파트 431.https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- 국제에너지기구(IEA), ‘에너지 효율 2024 — 모터 시스템 분석.’https://www.iea.org/reports/energy-efficiency-2024
- SKF 그룹, ‘베어링 수명 계산 – 기어 응용 분야를 위한 L10 방법론.’https://www.skf.com/group/technical-insights/bearings
- Siemens AG, ‘SIMOGEAR 기어드 모터 — 기술 카탈로그.’https://assets.new.siemens.com/siemens/assets/api/uuid:bc14c4a0-65b6-4058-a9f7-d29284b065b1/dimc-b10068-00-7600simogearexplosion-protectedgearedmotorsen-72.pdf
- Harmonic Drive LLC, ‘엔지니어링 데이터 – 플렉스플라인 피로 수명, 토크 제한 및 선택(SHD/CSF/CSG).’https://www.harmonicdrive.net/_hd/content/documents/FR_Component.pdf
- Cheng, Y.-H. & Chen, Y.-C. (2022), ‘새로운 톱니 프로파일을 가진 변형 파동 기어의 설계, 분석 및 최적화,’ Mechanism and Machine Theory, Vol. 175. DOI: 10.1016/j.mechmachtheory.2022.104953
- Yu, X. et al. (2023), ‘산업용 로봇 고조파 감속기의 플렉스스플라인의 응력 분석 및 피로 강도 평가,’ 제조 기술 및 공작 기계. DOI: 10.19287/j.mtmt.1005-2402.2023.08.011
- 맥슨, ‘GPX 기어 프로그램 — 유성 감속기 데이터시트.’https://www.maxon.com
- 미국 DOE(2023), ‘직접 최종 규칙: 전기 모터에 대한 에너지 절약 표준(100–250 6월부터 hp IE4 1, 2027).’https://www.energy.gov/
질문 게시판
자주 묻는 질문
조화 구동과 유성 기어 중 어느 것이 더 효율적입니까?
유성 기어는 일반적으로 더 효율적입니다. 1단 유성은 95–98%에 도달하고, 1단 고조파 드라이브는 70–90%에 도달합니다. 유성은 여러 단계(각각 2–를 잃음)가 필요하기 때문에 높은 비율에서 격차가 넓어지는 반면, 고조파는 단일 스테이지를 유지하지만 지속적인 플렉스스플라인 변형으로 인해 에너지를 잃습니다. IEA/IEC 60034-30-1에 따라 </ 5% 96% 90.2% 79.9% 85%
고조파 드라이브가 유성 기어를 대체할 수 있습니까?
특정 경우에만 가능합니다. 고조파 드라이브는 높은 단일 단계 비율(50:1–320:1), 백래시가 없고 로봇 공학 및 정밀 포지셔닝에 일반적으로 사용되는 컴팩트한 크기에 적합합니다. 고토크, 고충격 또는 유성 기어가 뛰어난 24/7 산업용 작업에는 적합하지 않습니다. 고조파 구동 L10 수명(7,000–10,000 h)은 유성 기어(20,000+ h)보다 훨씬 짧기 때문에 연속 작동에 약합니다.
하모닉 드라이브와 유성 기어의 백래시 차이는 무엇입니까?
고조파 드라이브는 플렉스스플라인 톱니가 원형 스플라인에 대해 미리 로드된 상태를 유지하기 때문에 백래시가 거의 없습니다(≤1 arc-min). 표준 유성 기어는 3–6 arc-min을 표시하고, 정밀 유형은 1–3 arc-min에 도달합니다. 백래시 중요한 위치 지정(로봇 공학, CNC, 반도체)의 경우 고조파 드라이브가 기본값입니다. 1
조화로운 드라이브는 유성 기어에 비해 얼마나 오래 지속됩니까?
Harmonic Drive LLC 데이터에 따르면, 정격 부하에서 표준 시리즈(CSF, CSD, SHF, SHD)의 경우 고조파 드라이브 L10(90% 생존)은 7,000 h이고 고토크 시리즈(CSG, SHG)의 경우 10,000 h입니다. L50은 35,000–50,000 h입니다. 유성 기어는 일반적으로 20,000–50,000+ h L10에 도달하며, SKF 베어링 수명이 제한 요소입니다. 3차 토크-수명 관계는 고조파 과부하를 훨씬 더 손상시킵니다.
고조파 드라이브는 유성 기어보다 비쌉니까?
예, 일반적으로 30–100%는 정밀 플렉스플라인 제조, 유연한 웨이브 발생기 베어링 및 더 낮은 볼륨을 반영하여 동등한 토크에 대해 더 많습니다. 그러나 100:1 이상의 단지 고조파 드라이브는 장착 하드웨어 및 모터 크기가 포함되면 총 시스템 비용에서 3–4 스테이지 유성을 능가할 수 있습니다.
하모닉 드라이브 및 유성 기어에 적용되는 표준은 무엇입니까?
유성 기어 모터는 IEC 60034-1, IEC 60034-30-1(IE1–IE5), NEMA MG 1 및 DOE 10 CFR 파트 431(6월 2027부터 IE4)를 따릅니다. 고조파 드라이브는 주로 국제 효율 표준보다는 제조업체 사양(Harmonic Drive LLC, Leaderdrive, KOFON)에 의해 관리되지만 모터 부분은 여전히 IEC/NEMA/DOE 규칙을 충족해야 합니다. IEA는 모터 구동 시스템이 ~</b90 53%
