Respuesta rápida
Un accionamiento armónico logra 50:1–320:1 en una etapa con backlash casi nulo (≤1 minuto de arco), ideal para robots y posicionamiento preciso. Un planetario logra 3:1–100:1 por escalón al 95–98 % de eficiencia, ideal para transportadores, CNC y cargas pesadas. Por encima de 100:1 deciden la eficiencia del sistema, el volumen y el coste total.- ¿Qué es un accionamiento armónico?
- ¿Qué es un engranaje planetario?
- Cómo funciona un accionamiento armónico — paso a paso
- Cómo funciona un engranaje planetario — paso a paso
- Accionamiento armónico vs engranaje planetario: tabla comparativa
- Datos de ingeniería — eficiencia, límites térmicos y fórmulas de par
- Ejemplo resuelto — dimensionado de un reductor para articulación de robot
- Mejores aplicaciones para accionamientos armónicos
- Mejores aplicaciones para engranajes planetarios
- Guía de selección — paso a paso
- Errores frecuentes de ingeniería
- Tabla de resolución: problema → causa → solución
- ¿Por qué elegir Greensky Power?
- Recursos relacionados
- Referencias
- FAQ
¿Qué es un accionamiento armónico?
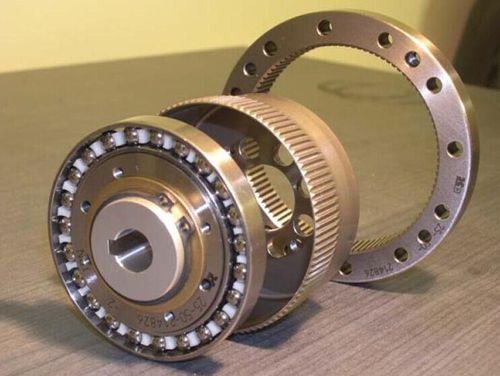
Un accionamiento armónico — patentado por el ingeniero estadounidense C.W. Musser (U.S. Patent 2.906.143, concedida en 1959) — es un mecanismo de precisión que transmite movimiento mediante la deformación elástica controlada de un componente flexible en lugar de un contacto de dientes rígido. Los tres componentes básicos son:
- Generador de onda (WG): un excéntrico elíptico con rodamiento de pared delgada que fuerza el flexspline a adoptar forma elíptica.
- Flexspline (FS): un engranaje flexible en forma de copa con dentado exterior. Se deforma elípticamente y actúa como elemento de salida.
- Spline circular (CS): un anillo rígido dentado internamente que engrana con el flexspline en dos zonas separadas 180° y va fijado a la caja.
En un diseño estándar de doble onda, el flexspline tiene dos dientes menos que el spline circular. Al girar el generador de onda, la zona de engrane recorre la circunferencia, de modo que cada vuelta completa adelanta el flexspline exactamente dos dientes en sentido opuesto — produciendo reducciones de 50:1 a 320:1 en un solo escalón.
¿Qué es un engranaje planetario?
Un engranaje planetario (tren epicíclico) es un sistema compacto de transmisión de potencia formado por un piñón solar central, varios engranajes planetarios orbitantes, una corona exterior (dentado interno) y un portaplanetas que sostiene los ejes y constituye la salida. El nombre sigue la analogía de los planetas orbitando el sol.
Características clave:
- Relaciones monoescalonadas de 3:1 a 10:1; multiescalonadas (2–4 escalones) hasta 10.000:1.
- La carga se reparte entre 3–5 planetarios, distribuyendo tensiones y elevando la densidad de par.
- Alineación coaxial de entrada–salida permite montaje compacto en línea.
- El acoplamiento rígido aporta alta rigidez y excelente resistencia a cargas de impacto.
Los motoreductores planetarios se especifican según NEMA MG 1 (Motors and Generators) y, en EE. UU., deben cumplir DOE 10 CFR Part 431 como parte del conjunto motor–reductor.
Cómo funciona un accionamiento armónico — paso a paso
- Rotación de entrada: el motor gira el generador de onda a alta velocidad; el excéntrico elíptico presiona contra la pared interna del flexspline.
- Deformación del flexspline: se fuerza a forma elíptica. Los dientes en el eje mayor engranan con el spline circular; los del eje menor se desengranan totalmente.
- Migración de la zona de engrane: cada 180° de giro del generador, la zona recorre toda la circunferencia. Como el flexspline tiene dos dientes menos, cada vuelta lo adelanta exactamente dos dientes en sentido opuesto.
- Contacto multidentado simultáneo: unos 30 % de los dientes engranan siempre, repartiendo la carga — por eso el armónico alcanza alta densidad de par pese a la pared fina.
- Generación de salida: el flexspline, fijado al flanco de salida, gira lentamente en sentido opuesto al generador, entregando velocidad reducida y par amplificado con backlash prácticamente nulo.
El número de ciclos de deformación por vuelta del generador es el número de onda. La configuración de doble onda (dos zonas) es la más común: estructura más simple y menor tensión en el flexspline.
Cómo funciona un engranaje planetario — paso a paso
- Entrada al piñón solar: el eje del motor gira el piñón solar a velocidad plena.
- Rotación planetaria: el solar engrana con 3–5 planetarios, haciéndolos girar sobre su propio eje en sentido opuesto al solar.
- Revolución planetaria: como los planetarios también engranan con la corona fija, quedan forzados a orbitar el solar en su misma dirección.
- Salida por el portaplanetas: el portaplanetas gira a velocidad reducida, entregando el par de salida.
Con corona fija y salida por portaplanetas, la relación monoescalonada es:
i = 1 + Zr / Zs
donde Zr = dientes de la corona, Zs = dientes del solar. Para relaciones mayores, la salida del escalón 1 acciona el solar del escalón 2, y así sucesivamente. Cada escalón logra 3:1–10:1 y pierde 2–5 % de eficiencia.
Accionamiento armónico vs engranaje planetario: tabla comparativa
| Parámetro | Accionamiento armónico (onda sinusoidal) | Engranaje planetario |
|---|---|---|
| Principio de transmisión | Deformación elástica del flexspline | Acoplamiento rígido sol–planeta–corona |
| Componentes básicos | 3 (generador de onda, flexspline, spline circular) | 4+ (solar, planetarios, corona, portaplanetas) |
| Relación monoescalonada | 50:1 – 320:1 | 3:1 – 10:1 |
| Relación multiescalonada | hasta 1.000:1 (poco usado) | hasta 10.000:1 (4 escalones) |
| Backlash | ≤1 minuto de arco (casi nulo) | 1–6 min. de arco (precisión: ≤1) |
| Eficiencia (monoescalonada) | 70 % – 90 % | 95 % – 98 % |
| Densidad de par | Alta (compacto en relación) | Muy alta (reparto de carga) |
| Resistencia a impactos | Moderada (riesgo de fatiga del flexspline) | Excelente (rígido) |
| Vida L10 | 7.000 – 10.000 h a carga nominal | 20.000 – 50.000+ h a carga nominal |
| Peso (misma relación) | Más ligero | Más pesado |
| Coste relativo | 30 % – 100 % mayor | Base (económico) |
| Par máx. típico | hasta ~500 N·m (grandes) | hasta ~20.000 N·m (industrial) |
| Base de referencia | Catálogo fabricante (Harmonic Drive LLC, Leaderdrive, KOFON) | IEC 60034-1, NEMA MG 1 |
Datos de ingeniería — eficiencia, límites térmicos y fórmulas de par
1. Comparativa de eficiencia de reductores
Datos de catálogos de fabricantes; la clase de eficiencia del motor (IE1–IE5 según IEC 60034-30-1) amplifica el efecto a nivel de sistema.
| Tipo de reductor | Escalones | Relación | Efic. máx. | Backlash | Fuente |
|---|---|---|---|---|---|
| maxon GPX 22 (planetario) | 1 | 3,9:1 | 90 % | 1,4° | maxon |
| maxon GPX 26 (planetario) | 1 | 3,9:1 | 90 % | 0,75° | maxon |
| maxon GPX 37 LN (planetario) | 2 | 16:1 | 80 % | 0,6° | maxon |
| maxon GPX 32 HP (planetario) | 3 | 103:1 | 65 % | 0,9° | maxon |
| Siemens SIMOGEAR (helicoidal) | 2 | 3,5–60:1 | ≥96 % | — | Siemens |
| Harmonic Drive SHD/CSF | 1 | 50–160:1 | 70–85 % | ≤1 min. arco | Harmonic Drive LLC |
| Harmonic Drive CSG/SHG | 1 | 50–160:1 | 75–90 % | ≤1 min. arco | Harmonic Drive LLC |
Los planetarios mantienen 90 %+ en un escalón y pierden 5–10 % por escalón añadido. Los armónicos alcanzan 70–90 %; son menores a relación comparable porque la energía se gasta deformando el flexspline. Esa deformación también genera calor — el factor limitante en servicio continuo.
2. Clases de aislamiento IEC 60034-1 — límites térmicos
La clase de aislamiento del motor (IEC 60034-1) fija la temperatura máxima admisible. La selección del reductor cambia la carga del motor y, por tanto, su comportamiento térmico.
| Clase | Temp. máx. | Elev. térmica | Aplicación típica |
|---|---|---|---|
| Clase A | 105°C | 60 K | Servicio ligero, obsoleta |
| Clase E | 120°C | 75 K | Industria ligera |
| Clase B | 130°C | 80 K | Motores industriales estándar |
| Clase F | 155°C | 100 K | La mayoría de motoredductores |
| Clase H | 180°C | 125 K | Alta temp., servicio pesado |
3. Clases de eficiencia de motor IEC 60034-30-1 (IE1–IE5)
El motor acoplado debe cumplir mandatos regionales. La norma DOE 2023 eleva el mínimo EE. UU. a IE4 (NEMA Premium 4) para motores de 100–250 hp desde el 1 de junio de 2027, con ahorro proyectado de 8,8 mm USD y 92 millones de toneladas de CO₂ en 30 años.
| Clase IEC | Equiv. NEMA | Pérdida vs IE1 | Estado |
|---|---|---|---|
| IE1 | Standard | Base | Retirado en la mayoría de mercados |
| IE2 | High Efficiency | ~10 % menos | Mínimo en algunas regiones |
| IE3 | Premium | ~20 % menos | Mínimo EE. UU. desde 2007; UE desde 2021 |
| IE4 | Super-Premium | ~30 % menos | DOE obligatorio junio 2027 (100–250 hp) |
| IE5 | Ultra-Premium | ~40 % menos | En desarrollo; aún sin definir NEMA |
4. Fórmulas básicas de par y eficiencia
Planetario monoescalonado: i = 1 + Zr / Zs. Multiescalonado: i_total = i₁ × i₂ × … × iₙ.
Armónico: i = Zfs / (Zcs − Zfs), con Zfs = dientes del flexspline, Zcs = dientes del spline circular. Si Zcs − Zfs = 2, se simplifica a i = Zfs / 2 — un flexspline de 100 dientes da 50:1.
Par de salida (ambos tipos): T_out = T_in × i × η.
Eficiencia de sistema: η_system = η_motor × η_reductor. Ejemplo: motor IE4 (η = 94 %) + planetario 2 escalones (η = 90 %) → η_system = 0,94 × 0,90 = 84,6 %. La IEA estima que optimizar la eficiencia de sistemas motorizados, incluida la selección del reductor, podría reducir el consumo eléctrico industrial global 20–30 %.
Vida por fatiga del flexspline (L10): Lh = Ln × (Tr / Tav)³ × (Nr / Nav), con Ln = vida nominal (7.000 o 10.000 h), Tr = par nominal, Tav = par medio, Nr = velocidad nominal, Nav = velocidad media. Duplicar el par reduce la vida por factor 8.
Vida de rodamiento SKF (L10h) de los planetarios: L10h = (1.000.000 / 60n) × (C / P)³, con C = capacidad de carga dinámica, P = carga dinámica equivalente, n = velocidad (rpm).
Factor de servicio NEMA MG 1: SF = T_pico / T_nominal, típicamente 1,0–1,15 para motores estándar, hasta 1,25 en diseños especiales. Dimensionar el reductor para el par pico del motor × factor de servicio.
5. Límites de par del accionamiento armónico
Según Harmonic Drive LLC, el flexspline — la pieza sometida a deformación repetida — fija la capacidad de par:
- Par nominal: carga continua a velocidad nominal para vida de fatiga nominal.
- Par pico repetido: sobrecarga cíclica admisible dentro del límite de fatiga.
- Par pico instantáneo (impacto): debe estar bajo el límite; ciclos máx. de flexión
1,0 × 10⁴, deN = 1,0 × 10⁴ / (2 × n/60 × t). - Par de trinquete (ratcheting): 8–9× nominal — los dientes se desengranan, se pierde concentricidad, el desgaste se acelera.
- Par de pandeo (buckling): 16–17× nominal — deformación plástica del flexspline, fallo catastrófico.
Ejemplo resuelto — dimensionado de un reductor para articulación de robot
Una articulación de robot de 6 ejes necesita 30 rpm de salida y 110 N·m de par continuo (pico 330 N·m) en servicio continuo (S1). El servomotor es de 3.000 rpm, 1,5 N·m (pico 4,5 N·m).
Paso 1 — relación requerida: i_req = n_motor / n_salida = 3000 / 30 = 100:1.
Paso 2 — opción accionamiento armónico (monoescalonado 100:1, η = 0,85):
– Continuo: T_out = 1,5 × 100 × 0,85 = 127,5 N·m ≥ 110 ✓
– Pico: 4,5 × 100 × 0,85 = 382,5 N·m ≥ 330 ✓
– Backlash ≤1 min. arco → cumple repetibilidad.
– Térmico: servicio S1 exige derate 20–30 % → 127,5 × 0,75 ≈ 95,6 N·m < 110. Ajustado — requiere refrigeración forzada o talla superior.
Paso 3 — opción planetario de precisión (3 escalones a 100:1, η = 0,95³ = 0,857):
– Continuo: 1,5 × 100 × 0,857 = 128,6 N·m ≥ 110 ✓
– Pico: 4,5 × 100 × 0,857 = 385,6 N·m ≥ 330 ✓
– Backlash: precisa tipo (≤1–3 min. arco) para repetibilidad.
– Térmico: acoplamiento rígido corre más frío; mejor para continuo.
Paso 4 — decisión: ambos cumplen el par. El armónico gana en volumen y backlash; el planetario en margen térmico y coste. Recomendación — especifique el armónico solo si el calor está controlado (aire forzado o talla mayor); si no, planetario de precisión.
| Opción | Relación | η | T_out (cont.) | T_out (pico) | Backlash | Térmico (S1) |
|---|---|---|---|---|---|---|
| Armónico, 1 escalón | 100:1 | 85 % | 127,5 N·m | 382,5 N·m | ≤1 min. arco | Ajustado, derate |
| Planetario precisión, 3 esc. | 100:1 | 85,7 % | 128,6 N·m | 385,6 N·m | ≤1–3 min. arco | Fuerte |
Mejores aplicaciones para accionamientos armónicos
| Aplicación | ¿Por qué armónico? | Relación típica |
|---|---|---|
| Articulaciones robot industriales (6 ejes) | Backlash nulo para repetibilidad; envolvente compacta; relación monoescalonada evita acumular holgura | 50:1 – 160:1 |
| Robots colaborativos (cobots) | Ligero; movimiento suave y seguro; alta rigidez torsional para sensing de par | 100:1 – 160:1 |
| Equipo semiconductores | Precisión sub-minuto para alineación de obleas; baja vibración en salas limpias | 80:1 – 120:1 |
| Actuadores aeroespaciales | Alta reducción en mínimo peso/volumen; calificado a DO-160G y AS9100D | 100:1 – 320:1 |
| Robots médicos/quirúrgicos | Posicionamiento preciso; backlash nulo para háptica; efectores compactos | 50:1 – 100:1 |
Mejores aplicaciones para engranajes planetarios
| Aplicación | ¿Por qué planetario? | Relación típica |
|---|---|---|
| Automatización industrial (transportadores, indexado) | Alto par; resistencia a impactos; económico en continuo | 3:1 – 100:1 |
| CNC servoaccionada | Tipos precisión de bajo backlash; alta rigidez; alta velocidad de entrada | 5:1 – 40:1 |
| Trenes de AGV y mobile robotics | Compacto coaxial; alta eficiencia alarga batería; absorbe aceleración/frenado | 10:1 – 50:1 |
| Envasado y llenado | Alta durabilidad cíclica; relaciones multiescalonadas para ejes sincronizados; fácil mantenimiento | 10:1 – 100:1 |
| Manipulación pesada (grúas, polipastos) | Par muy alto (hasta 20.000 N·m); construcción robusta; larga vida | 20:1 – 300:1 |
Guía de selección — paso a paso
Paso 1: Definir requisitos de la aplicación
Documente velocidad de salida, par continuo, par pico, ciclo de carga (IEC 60034-1 S1–S10), precisión de posicionamiento, tolerancia de backlash, temperatura ambiente y volumen disponible. Decida si la aplicación es de precisión (favorece armónico) o de potencia (favorece planetario).
Paso 2: Calcular la relación requerida
Con i = n_motor / n_salida, determine la reducción. Si i ≤ 10:1, un planetario monoescalonado es óptimo. Si 10:1 < i ≤ 100:1, compare planetario de 2–3 escalones contra armónico monoescalonado. Si i > 100:1, los candidatos son armónicos o planetarios de 3–4 escalones.
Paso 3: Evaluar requisitos de backlash
Para robótica, semiconductores y posicionamiento con ≤1 min. de arco, el armónico es la opción por defecto. Para automatización general con 3–6 min. de arco, los planetarios de precisión dan mejor relación coste. Para servicios sin posicionamiento (transportadores, bombas), un planetario estándar con 6+ min. de arco basta.
Paso 4: Verificación de par y vida
Para armónicos, aplique Lh = Ln × (Tr/Tav)³ × (Nr/Nav) para confirmar L10. Recuerde la relación cúbica — 50 % de sobrecarga de par reduce la vida 87,5 %. Para planetarios, verifique la vida de rodamiento planetario con L10h = (1.000.000/60n) × (C/P)³ y confirme que el par nominal supera el pico de la aplicación × factor de servicio NEMA MG 1.
Paso 5: Análisis de eficiencia y térmica
Calcule η_system = η_motor × η_reductor y compare el coste energético del ciclo de vida. La IEA reporta que la energía es 95–97 % del coste total del ciclo de vida de un sistema motor. En continuo, confirme que la disipación del reductor mantiene la temperatura de bobinado dentro del límite IEC 60034-1 (p. ej., 155°C para Clase F). Los armónicos suelen precisar derate en continuo por el calor del flexspline.
Paso 6: Análisis de coste y TCO
Compare precio de compra, intervalos de mantenimiento, lubricación y coste de reemplazo. Los armónicos cuestan típicamente 30–100 % más, pero pueden justificarse por precisión. Use TCO = Compra + Energía + Mantenimiento + Paradas. La DOE proyecta que solo IE4 ahorra 8,8 mm USD en 30 años — la eficiencia del reductor compone igual.
Paso 7: Verificación de normas
Confirme el cumplimiento del conjunto con: IEC 60034-1 (bemolización), IEC 60034-30-1 (clase de eficiencia), NEMA MG 1 (motor y generador EE. UU.), DOE 10 CFR Part 431 (mandato EE. UU.) e IEC 60034-5 (IP). Para aeroespacial, verifique DO-160G y AS9100D.
Paso 8: Prototyping y validación
Pida muestras y corra pruebas aceleradas de vida bajo ciclos representativos. Mida backlash, eficiencia, elevación de temperatura y ruido. En armónicos, monitorice la tensión en la raíz del diente del flexspline — el principal sitio de fisura según investigación indexada IEEE (DOI: 10.19287/j.mtmt.1005-2402.2023.08.011). En planetarios, verifique temperatura de rodamiento y patrón de contacto dentado.
Errores frecuentes de ingeniería
Error 1: Sobrecargar accionamientos armónicos más allá del par nominal
Dimensionar sobre par medio ignorando picos es el fallo más común. Como la vida escala con el cubo de la relación de par, una sobrecarga 1,5× reduce L10 ~70 %. Siempre dimensione para par pico y aplique la fórmula de fatiga con el espectro real. Si el pico > 2× nominal, elija talla mayor o cambie a planetario.
Error 2: Usar armónicos en aplicaciones de alto impacto
Instalarlos en paletizadores, prensas o equipos con paradas de emergencia frecuentes acelera la fatiga del flexspline en la raíz del diente. Para impactos frecuentes, elija planetarios de acoplamiento rígido. El factor de servicio NEMA MG 1 (1,0–1,25) da margen para impactos.
Error 3: Ignorar la pérdida de eficiencia en planetarios multiescalonados
Un planetario de 4 escalones a 1.000:1 puede caer a ~66 % (p. ej., maxon GPX 22, 4 esc.). Esos 34 % se vuelven calor, forzando motores mayores. Para relaciones >100:1, compare planetario 4 esc. (η ≈ 66 %) contra armónico monoescalonado (η ≈ 80 %) por eficiencia de sistema.
Error 4: Elegir planetarios para posicionamiento ultra-preciso
Los planetarios estándar (3–6 min. arco) en alineación de obleas o robótica quirúrgica quedan cortos del sub-minuto; incluso los de “bajo backlash” (1–3 min.) pueden crecer tras el asentamiento. Para ≤1 min. de arco, el armónico da backlash inherentemente nulo por la pre-carga continua. Los planetarios ultra-precisión (≤1 min.) existen pero se acercan al coste del armónico con peor repetibilidad.
Error 5: Negligir la gestión térmica de los armónicos
Operar a par nominal y alta velocidad en continuo (S1) sin verificar elevación térmica es arriesgado — un aumento de 10°C puede reducir a la mitad la vida del flexspline. Derate 20–30 % en continuo, mantenga la temperatura del flexspline bajo el límite del lubricante (típ. ≤80°C) y considere sintéticos para alta temperatura.
Error 6: Desemparejar clase de eficiencia del motor y tipo de reductor
Emparejar un motor IE4 (94 %) con un planetario 4 esc. de baja eficiencia (66 %) da solo 62 % de sistema — la inversión IE4 se pierde en pérdidas del reductor. Según DOE 10 CFR Part 431, IE4 es obligatorio para 100–250 hp desde junio 2027; párelo con reductores de alta eficiencia (≥95 % por escalón). La IEA estima 20–30 % de ahorro energético industrial por optimización de sistema.
Tabla de resolución: problema → causa → solución
| Problema | Causa probable | Solución |
|---|---|---|
| Fisura del flexspline en raíz del diente | Pico repetido sobre límite de fatiga; impactos sobre límite instantáneo | Reduzca pico; talla mayor; cambie a planetario; verifique con Lh = Ln × (Tr/Tav)³ × (Nr/Nav) |
| Trinquete armónico (salto de dientes) | Par de salida > 8–9× nominal; caja insuficientemente rígida | Reduzca carga; rigidice caja; verifique par de trinquete; reemplace tras evento |
| Backlash planetario crece tras servicio | Desgaste de rodamiento/engrane por mal lubricación; deformación de portaplanetas | Reemplace rodamientos; verifique lubricación; revise contacto; prediga con SKF L10h |
| Sobrecalentamiento planetario | Sobrecarga; poco lubricante; entrada sobre nominal; ventilación bloqueada | Verifique carga vs nominal; nivel/viscosidad de aceite; baje velocidad; limpie aletas; monitorice Clase F (155°C) |
| Eficiencia armónica decae con el tiempo | Degradación de lubricante; micro-fisuras; desgaste de rodamiento WG | Relubrique según plan; inspeccione flexspline; reemplace rodamiento WG; registre tendencia |
| Ruido/vibración planetario aumenta | Picado de engrane; daño de rodamiento; desalineación | Análisis de vibración; reemplace engranes/rodamientos; verifique alineación coaxial; equilibre acoplamiento |
| Deriva de posición de salida armónica | Desgaste de spline circular; asimetría del flexspline; cambio térmico | Recopatibilice; inspeccione engrane; estabilice temperatura; compense térmicamente |
| Motor se dispara por sobrecarga con reductor | η menor que asumida; par de arranque sobre ruptura; relación errónea | Recalcula η_system; verifique curva motor; factor servicio NEMA; dimensione motor para pérdida real |
¿Por qué elegir Greensky Power?
Greensky Power Co., Ltd. es un fabricante con sede en China especializado en soluciones de motoreductores de precisión para mercados B2B globales. Nuestra capacidad abarca tanto motoreductores planetarios como conjuntos de accionamientos armónicos, por lo que las recomendaciones se optimizan a la aplicación y no están sesgadas a una sola tecnología.
- Integración vertical: bobinado, mecanizado de engranes, ensamble y prueba de carga 100 % bajo un mismo techo — calidad consistente de la materia prima al producto final.
- Selección basada en ingeniería: nuestro equipo aplica análisis de eficiencia IEC 60034-30-1, factores de servicio NEMA MG 1 y verificación de vida SKF a cada recomendación. No solo vendemos piezas — diseñamos soluciones.
- Cumplimiento normativo: todos los motoreductores cumplen IEC 60034-1 y están disponibles con clases IE3/IE4 para DOE 10 CFR Part 431.
- Presencia global: exponemos en Hannover Messe, Canton Fair y Automate, manteniendo diálogo técnico directo en todo el mundo.
- Ingeniería a medida: ya sea que su aplicación requiera la precisión sin backlash de un armónico o la durabilidad de alto par de un planetario, nuestro equipo R&D entrega relaciones, montaje e integración de motor en 4–6 semanas.
Conozca nuestras capacidades de fabricación, y explore nuestras páginas de High Precision Planetary Gearboxes: Backlash, Stiffness and Real Positioning Accuracy, Planetary Gear Motor Applications, Benefits of a High Torque Brushless DC Motor, Custom Brushless DC Motors for Your Application, What Is a DC Motor? Types, Working Principle & Engineering Formulas, Top 10 Electric Motor Manufacturers in the World y Top 10 Popular BLDC Motor Applications & Markets. Para asesoría técnica sobre selección armónico vs planetario, contacte a nuestro equipo de ingeniería. Get Free Quote
Recursos relacionados
- High Precision Planetary Gearboxes: Backlash, Stiffness and Real Positioning Accuracy
- Planetary Gear Motor Applications
- Benefits of a High Torque Brushless DC Motor
- Custom Brushless DC Motors for Your Application
- What Is a DC Motor? Types, Working Principle & Engineering Formulas
- Top 10 Electric Motor Manufacturers in the World
- Top 10 Popular BLDC Motor Applications & Markets
Referencias
- IEC 60034-1:2022, “Rotating electrical machines — Part 1: Rating and performance,” IEC. https://webstore.iec.ch/publication/64888
- IEC 60034-30-1:2014, “Rotating electrical machines — Part 30-1: Efficiency classes of line operated AC motors,” IEC. https://webstore.iec.ch/publication/67563
- NEMA MG 1-2021, “Motors and Generators,” NEMA. https://www.nema.org/standards/view/Motors-and-Generators
- U.S. DOE, “Energy Conservation Program: Energy Conservation Standards for Electric Motors,” 10 CFR Part 431. https://www.ecfr.gov/current/title-10/chapter-II/subchapter-D/part-431
- International Energy Agency (IEA), “Energy Efficiency 2024 — Motor Systems Analysis.” https://www.iea.org/reports/energy-efficiency-2024
- SKF Group, “Bearing Life Calculation — L10 Methodology for Gear Applications.” https://www.skf.com/group/technical-insights/bearings
- Siemens AG, “SIMOGEAR Geared Motors — Technical Catalog.” https://assets.new.siemens.com/siemens/assets/api/uuid:bc14c4a0-65b6-4058-a9f7-d29284b065b1/dimc-b10068-00-7600simogearexplosion-protectedgearedmotorsen-72.pdf
- Harmonic Drive LLC, “Engineering Data — Flexspline Fatigue Life, Torque Limits, and Selection (SHD/CSF/CSG).” https://www.harmonicdrive.net/_hd/content/documents/FR_Component.pdf
- Cheng, Y.-H. & Chen, Y.-C. (2022), “Design, analysis, and optimization of a strain wave gear with a novel tooth profile,” Mechanism and Machine Theory, Vol. 175. DOI: 10.1016/j.mechmachtheory.2022.104953
- Yu, X. et al. (2023), “Stress analysis and fatigue strength evaluation of flexsplines of industrial robot harmonic reducer,” Manufacturing Technology & Machine Tool. DOI: 10.19287/j.mtmt.1005-2402.2023.08.011
- maxon, “GPX Gear Program — Planetary Gearheads Datasheet.” https://www.maxon.com
- U.S. DOE (2023), “Direct Final Rule: Energy Conservation Standards for Electric Motors (100–250 hp IE4 from June 1, 2027).” https://www.energy.gov/
FAQ
Preguntas frecuentes
¿Cuál es más eficiente: accionamiento armónico o engranaje planetario?
Los planetarios son generalmente más eficientes. Un planetario monoescalonado alcanza 95–98 %; un armónico monoescalonado 70–90 %. La brecha crece a relaciones altas porque el planetario necesita varios escalones (cada uno pierde 2–5 %), mientras el armónico se mantiene monoescalonado pero gasta energía deformando el flexspline. Según IEA/IEC 60034-30-1, un motor IE4 con planetario 96 % da 90,2 % de sistema, frente a 79,9 % con armónico 85 %.
¿Puede un accionamiento armónico reemplazar a un planetario?
Solo en casos específicos. Los armónicos sirven para relaciones monoescalonadas altas (50:1–320:1), backlash nulo y compacidad — típico en robótica y posicionamiento. No son adecuados para par alto, impactos o servicio 24/7 donde brillan los planetarios. Su vida L10 (7.000–10.000 h) es mucho menor que la planetaria (20.000+ h).
¿Cuál es la diferencia de backlash entre armónico y planetario?
Los armónicos tienen backlash prácticamente nulo (≤1 min. arco) porque los dientes del flexspline permanecen precargados contra el spline circular. Los planetarios estándar muestran 3–6 min.; los de precisión 1–3 min.; los ultra-precisión ≤1 min. a coste cercano al armónico. Para posicionamiento crítico (robótica, CNC, semiconductores), el armónico es la opción por defecto.
¿Cuánto duran los armónicos frente a los planetarios?
Según Harmonic Drive LLC, la L10 (90 % de supervivencia) es 7.000 h para series estándar (CSF, CSD, SHF, SHD) y 10.000 h para alta carga (CSG, SHG) a carga nominal; la L50 es 35.000–50.000 h. Los planetarios alcanzan típicamente 20.000–50.000+ h L10, con la vida SKF como límite. La relación cúbica par–vida hace la sobrecarga armónica mucho más dañina.
¿Son más caros los armónicos que los planetarios?
Sí — típicamente 30–100 % más por par equivalente, por la fabricación de precisión del flexspline, el rodamiento flexible del generador y los bajos volúmenes. Pero sobre 100:1 un armónico monoescalonado puede batir a un planetario 3–4 escalones en coste total de sistema al incluir herrajes y dimensionado de motor.
¿Qué normas aplican a armónicos y planetarios?
Los motoreductores planetarios siguen IEC 60034-1, IEC 60034-30-1 (IE1–IE5), NEMA MG 1 y DOE 10 CFR Part 431 (IE4 desde junio 2027). Los armónicos se rigen principalmente por especificaciones de fabricante (Harmonic Drive LLC, Leaderdrive, KOFON) más que por normas internacionales de eficiencia, aunque la parte motora debe cumplir IEC/NEMA/DOE. La IEA señala que los sistemas motorizados son ~53 % del consumo eléctrico global.