步進馬達驅動的細分與非細分:究竟有哪些變化?
快速解答
細分(微步進)使用正弦/餘弦相位電流驅動步進電機,將每個 1.8° 的全步進細分為最多 256 個更小的微步進,從而實現更平滑、更安靜的運動。非細分(全步進)則簡單地將兩個線圈完全打開/關閉,保持 100% 的額定扭矩,但運動幅度為粗略的 1.8° 跳動。微步進提高了平滑度和指令解析度——而非真正的機械精度——其在微位置的保持扭矩在 1/256 步進時會降至額定扭矩的 0.61%(根據 ADI Trinamic 的數據)。選擇全步進可獲得最大扭矩和最低驅動器成本;當振動、雜訊或中頻共振會導致應用失敗時,則應選擇細分。
什麼是細分(微步)和非細分(全步)?
混合式步進馬達的物理步進角由其轉子/齒數決定-標準的1.8°單元 每圈200個完整步. 如何 司機 兩個繞組通電後,使用者體驗就會受到影響。共有兩大類:
非細分(全步道)
在全步模式下,驅動器每個相位僅施加兩種離散電流狀態:100% 或 0%。最常見的變體是: 雙相全步(高扭力模式)這種設計同時為兩個繞組通電,使轉子始終位於磁向量最強的自然定位點上。馬達能夠輸出其額定保持轉矩,但會在 1.8° 的位置之間「猛然」轉動,導致在某些轉速下產生振動和中頻共振。
細分(微步進)
細分-通常稱為 微步進 在美國技術文獻中—以精確比例的開關取代開/關開關 正弦/餘弦電流 在兩個階段中,將一個完整步長分成 N 個微步,可以讓轉子在自然步長之間保持穩定位置。常用的傳動比為 1/4、1/8、1/16、1/32,最高可達 1/256。一個 1.8° 的電機,傳動比為 1/256,每轉可產生 51,200 個離散位置(每個微步 0.00703125°)——這是 ADI Trinamic 的一個數值,我們稍後會將其用作定量參考。
半步:它們之間的橋樑
半步進模式交替採用單相通和雙相通激勵,將解析度提高一倍至 400 步/轉 (0.9°),但同時也會在兩種狀態之間引入約 30% 的扭力波動。從技術上講,它是一種 2 倍細分,最好將其視為微步進的入門級方法。
細分地塊與非細分地塊的運作方式-分步詳解
1. 當前命令以全步執行
駕駛員將 A 階段保持在 +I最大限度 相位 B 為 0,然後翻轉為 A=0,B=+I最大限度等等。沒有中間電流;合成轉矩向量每步跳躍90電角度。繞組電感中儲存的能量導致轉子… 過衝和環 就像一個阻尼鐘擺——產生全步噪音的源頭。
2. 微步進中的目前命令
驅動器使用正弦參考訊號對兩個相位進行調製:
| 階段 | 目前命令 | 影響 |
|---|---|---|
| A階段 | 我一個 = 我最大限度 · sin(θ) | 旋轉磁向量 |
| B階段 | 我B = 我最大限度 · cos(θ) | 90°偏移,平滑過渡 |
| θ步長 | θ = 360° / (200 N) | N = 微步比率(例如 16、256) |
由於扭矩向量是逐漸旋轉而非跳躍式旋轉,因此過衝幅度會隨著微步分辨率的提高而減少——振動和雜訊也會隨之降低。正弦波本身的品質受限於驅動器的ADC/DAC解析度;ADI Trinamic指定使用≥8位元ADC/DAC,從而支援高達256個微步。
3. 關鍵區別:解析度 ≠ 準確度
這是整個主題中最容易被誤解的一點。微步進會增加 命令決議 (較小的增量)但確實 不是 按比例增加 機械精度. 轉子最終穩定在磁平衡位置,該位置受負載轉矩、摩擦、柔性以及電流調節質量的影響。正如pmdcorp的分析所示,如果一個完整步長在負載下存在±5%的位置誤差,那麼在1/16或1/32步長下,同樣的誤差仍然存在——指令更精細,但轉子的精度並沒有相應提高。 IEEE TIE的研究證實,真正降低位置誤差的是驅動波形的進一步振動最佳化,而不僅僅是更高的步長細分(Pillans,IEEE TIE 2021,DOI 10.1109/TIE.2020.2982123)。
並排比較:全步、半步、微步
| 屬性 | 全步(未細分) | 半步 | 微步進(細分) |
|---|---|---|---|
| 每轉步數(1.8°馬達) | 200 | 400 | 3,200 (1/16) → 51,200 (1/256) |
| 階梯角 | 1.8° | 0.9° | ≤0.1125° (1/16) → 0.007° (1/256) |
| 保持/靜態扭矩 | 100% 好評 | 約70-100%(漣漪) | 最高可達100%,僅限全職/半職。 |
| 平滑度 | 可憐的,快照 | 緩和 | 非常流暢 |
| 振動/噪音 | 高亢、共鳴 | 中等的 | 低的 |
| 中頻共振 | 發音 | 減少 | 大幅減少 |
| 驅動複雜性 | 低(簡單邏輯) | 中等的 | 高電平(PWM 正弦波,≥8 位元 DAC) |
| 成本 | 最低 | 低的 | 更高(控制器IC,感測) |
| 最適合 | 最大扭矩,廉價的開環 | 廉價且更流暢的運動 | 安靜、精準、無共振 |
工程數據:扭力、溫度和公式
隨著細分程度的增加,增量扭力下降。
競爭對手忽略的最重要的量化事實:在微步層面 之間 全步進時,兩相均未承載全電流,因此將轉子從靜止移開所需的扭力— 增量扭力(T公司) — 縮小。 ADI Trinamic 從步進比率分母 (SDR) 推導出它:
| 微步位置(SDR) | T公司 / T抓住 | 解釋 |
|---|---|---|
| 1(完整步驟) | 100.00% | 最大保持扭矩 |
| 2(半步) | 70.71% | 標準休息位置 |
| 4 | 38.27% | 1/4 微步 |
| 16 | 9.80% | 1/16 微步 |
| 32 | 4.91% | 1/32 微步 |
| 256 | 0.61% | 1/256 — 此時幾乎沒有靜態保持 |
在實踐中,這意味著:如果一個系統必須 抓住 馬達停在負載位置時,應將其停止在全步或半步位置。微步進的扭矩損失在轉子處於靜止狀態時幾乎可以忽略不計。 旋轉因為動態(旋轉)扭力不受影響-這種懲罰只在靜止時顯現出來。
兩種等效扭力公式
TI的應用報告 sloa293a 也表達了相同的想法,即單步增量扭矩:
| 公式 | 意義 |
|---|---|
| T公司 = T高頻刺激 · sin(90° / N) | T高頻刺激 = 全步保持扭矩,N = 微步比 |
| 我一個 = 我最大限度 · sin(θ),我B = 我最大限度 · cos(θ) | 用於平滑向量旋轉的相電流指令 |
| f步 = (轉速 · 步數/轉) / 60 | 控制器必須提供的步進(脈衝)速率 |
對於一台1.8°電機,轉速為1/16時,每轉步數為3200;在600轉/分時,驅動器需要f步 = (600 · 3,200) / 60 = 32,000 次脈衝/秒. 更高的細分會增加脈衝頻率要求,因此控制器和 EMI 預算在精細的微步進中更為重要。
溫度和額定值範圍(IEC/NEMA)
驅動模式不會改變馬達的絕緣等級,但會改變細分等級。 有多難 繞組工作正常。在全步模式下,電流被箝位在 I最大限度在微步進模式下,均方根電流雖然相似,但更平滑的過渡可以減少銅損尖峰。然而,電機本身必須滿足以下條件。 IEC 60034-1 溫度等級(B 130 °C / F 155 °C / H 180 °C) 無 MG 1 額定值規則-Greensky 在每個步進馬達的資料手冊中都明確規定了這些規則,就像我們對我們的產品資料手冊所做的那樣。 三相異步電機. 電阻每升高 1°C 就會增加約 0.4%,因此過熱的馬達既會損失扭矩,也會損失微步精度。
效率說明
開環步進馬達(兩種模式)無論負載如何,電流都幾乎恆定——效率不高(運動時通常為 40%–60%,堵轉時接近零)。細分電路並不能顯著提高電效率;其能量優勢來自於… 減少機械振動損失 並可採用更輕的機械結構。如需了解更有效率的替代方案,請參閱我們的 超高效能異步電機 指導。
每種駕駛模式的最佳應用
| 應用 | 推薦模式 | 為什麼 |
|---|---|---|
| 低成本分配器、繼電器、簡易執行器 | 全步 | 最大扭矩,最便宜的驅動器,噪音無關緊要 |
| 3D列印機、繪圖機(預算型) | 1/8–1/16 | 層狀結構平滑,精度可接受 |
| 醫用幫浦、實驗室掃描儀 | 1/16–1/32 | 安靜、低振動、穩定的低速 |
| 相機雲台,光學對準 | 1/32–1/256 | 超精細,無共振;精度仍需要機械裝置 |
| CNC(當伺服馬達成本過高時) | 1/8–1/16 + 閉環 | 平滑 + 防脫保護 |
| 閥門、雲台攝影機(保持位置) | 停車時走全步/半步 | 避免微步保持扭力損失 |
請注意與我們網站的交叉鏈接 微型減速器故障排除 指南:步進馬達 + 齒輪箱的組合將精度負擔從微步轉移到齒輪箱的機械比率。
逐步甄選過程
1. 以弧分而非「微步」來定義精度要求。
將所需精度轉換為機械角度。如果需要±0.1°的精度,1/16(0.1125°)的1.8°電機精度勉強夠用;與其追求1/256的精度,不如搭配5:1的齒輪箱。
2. 檢查靜止狀態的保持扭力裕量
如果負載必須保持靜態,請確保靜止位置為全步/半步,且 T抓住 超過負載2倍或以上。不要依賴1/256的微調位置來保持扭力。
3. 將細分與速度相匹配
轉速低於約 1000 轉/分時,細分繞組的平滑度優勢明顯。高於此轉速時,繞組電感會使正弦波變平,優勢減弱-此時,採用全步或半步繞組並配合良好的電流控制通常也能達到相同的效果。
4. 預算脈衝頻率與電磁幹擾
計算 f步. 如果超過控制器的可靠輸出或超出 EMI 限制,請降至 1/8–1/16。
5. 僅當存在實際的脫環風險時才決定採用閉環控制。
對於可變載荷或衝擊載荷,請新增編碼器(請參閱我們的 逆變器馬達故障 (關於回饋和保護)。僅靠微步進無法偵測或修正步進偏差。
常見的工程錯誤
| 錯誤 | 它為何失敗 | 使固定 |
|---|---|---|
| 假設微步數越多,精度越高 | 解析度≠機械精度;摩擦力/柔順性起主導作用。 | 請具體說明齒輪比和機械結構,而不僅僅是 N。 |
| 粗略系統的過度細分 (1/256) | 增量扭力→0.61%;摩擦掩蓋微階躍 | 除非光學元件有更大規格的要求,否則請使用 1/8 至 1/32 英吋的規格。 |
| 將承載物停放在微型台階上 | 保持扭力在微位置處崩潰 | 指揮一個完整的/半步的休息姿勢 |
| 忽略電流調節質量 | 失真正弦波 → 波紋,失去平滑度 | 使用≥8位元DAC驅動程式(例如Trinamic級) |
| 預計微步進會增加扭矩 | 它重新分配扭矩,而不是增加扭矩。 | 根據全步扭矩選擇合適的馬達尺寸 |
故障排除:細分相關問題
| 問題 | 原因 | 解決方案 |
|---|---|---|
| 靜止時發出響亮的嗡嗡聲 | 全步諧振/電流斬波不良 | 切換至 1/8–1/16;啟用隱蔽式斬波衰減 |
| 負載下位置遺失 | 微步保持扭力過低,與負載有關 | 停車時走全步/半步;增加 T抓住 利潤 |
| 引擎高速運轉時熄火 | 電感會使高頻率的正弦波變平緩步 | 減少細分;提高供電電壓 |
| 退出,無錯誤標誌 | 開環電路沒有回授 | 新增編碼器/閉環;參見 直流轉矩損失 根本原因邏輯 |
| 維持體溫升高 | 常數 I最大限度 靜止狀態 | 啟用自動電流降低(睡眠/空閒百分比) |
常見問題解答
微步進能否增加步進馬達的扭力?
不。微步進技術將扭矩向量重新分配到更小的角度;旋轉(動態)扭矩基本不變,而微位置的靜態保持扭矩實際上更低。應使用馬達的全步保持扭矩來確定馬達尺寸。
細分區域能提高定位精度嗎?
它有所改善。 命令決議機械精度無法保證。實際位置取決於負載、摩擦、柔性和電流調節品質。根據 IEEE TIE 2021 標準,優化驅動波形(而不僅僅是提高 N 值)才是降低實際位置誤差的關鍵。
1/256 微步進的缺點是什麼?
在 1/256 轉速下,該位置的增量(保持)扭矩降至額定扭矩的約 0.61%,摩擦力可能超過微步扭矩,控制器必須每轉輸出 51,200 個脈衝。對於大多數機械系統而言,其優勢遠在此之前就已達到飽和。
什麼時候應該使用全步進而不是微步進?
當您需要最大保持扭力、最低驅動器成本,或在對平穩性要求不高的雜訊環境中工作時(例如簡單的執行器、點膠機),全步進模式可避免高細分帶來的脈衝頻率負擔。
微步進能否防止丟步(丟步)?
它能降低諧振和停滯的傾向,但開環微步進無法偵測或修正步進錯誤。對於負載變化或衝擊的情況,應添加編碼器回饋(閉環步進馬達)。
如何選擇合適的分割比例?
對於大多數運動,從 1/8–1/16 開始;僅對於安靜的光學/精密系統,提高到 1/32–1/256;如果必須靜態保持負載,則無論比率如何,都應命令一個完整的或半步的靜止位置。
為什麼選擇 Greensky 的步進驅動系統?
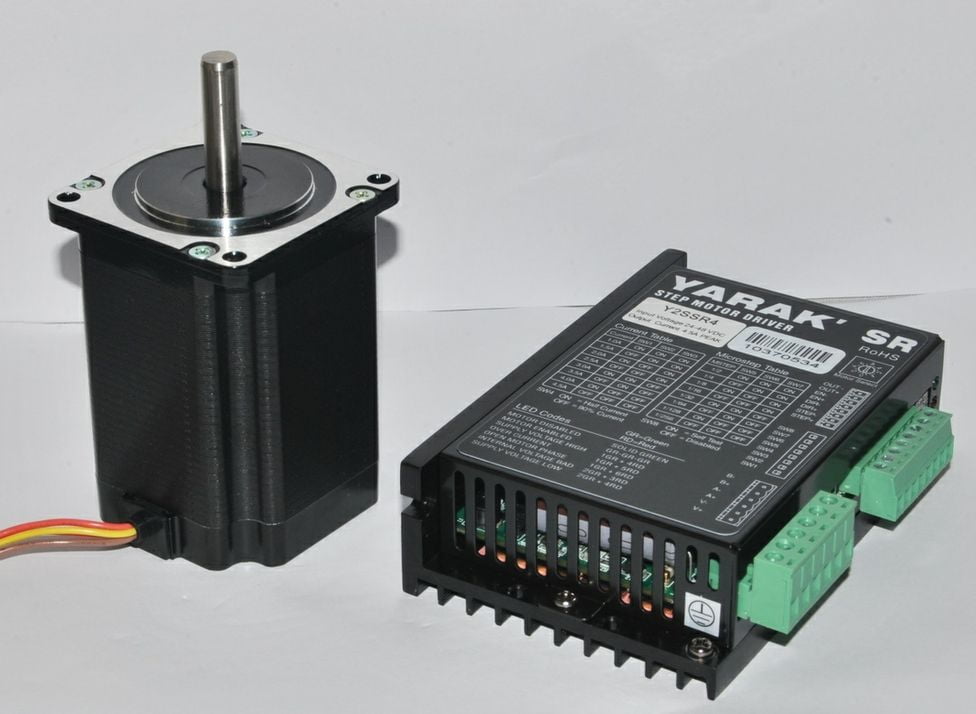
Greensky公司生產混合動力車 步進馬達(1.8°和0.9°) 從 NEMA 8 到 NEMA 34,匹配 細分驅動因素(1/8 至 1/256)並集成 步進馬達 + 齒輪箱 所有單位均按以下方式建造 IEC 60034-1 和 無 MG 1 額定值包含記錄在案的保持扭力、階躍角度和溫度等級規格。我們的工程團隊將協助您選擇合適的細分比,而不是採用齒輪減速方案(我們將討論有刷/無刷馬達的權衡取捨)。 電動工具級驅動器 此外,它還記錄脈衝頻率和電磁幹擾預算,並在存在實際的步進風險時支援閉環升級。低起訂量ODM和完整的BOM可追溯性使Greensky成為自動化OEM廠商的理想合作夥伴。了解更多 步進馬達驅動器細分設定指南 或者 直流馬達故障排除 相關驅動話題的中心樞紐。
參考
- ADI Trinamic — 掌握精準度:了解微步進(增量扭力表,51,200 位置/轉). analog.com
- 德州儀器 — sloa293a,「使用 DRV88xx 進行步進馬達微步進」(T_INC = T_HFS·sin(90°/N)). ti.com
- pmdcorp — 微步進詳解:何時有用,何時沒用(精度≠解析度). pmdcorp.com
- IEEE TIE 2021,Pillans — 透過步進馬達驅動波形的振動最佳化來減少位置誤差 (DOI 10.1109/TIE.2020.2982123). ieeexplore.ieee.org
- ScienceDirect 2014 — 基於電流回授的微步進馬達步進偵測與誤差補償. sciencedirect.com
- IEEE TIE 2015,Jung — 用於降低永磁步進馬達轉矩脈動的近相電流估計器 (DOI 10.1109/TIE.2015.2509949). ieeexplore.ieee.org
- IEEE Xplore 5530826 — 基於李雅普諾夫的微步進控制與非線性觀測器(追蹤效能提升超過 40%). ieeexplore.ieee.org
- maxon — 步進馬達應用說明(產品/驅動器選型). maxongroup.com
- IEC 60034-1 — 旋轉馬達:額定值和溫度等級. iec.ch
- 美國能源部—電機系統效率指南. energy.gov