
¿Qué hace que un motor de CC pierda par?
Respuesta rápida
¿Qué significa “perder par” en un motor de CC?
El par del motor es la fuerza de rotación que el eje entrega a la carga, expresada en newton-metros (Nm) o onza-pulgadas (oz-in). En un motor de corriente continua, el par se produce por la interacción del campo magnético y la corriente que fluye en los devanados de la armadura. El par del eje en cualquier instante es:
- T = kT · Ia — El par es igual a la constante de par multiplicado por la corriente de armadura.
- Para un motor de CC de imanes permanentes (PMDC), kT se establece por el flujo magnético y el número de vueltas efectivas; es una propiedad fija hasta que los imanes se debilitan.
- Para un motor de campo enrollado, kT también depende de la corriente de campo: un campo débil reduce directamente el par.
Por lo tanto, “perder par” significa que una de dos cosas ha cambiado: o kT ha caído (la máquina produce menos torque por amperio) o Yoa ha caído (menos corriente está llegando o siendo utilizada por la armadura). Cada causa en este artículo se asigna a una de esas dos variables. Para comprender las partes involucradas, comience con nuestra guía de qué es un motor de CC y cómo está construido.
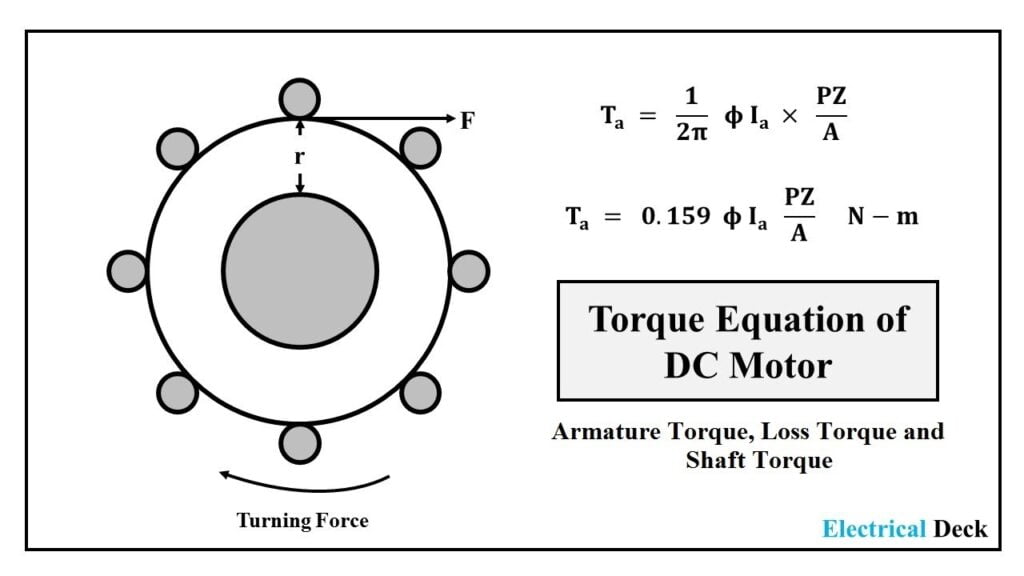
Las dos variables que deciden el par
| Variable | Lo que cambia | Efecto sobre el par |
|---|---|---|
| kT (constante de par) | Fuerza del imán, giros efectivos, corriente de campo | Caídas con desmagnetización o giros en cortocircuito → menos torque por amperio |
| Yoa (corriente de armadura) | Voltaje de alimentación, resistencia del devanado, carga, límite de accionamiento | Cae con bajo voltaje, alto R, sobrecarga o tapa de corriente |
Cómo un motor de CC produce torque (y dónde se filtra)
Un motor de corriente continua es un bucle electromecánico cerrado. Siga la cadena y podrá ver exactamente dónde se pierde el par:
- La fuente de alimentación aplica voltaje (Vt) a través de los cepillos o los terminales de accionamiento.
- Corriente (Ia) fluye en la armadura devanados en el campo magnético (B) de los imanes permanentes o bobinas de campo.
- La fuerza de Lorentz (F = B·I·L) en cada conductor produce un par alrededor del eje.
- El rotor acelera, y un retrocésped EMF (Eb = kE·ω) se acumula, oponiéndose a la oferta.
- Se alcanza el estado estacionario cuando Eb ≈ Vt − Ia·Ra, fijando la corriente y por lo tanto el par T = kT·Ia.
Las ecuaciones que gobiernan hacen que los puntos de fuga sean obvios:
- Saldo terminal: Vt = Eb + Yoa·Ra
- Retro-EMF: Eb = kE·ω (y en unidades SI, kE ≈ kT)
- Ecuación de velocidad: ω = (Vt/kE) − (Ra/kE·kT)·T
Rastree los modos de falla a través de estas ecuaciones:
- Bajo voltaje de alimentación → Más bajo Ia Disponible → menor par y menor velocidad.
- Imanes desmagnetizados → K inferiorT y kE → Menos torque por amperio, mayor velocidad sin carga.
- Bobinado en caliente → Ra sube y kT Caídas → menos corriente y menos torsión al mismo voltaje.
- Giros de armadura en corto → menos turnos efectivos → menor kT, mayor corriente, más calor.
- Rodamientos desgastados / caja de cambios de arrastre → el par de carga aumenta → Ia sube hasta que el accionamiento o la protección térmica lo limite.
PMDC cepillado vs sin escobillas (BLDC): Donde el par se filtra
Ambos tipos utilizan imanes permanentes y obedecen T = kT·Ia, pero el mapa de fallas difiere porque la conmutación es mecánica en uno y electrónico en el otro.
| Causa de la pérdida de torsión | PMDC cepillado | PMDC sin escobillas (BLDC) |
|---|---|---|
| Desmagnetización de imanes permanentes | Sí: sobrecorriente / calor | Sí, la misma física |
| Fricción del cepillo (par sin carga MR) | Sí, usa cepillos, levanta MR | Ninguno (sin pinceles) |
| Temporización de conmutación | Ajuste mecánico fuera de punto muerto | Electrónico: ángulo de hall incorrecto (60°/120°) |
| Límite de corriente de accionamiento | Suministro simple (rara vez tapado) | Tapa de corriente PWM: causa común de torque “débil” |
| Prueba de falla de devanado | Resistencia barra a barra | Balance fase a fase |
Para una visión más profunda del desgaste del cepillo y las chispas, consulte nuestra guía sobre Por qué los motores con escobillas se activan, y para las compensaciones de conmutación electrónica, lea Desventajas del motor BLDC.
Tabla comparativa de causa raíz
La siguiente tabla clasifica las siete causas más comunes por cómo atacan la ecuación de par. Úselo para clasificar un motor que se siente débil.
| # | Causa | Ataques | Síntoma típico | ¿Reversible? |
|---|---|---|---|---|
| 1 | Desmagnetización por sobrecorriente | kT ↓ | Alta velocidad sin carga, bajo par, funciona caliente bajo carga | No, imanes dañados |
| 2 | Bajo voltaje de alimentación | Yoa ↓ | Lento, débil, especialmente bajo carga | Sí, arreglar el suministro |
| 3 | Deriva térmica (calor) | kT ↓, Ra ↑ | El par cae a medida que el motor se calienta | Parcial: permite enfriar |
| 4 | Falla de bobinado (giros en cortocircuito) | kT ↓, Ra ↓ | Sobrecalentamiento, alta corriente, bajo par | No: rebobinar/reemplazar |
| 5 | Sobrecarga mecánica | Yoa tapa → T tapa | Pérdidas, disyuntores, corriente alta | Sí, reduzca la carga |
| 6 | Desgaste del cepillo / conmutador | MR ↑, mal contacto | Chispa, par desigual, arranque lento | Sí, cepillos de servicio |
| 7 | Límite de accionamiento / controlador | Yoa Tapa | Débil solo bajo carga, fino descargado | Sí, aumente el límite de corriente |
Datos de ingeniería: fórmulas de torque y ejemplo trabajado
La cuantificación de la pérdida de par convierte las conjeturas en medición. Estas son las relaciones utilizadas por las fichas técnicas de fabricantes como FAULHABER y maxon.
| Cantidad | Fórmula | Uso en el diagnóstico |
|---|---|---|
| Par | T = kT·Ia | La corriente establece el par; kT es el multiplicador |
| Par de pérdida (rotor bloqueado) | TLR = (Vt/Ra)·kT | Par máximo a velocidad cero (FAULHABER MH) |
| Retro-EMF | Eb = kE·ω | La prueba de giro confirma kE = kT (SI) |
| Corriente de armadura | Yoa = (Vt − Eb)/Ra | Baja Vt o R altaa → bajo Ia |
| Resistencia terminal vs temperatura | R(f) = R(i)·[1 + αcond(θf − θi)]#atfp_close_translate_span# | Cobre αcond ≈ +0.004 K−1 (FAULHABER) |
| Constante de par vs temperatura | k(f) = k(i)·[1 + αMag(θf − θi)]#atfp_close_translate_span# | Imán αMag ≈ −0.002 K−1 (negativo) |
Ejemplo trabajado: el calor solo corta el torque ~20%
Esto está tomado de un análisis térmico PMDC publicado (Haydon Kerk Pittman). Un motor 24 V tiene Ra = 0.59 Ω y kT = 0.071 Nm/A a 25 °C. Compare 25 °C con 125 °C:
| Parámetro | A 25 °C | A 125 °C | Cambio |
|---|---|---|---|
| Resistencia terminal Ra | 0.59 Ω | 0.83 Ω | +41% |
| Constante de par kT | 0.071 Nm/A | 0.057 Nm/A | −20% |
| Corriente de rotor bloqueado ILR = Vt/Ra | 40.7 A | 28.9 A | −29% |
| Par rotor bloqueado TLR = YoLR·kT | 2.89 Nm | 1.65 Nm | −43% |
La conclusión: El calor hace doble daño — aumenta la resistencia del devanado (menos corriente) y Un motor que está en frío fino puede perder cerca de la mitad de su par de pérdida una vez caliente. Según IEC 60034-1, los límites de temperatura del devanado son Clase B 130 °C, Clase F 155 °C y Clase H 180 °C, superándolos acelera la desmagnetización permanente.
Desmagnetización y reacción de armadura (datos revisados por pares)
- Reacción de sobrecorriente / armadura: En un 70 W, 24 V PM BLDC, la reacción de armadura por sí sola redujo el par máximo en 2.8% y la densidad de flujo del entremolcado de aire disminuyó en 5.59 mT por amplificador De sin carga a carga completa (Upadhyay & Rajagopal, IEEE PEDES 2006). En las corrientes de pérdida (muchas veces clasificadas), el efecto es mucho mayor y puede llegar a ser Permanente.
- Desmagnetización térmica: Los imanes NdFeB y SmCo tienen un coeficiente térmico coercitivo negativo, por lo que el riesgo de desmagnetización es mayor a la temperatura máxima de funcionamiento (ScienceDirect, J. Magn. Magn. Mater., 2020). Una vez que el punto de trabajo cae por debajo de la rodilla de la curva B-H, el flujo magnético – y kT — no se recupera.
Es por eso que un motor que ha estado “cortocircuitado” o estancado repetidamente pierde torque permanentemente; vea nuestra explicación sobre qué sucede cuando cortocircuita un motor de CC.
Donde la pérdida de torque del motor de CC es más importante
El modo de falla dominante rastrea el ciclo de trabajo y el entorno. Conociendo su aplicaciónacorta el diagnóstico.
| Aplicación | Riesgo dominante de pérdida de torsión | Qué ver |
|---|---|---|
| Automoción (ventanas, asientos, limpiaparabrisas) | Pérdida / atasco → demag de sobrecorriente | Corriente de rotor bloqueado frente a clasificación máxima |
| Robótica y AGV | Arranque-parada frecuente, fricción de la caja de cambios | Lubricación de engranajes, calentamiento de ciclo de trabajo |
| Instrumentos médicos y de laboratorio | Calidad de conmutación, bajo nivel de ruido | Establo kT, conmutación limpia |
| Herramientas eléctricas y drones | Alta corriente, demag térmico | Grado magnético, ventilación, límite de corriente |
| Transportadores y automatización | Sobrecarga sostenida, calor | Auditoría de carga, clase de aislamiento |
Las articulaciones robóticas, en particular, dependen de un reductor para multiplicar el par motor; un motor débil cae en cascada en todo el brazo. Por qué los brazos robóticos necesitan reductores de velocidad explica el comercio par-velocidad.
Guía de selección: Cómo especificar un motor de CC que ganót Perder torque
Si el diagnóstico apunta a un reemplazo, dimensione el nuevo motor para que la pérdida de torsión nunca se convierta en una queja de campo.
- Coincidir voltaje y tipo: confirme PMDC, serie, derivación o BLDC, y la polaridad/rango de suministro.
- Tamaño de torque con margen: Seleccione el par nominal al menos
– × la carga del peor caso, no el promedio. El par de pérdida / rotor bloqueado debe eliminar la carga inicial. 1.3 1.5 - Presupuesto para aumento térmico: elija una clase de aislamiento/imán que mantenga el devanado por debajo de los límites IEC 60034-1 en su ciclo de trabajo; agregue ventilación o un marco más grande si el motor se caliente.
- Establezca correctamente el límite de corriente de unidad: para BLDC, establezca el límite en ~1.2–1.5× corriente nominal para un margen de sobrecarga corto: demasiado bajo y el par se colapsa bajo carga.
- Elija el grado magnético para la temperatura: NdFeB para una alta densidad de flujo; verifique que el punto de la rodilla se mantenga por encima de su temperatura máxima de funcionamiento para evitar la demag.
- Coincida con la brida de montaje: IEC B5/B14 o NEMA C-face para que caiga en el soporte existente – consulte nuestro Guía de brida del motor.
Errores comunes de ingeniería que causan pérdida de torque
| Error | Por qué cuesta torque |
|---|---|
| Exceder la clasificación de corriente de pico / pulso | Desmagnetización de imanes permanentes — kT nunca se recupera |
| Suministro de tamaño insuficiente o cables largos y delgados | Caída de voltaje en los terminales → Ia ↓ → T ↓ (T aproximadamente proporcional a V) |
| Ignorar la calefacción del ciclo de trabajo | El motor solo es débil cuando está caliente; pasa una prueba de banco en frío |
| Ángulo Hall incorrecto (60° vs 120°) en BLDC | Sincronización de conmutación incorrecta → par de arranque débil |
| Lubricación excesiva o insuficiente de un motorreductor | El arrastre de grasa aumenta el par de carga y desperdicia la salida del eje |
| Lectura de la corriente de irrupción como un fallo | Corriente de pérdida Vt/Ra es normal al principio; enmascarar el problema real |
| Dimensionamiento solo por par nominal | Sin margen para arranque/sobrecarga → sensación de “débilidad” crónica |
Tabla de solución de problemas de pérdida de par del motor de CC (Problema → Causa → Solución)
| Problema | Causa probable | Solución |
|---|---|---|
| Par débil o nulo al arranque | Baja alimentación V, imanes desmagnetizados, bobinado abierto, cojinete agarrotado | Medida Vt en los terminales; verifique el imán kT; devanado de prueba R; libere el eje |
| El par cae solo a medida que se calienta | Deriva térmica: Ra ↑, kT ↓ | Permitir el enfriamiento; reducir el servicio; actualizar la clase de aislamiento / imán |
| Débil solo bajo carga, fino descargado | Límite de corriente de accionamiento demasiado bajo o sobrecarga genuina | Aumente el límite de corriente a 1.2–1.5× clasificado; reduzca la carga |
| Alta velocidad sin carga pero bajo par | Desmagnetización permanente | Confirme a través de back-EMF / kT Prueba vs placa de identificación; reemplazar imanes o motor |
| Par débil intermitente | Conexión suelta, disparo térmico, conmutador sucio | Apriete los terminales; verifique el límite de corriente; limpie/resurface el conmutador |
| El par disminuye durante meses | Demag gradual, desgaste del rodamiento, pérdida de cepillo | Reemplazar escobillas/cojinetes; volver a lubricar; volver a magnetizar o reemplazar |
| El nuevo motor es débil desde el primer momento | Número de pieza incorrecto, ángulo Hall incorrecto, mala configuración de la unidad | Verifique las especificaciones; establezca 60°/120°; coincida con los parámetros del accionamiento |
Para obtener la secuencia de diagnóstico completa (incluidas las pruebas de aislamiento y EMF posterior), utilice nuestro Guía de solución de problemas del motor de CC.
Preguntas frecuentes
¿El bajo voltaje reduce el par del motor de CC?
Sí. El par sigue a T ≈ kT·(Vt − Eb)/Ra, por lo que un voltaje terminal más bajo significa menos corriente de armadura y, por lo tanto, menos torque. Un motor con un suministro débil o un cableado largo y delgado se sentirá lento y lento, especialmente bajo carga, porque el voltaje en los terminales cae bajo el consumo de corriente.
¿Puede un motor de CC perder torque permanentemente?
Sí, si los imanes permanentes se desmagnetizan por una sobrecorriente sostenida o un calor excesivo, la constante de par kT cae y no se recupera. Las únicas soluciones son volver a magnetizar los imanes (rara vez práctico) o reemplazar el rotor / motor. Es por eso que las corrientes de pico y de pérdida deben permanecer dentro de la clasificación de la placa de identificación.
¿Cuánto par cuesta el calor a un motor de CC?
Sustancial. En un 24 V PMDC documentado, elevando la temperatura del devanado de 25 °C a 125 °C cortó la constante de par alrededor de 20% y el par del rotor bloqueado de ~2.9 Nm a ~1.65 Nm — aproximadamente una pérdida de 43% de par de pérdida. El calor aumenta la resistencia del devanado y debilita los imanes al mismo tiempo.
¿Por qué mi BLDC pierde torque después de un estancamiento?
La corriente de pérdida es igual a Vt/Ra y puede ser muchas veces el valor nominal. El estancamiento sostenido sobrecalienta los devanados y desmagnetiza los imanes, y la mayoría de los accionamientos BLDC también imponen un límite de corriente que limita el par. El estancamiento repetido es la ruta más rápida hacia la pérdida permanente de torque.
¿Cómo pruebo la desmagnetización de un motor de CC?
Compare su rendimiento real con la placa de identificación: un motor desmagnetizado muestra alta velocidad sin carga con Par bajo, y una constante de retrocémped EMF reducida (girarlo como generador y medir V por 1000 RPM) y una constante de par reducida kT. Una prueba de megger (IEEE 43) verifica el devanado; el demag se confirma por la caída de par/retroceso EMF, no por el aislamiento.
¿Es diferente la pérdida de par en los motores de CC con escobillas y sin escobillas?
La física del imán (T = kT·Ia) es idéntico, pero los motores con escobillas también pierden torque a través de la fricción de la escobilla y el desgaste del conmutador, mientras que los motores sin escobillas lo pierden a través de los límites de corriente de accionamiento y los errores de sincronización del sensor Hall.La pérdida de torsión es generalmente mecánica y reparable; un BLDCs a menudo está en la configuración del controlador.
¿Por qué elegir Greensky para motores de reemplazo de CC y movimiento?
Cuando la pérdida de torsión apunta al reemplazo en lugar a la reparación, Greensky suministra una cartera completa de CC: Motores PMDC, con escobillas y sin escobillas (BLDC) más motores de engranajes integrados — construido según las dimensiones IEC 60034 y NEMA MG 1 para que caigan en los soportes existentes. Para los equipos de mantenimiento y adquisición, proporcionamos:
- Constantes de par documentadas: Placa de identificación KT, el par de pérdida, la corriente nominal y la clase de aislamiento para que su línea de base sea clara desde el primer día.
- Espacio térmico: Opciones de aislamiento de clase F y H y grados magnéticos seleccionados para la temperatura de su ciclo de trabajo, no solo para el promedio del catálogo.
- Compatibilidad con bridas: IEC B5/B14 y NEMA C-face con diámetros piloto personalizados: consulte nuestro Guía de brida del motor.
- Cepillado o BLDC: elija la simplicidad mecánica o la conmutación electrónica con sensores y accionamientos Hall combinados.
- OEM / ODM DE BAJO MOQ: Pequeños lotes para programas de repuestos y configuraciones personalizadas de eje/codificador.
Lectura relacionada
- ¿Qué es un motor de corriente continua? Tipos, principios y fórmulas
- Cómo solucionar problemas de un motor de CC: Guía paso a paso
- ¿Por qué los motores con escobillas encienden? Causas y correcciones
- Cómo cortocircuitar un motor de CC (frenado por cortocircuito)
- Desventajas del motor BLDC que los ingenieros deben conocer
- ¿Qué es una brida de motor? Montaje IEC vs NEMA
- Motor de CA vs CC: cuál elegir
- Caja de cambios vs motor de engranajes: diferencias y selección
- Motor síncrono vs motor de inducción: diferencias clave
- Por qué los brazos robóticos necesitan reductores de velocidad
Referencias
- IEC 60034-1 — Máquinas eléctricas rotativas: clasificación y rendimiento (clases de temperatura, definiciones de par). webstore.iec.ch/publication/67467
- IEC 60034-30-1 — Clases de eficiencia para máquinas eléctricas rotativas (IE1–IE5). webstore.iec.ch/publication/67784
- NEMA MG 1 — Motores y generadores (dimensiones de seguridad, térmicas, de montaje). nema.org/standards/view/mg-1-motors-and-generators
- IEEE 43-2013 — Práctica recomendada para pruebas de resistencia de aislamiento de maquinaria rotativa. standards.ieee.org/ieee/43/4385
- IEEE 112 — Procedimiento de prueba estándar para motores de inducción polifásica y CC (métodos de pérdida y retroceso EMF). standards.ieee.org/ieee/112/4213
- U.S. DOE — Guía de determinación y reparación de la eficiencia del motor eléctrico. energy.gov/eere/amo/articles/determination-electric-motors
- SKF — Mantenimiento y lubricación de rodamientos para motores eléctricos. skf.com/us/products/maintenance-products/bearing-maintenance
- Haydon Kerk Pittman — Efectos de la temperatura en el rendimiento del motor de CC (modelo de par térmico constante). haydonkerkpittman.com/learningzone/whitepapers/temperature-effects-on-dc-motor-performance
- FAULHABER — Información técnica de motores de corriente continua (kM, kE, α coeficientes, par de pérdida). faulhaber.com/en/technical-information
- maxon — Conmutación del motor de CC y notas de aplicación. maxon.com/en-us/technologies/tech-papers
