
DCモーターがトルクを失う原因は何ですか?
クイックアンサー
DCモーターの「トルク損失」とはどういう意味ですか?
モータートルクは、シャフトが負荷に伝達する回転力で、ニュートンメートル(Nm)またはオンスインチ(oz-in)で表されます。DCモーターでは、トルクは磁場と電機子巻線を流れる電流の相互作用によって生成されます。任意の瞬間のシャフトトルクは次のとおりです。
- T = kT ・ 私はを — トルクは、トルク定数に電機子電流を掛けた値に等しくなります。
- 永久磁石 DC (PMDC) モーターの場合、 kT は、磁束と有効回転数によって設定されます。これは固定プロパティです 磁石が弱くなるまでです。
- 巻線磁場モーターの場合、kT また、界磁電流にも依存します—弱い界はトルクを直接低下させます。
したがって、「トルクを失う」とは、次の 2 つのいずれかが変更されたことを意味します。 kT が下がった (機械はアンペアあたりのトルクが少なくなります)または 私はを が下がった (アーマチュアに到達している、または使用されている電流が少なくなる)。この記事のすべての原因は、これら 2 つの変数のいずれかにマッピングされます。関連する部分を理解するには、ガイドから始めてください DCモーターとは何か、そしてそれがどのように構築されるかです。
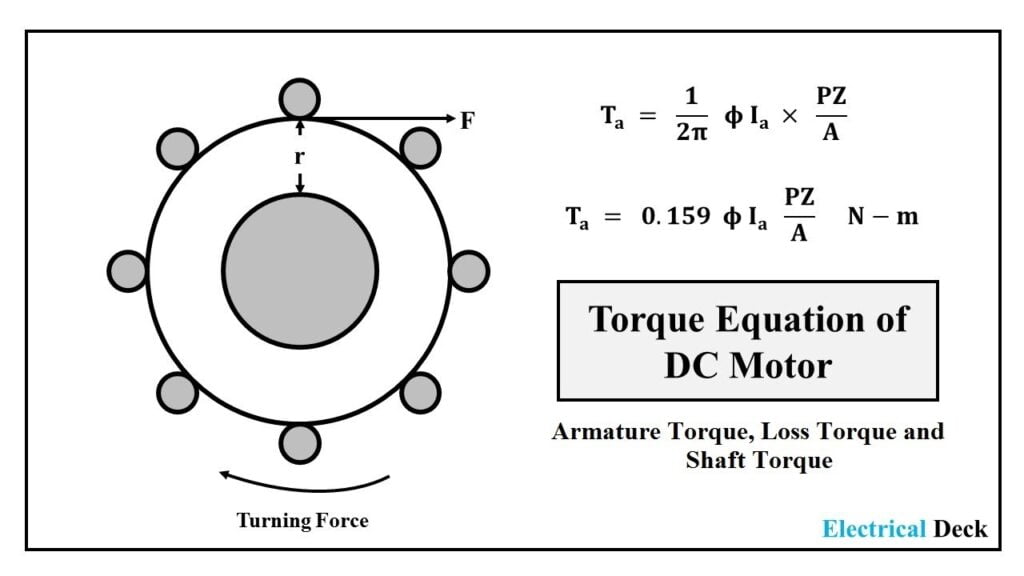
トルクを決定する2つの変数
| 変数 | 何が変わるのか | トルクへの影響 |
|---|---|---|
| kT (トルク定数) | 磁石強度、有効回転数、界磁電流 | 消磁または短絡回転による落下 → アンペアあたりのトルクが少ない |
| 私はを (電機子電流) | 電源電圧、巻線抵抗、負荷、駆動制限 | 低電圧、高R、過負荷、または電流キャップで落下 |
DCモーターがトルクを生成する方法(およびトルクが漏れる場所)
DCモーターは、閉じた電気機械ループです。チェーンをたどると、トルクが失われる場所を正確に確認できます。
- 電源は電圧(Vt) ブラシまたはドライブ端子を横切って。
- 現在の (Iを) アーマチュア内の流れ 永久磁石または界磁コイルからの磁場 (B) に位置する巻線。
- ローレンツ力(F = B・I・L) 各導体は、シャフトの周りにトルクを生成します。
- ローターが加速しますと逆起電力 (Eb = kエ・ω)が蓄積し、電源に対抗します。
- 定常状態に達した Eb ≈ Vt − 私を・Rを、電流を固定し、したがってトルクT = kT・私はをです。
支配方程式は、リークポイントを明確にします。
- ターミナル残高: Vt = エb + 私を・Rを
- バックEMF: エb = kエ・ω (SI単位では、kエ ≈ KT)
- 速度方程式: ω = (Vt/kエ) − (Rを/kエ・kT)・T
次の式で故障モードをトレースします。
- 低電源電圧 →下I。を 利用可能 → 低トルクと低速。
- 消磁磁石 →下K値T と kエ →アンペアあたりのトルクが少なく、無負荷時の高速化。
- 熱間巻き取り →Rを ライズと KT 落下→同じ電圧で電流とトルクが少なくなります。
- 短絡したアーマチュアターン →有効ターン数が少ない→kを下げるT、より高い電流、より多くの熱。
- 摩耗したベアリング/ドラッグギアボックス →負荷トルク上昇→Iを ドライブまたは熱保護によって制限されるまで上昇します。
ブラシ付き PMDC とブラシレス (BLDC): トルクが漏れる場所
どちらのタイプも永久磁石を使用し、T = k に従いますT・私はをしかし、整流は一方では機械的であり、他方では電子的であるため、故障マップは異なります。
| トルク損失の原因 | ブラシ付きPMDC | ブラシレスPMDC(BLDC) |
|---|---|---|
| 永久磁石消磁 | はい — 過電流/熱 | はい、同じ物理学です |
| ブラシ摩擦(無負荷トルクMRさん) | はい — ブラシを身に着け、Mを上げますRさん | なし(ブラシなし) |
| 通勤タイミング | 機械的なオフニュートラル設定 | 電子 — ホール角が間違っています (60°/120°) |
| ドライブ電流制限 | シンプルな供給(まれに上限が設けられる) | PWM電流キャップ — 「弱い」トルクの一般的な原因 |
| 巻線故障試験 | バー対バー抵抗 | 位相間バランス |
ブラシの摩耗と火花の詳細については、次のガイドを参照してください。 ブラシ付きモーターが火花を散らす理由、電子整流のトレードオフについては、次のように読みます。 BLDCモーターの欠点です。
根本原因比較表
以下の表は、トルク方程式に攻撃する方法によって最も一般的な 7 つの原因をランク付けしたものです。弱いと感じるモーターをトリアージするために使用します。
| # | 原因 | 攻撃 | 典型的な症状 | リバーシブル? |
|---|---|---|---|---|
| 1 | 過電流消磁 | kT ↓ | 高い無負荷速度、低トルク、負荷時の高温運転 | いいえ — 磁石が損傷しています |
| 2 | 低電源電圧 | 私はを ↓ | 遅くて弱い、特に負荷がかかると | はい — 供給を修正 |
| 3 | 熱ドリフト(熱) | kT ↓、Rを ↑ | モーターが暖まるとトルクが低下します | 部分的 — 冷却を許可します |
| 4 | 巻線故障(短絡) | kT ↓、Rを ↓ | 過熱、大電流、低トルク | いいえ — 巻き戻し/置換 |
| 5 | 機械的過負荷 | 私はを キャップ → T キャップ | ストール、トリップブレーカー、大電流 | はい — 負荷を軽減 |
| 6 | ブラシ/整流子の摩耗 | エムRさん ↑、連絡不良 | 火花、トルクの不均一、始動の遅さ | はい — サービスブラシ |
| 7 | ドライブ/コントローラーの制限 | 私はを キャップ付き | 負荷時のみ弱く、無負荷時は細かい | はい — 現在の制限を引き上げます |
エンジニアリングデータ:トルクの式と作業例
トルク損失を定量化することで、当て推量が測定に変わります。これらは、FAULHABERやmaxonなどのメーカーのデータシートで使用されている関係です。
| 数量 | フォーミュラ | 診断での使用 |
|---|---|---|
| トルク | T = kT・私はを | 電流はトルクを設定します。kT は乗数です。 |
| ストール(ロックローター)トルク | TLRの = (Vt/Rを)・kT | ゼロ速度での最大トルク(FAULHABER MHさん) |
| バックEMF | エb = kエ・ω | スピンテストで k が確認されます。エ = kT (SI) |
| 電機子電流 | 私はを = (Vt − エb)/Rを | 低Vt または高いRを →低Iを |
| 端子抵抗と温度の関係 | R(f) = R(i)·[1 + αコンド(θf − θi)]#atfp_close_translate_span# | 銅αコンド ≈ +0.004 K−1 (ファウルハーバー) |
| トルク定数と温度の関係 | k(f) = k(i)・[1 + αマグ(θf − θi)]#atfp_close_translate_span# | マグネットαマグ ≈ −0.002 K−1 (ネガティブ) |
動作例:熱だけでトルクが削減されます~20%
これは、公開されたPMDC熱解析(Haydon Kerk Pittman)から取得したものです。24 VモーターのRはを = 0.59 ΩとkT = 0.071 25 °Cでnm/a。25 °C と 125 °C を比較します。
| パラメータ | 25°Cで | 125°Cで | 変更 |
|---|---|---|---|
| 端子抵抗Rを | 0.59Ω | 0.83Ω | +41% |
| トルク定数 kT | 0.071 ナミ/ア | 0.057 ナミ/ア | −20% |
| ロックロータ電流 ILRの = Vt/Rを | 40.7 A | 28.9 A | −29% |
| ロックロータートルクTLRの =私LRの・kT | 2.89 nm | 1.65 nm | −43% |
テイクアウト: 熱はダメージを2倍にします — 巻線抵抗を上昇させます (電流が少ない) そして 磁石を弱めます (アンペアあたりのトルクが小さくなります)。微細な低温モーターは、熱くなるとストールトルクの半分近くを失う可能性があります。IEC 60034-1によると、巻線温度制限はクラスB 130°C、クラスF155°C、およびクラスH 180°Cであり、これらを超えると永久減磁が加速します。
Demagnetization & Armature Reaction (査読付きデータ)
- 過電流/電機子反応: 70 W、24 V PM BLDC では、電機子反応だけでピークトルクが 2.8% エアギャップフラックス密度の低下 5.59 mT/アンプ 無負荷から全負荷まで (Upadhyay & Rajagopal、IEEE PEDES 2006). 失速電流(何度も定格)では、その影響ははるかに大きく、 パーマネントです。
- 熱消磁: NdFeB および SmCo 磁石には、 負の保力熱係数したがって、消磁のリスクは最大動作温度で最も高くなります (サイエンスダイレクト、J. Magn. Magn. Mater.、2020). 作業点が B-H 曲線の膝下に下がると、磁石フラックス — および kT — 回復しません。
これが、「ショート」または失速したモーターが繰り返しトルクを永久に失う理由です。の説明を参照してください。 DCモーターを短絡させるとどうなるかです。
DCモーターのトルク損失が最も重要な場所
ドミナント障害モードは、デューティサイクルと環境を追跡します。アプリケーションを知るの主なリスクは診断を短縮します。
| 応用 | 支配的なトルク損失リスク | 見どころ |
|---|---|---|
| 自動車(窓、シート、ワイパー) | ストール/ジャム→過電流デマグ | ロックロータ電流とピーク定格の比較 |
| ロボット工学とAGV | 頻繁なアイドリング/ストップ、ギアボックスの摩擦 | ギア潤滑、デューティサイクル加熱 |
| 医療機器およびラボ機器 | 整流品質、低ノイズ | 安定 kT、クリーンな整流 |
| 電動工具とドローン | 大電流、熱破壊 | マグネットグレード、ベント、電流制限 |
| コンベアとオートメーション | 持続的な過負荷、熱 | 荷重監査、絶縁クラス |
特にロボット関節は、モーターのトルクを倍増させるために減速機に依存しています。そこにある弱いモーターは腕全体にカスケードします — 私たちの作品は ロボットアームに減速機が必要な理由 トルクと速度の取引について説明します。
選択ガイド: 勝った DC モーターの仕様の付け方t トルクを失う
診断で交換が求められる場合は、トルク損失が現場での苦情にならないように、新しいモーターのサイズを調整してください。
- 一致電圧とタイプ: PMDC、直列、シャント、またはBLDC、および電源の極性/範囲を確認します。
- マージン付きサイズトルク: 定格トルクは、平均ではなく、少なくとも1.3–1.5×最悪の場合の負荷を選択します。ストール/ロックローターのトルクは、始動負荷をクリアする必要があります。
- 熱上昇の予算: デューティサイクルで巻線をIEC 60034-1以下に保つ絶縁/磁石クラスを選択してください。モーターが高温になる場合は、通気口またはより大きなフレームを追加します。
- ドライブ電流制限を正しく設定します。 BLDCの場合、短い過負荷ヘッドルームの場合、制限を~1.2–1.5××に設定します – 低すぎると負荷がかかるとトルクが崩壊します。
- 温度の磁石グレードを選択してください。 高フラックス密度のためのNdFeB。ニーポイントが最大動作温度を超えて維持され、デマグを回避します。
- 取り付けフランジに合わせます。 IEC B5/B14 または NEMA C 面なので、既存のマウントにドロップします — 当社の モーターフランジガイドです。
トルク損失を引き起こす一般的なエンジニアリング上の間違い
| 間違い | トルクがかかる理由 |
|---|---|
| ピーク/パルス電流定格を超える | 永久磁石減磁 — kT 回復しない |
| 小さめの電源または長くて細いワイヤ | 端子の電圧降下 → Iを ↓→T↓(TはVにほぼ比例) |
| デューティサイクル加熱の無視 | モーターは高温時にのみ弱くなります。コールドベンチテストに合格 |
| BLDCのホール角が間違っている(60°と120°) | 間違った整流タイミング→弱い始動トルク |
| ギアモーターの潤滑過多または潤滑不足 | グリースドラッグは負荷トルクを上昇させ、シャフト出力を無駄にします |
| 突入電流を障害として読み取る | ストール電流 Vt/Rを 最初は正常です。本当の問題をマスクする |
| 定格トルクによるサイジングのみ | スタート/過負荷の余裕なし→慢性的な「弱い」感じ |
DCモーターのトルク損失トラブルシューティング表(問題→原因→解決策)
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| 始動時のトルクが弱い、またはトルクがない | 低供給V、消磁磁石、オープン巻線、焼き付きベアリング | 対策 Vt 端子で、マグネット K を確認してください。Tテスト巻線R;シャフトを解放します |
| トルクは暖められるとしか下がらない | 熱ドリフト:Rを ↑、kT ↓ | 冷却の許可、デューティの削減、絶縁/マグネットクラスのアップグレード |
| 負荷時のみ弱く、無負荷時は細かい | 駆動電流制限が低すぎる、または本物の過負荷 | 電流制限を1.2–1.5×に引き上げます。定格を下げます。負荷を下げます。 |
| 高い無負荷速度ですが、低トルク | 永久脱磁 | バックEMF / k経由で確認T テストと銘板、磁石またはモーターの交換 |
| 断続的な弱トルク | 接続の緩み、熱トリップ、汚れた整流子 | 端子の締め付け、電流制限の確認、整流子の清掃/再表面化 |
| トルクは数か月で減衰します | 段階的なデマーグ、ベアリングの摩耗、ブラシの損失 | ブラシ/ベアリングの交換、再潤滑、再磁化または交換 |
| 新しいモーターは箱から出してすぐに弱い | 部品番号が間違っている、ホール角度が間違っている、ドライブ設定が間違っている | 仕様の検証、60°/120° の設定、ドライブ パラメータの一致 |
完全な診断シーケンス(絶縁および逆起電力テストを含む)については、当社の DCモータートラブルシューティングガイドです。
よくある質問
低電圧はDCモーターのトルクを低下させますか?
はい。トルクはT≈kに従ったT・(Vt − エb)/Rをしたがって、端子電圧が低いほど、電機子電流が少なくなり、トルクが小さくなります。弱い電源または長くて細い配線のモーターは、端子の電圧が電流を消費すると低下するため、特に負荷下では遅くて遅く感じます。
DCモーターは永久にトルクを失う可能性がありますか?
はい — 永久磁石が持続的な過電流または過度の熱によって減磁した場合、トルク定数 kT 落下しても回復しません。唯一の修正は、磁石の再磁化 (実用的であることはめったにありません) か、ローター/モーターの交換です。これが、ピーク電流とストール電流が銘板定格内にとどまる必要がある理由です。
熱はどのくらいのトルクを消費しますか DCモーター?
実質的です。文書化された 24 V PMDC では、巻線温度を 25 °C から 125 °C に上げると、トルク定数は 20% とロックローターのトルクを ~2.9 Nm から ~1.65 Nm — おおよそ 43% ストールトルクの損失です。熱は巻線抵抗を上昇させ、同時に磁石を弱めます。
BLDCが失速後にトルクを失うのはなぜですか?
ストール電流はVに等しいt/Rを 定格値の何倍にも及ぶ可能性があります。持続ストールは巻線を過熱させ、磁石を消磁し、ほとんどのBLDCドライブはトルクを制限する電流制限を課します。ストールを繰り返すと、永久的なトルク損失への最速のルートです。
DCモーターの消磁をテストするにはどうすればよいですか?
実際の性能を銘板と比較する:消磁されたモーターは示します 高い無負荷速度 と 低トルク、および低減された逆起電力定数 (ジェネレーターとして回転し、1000 RPM ごとに V を測定します) と低減されたトルク定数 kT. メッガーテスト(IEEE 43)は巻線をチェックします。デマグは、絶縁ではなくトルク/逆起電力の降下によって確認されます。
ブラシ付きDCモーターとブラシレスDCモーターのトルク損失は異なりますか?
磁石物理学 (T = kT・私はを)は同じですが、ブラシ付きモーターはブラシの摩擦や整流子の摩耗によってトルクを失い、ブラシレスモーターは駆動電流制限やホールセンサー/タイミングエラーによってトルクを失います。ブラシ付きモータートルク損失は通常、機械的で修理可能です。BLDCはsはコントローラー設定にあることが多い。
DC およびモーション交換モーターに Greensky を選ぶ理由
トルク損失が修理ではなく交換を指す場合、Greenskyは完全なDCポートフォリオを提供します。 PMDC、ブラシ付き、ブラシレス(BLDC)モーターと統合ギアモーター — IEC 60034およびNEMA MG 1の寸法に合わせて構築されているため、既存のマウントにドロップできます。メンテナンスおよび調達チーム向けに、以下を提供します。
- 文書化されたトルク定数: ネームプレート KT、ストールトルク、定格電流、絶縁クラスにより、ベースラインは初日から明確になります。
- サーマルヘッドルーム: クラスFおよびHの絶縁オプションと磁石グレードは、カタログの平均だけでなく、お客様のデューティサイクル温度に合わせて選択されます。
- フランジの互換性: カスタマイズされたパイロット直径を備えたIEC B5/B14およびNEMA C面 — 当社の モーターフランジガイドです。
- ブラシ付きまたはBLDC: 機械的なシンプルさ、または適合したホールセンサーとドライブを備えた電子整流を選択してください。
- 低MOQ OEM / ODM: スペアプログラムとカスタムシャフト/エンコーダ構成の小ロット。
関連読書
- DCモーターとは何ですか?タイプ、原理、式
- DC モーターのトラブルシューティング方法: ステップバイステップガイド
- ブラシ付きモーターが火花を散らすのはなぜですか?原因と修正
- DCモーターを短絡する方法(短絡ブレーキ)
- BLDCモーターの欠点エンジニアが知っておくべき
- モーターフランジとは何ですか?IEC と NEMA の取り付け
- ACモーターとDCモーター:どちらを選ぶか
- ギアボックスとギアモーター: 違いと選択
- 同期電動機と誘導電動機: 主な違い
- ロボットアームに減速機が必要な理由
参考文献
- IEC 60034-1 — 回転電気機械: 定格と性能 (温度クラス、トルク定義). webstore.iec.ch/publication/67467
- IEC 60034-30-1 — 回転電気機械の効率クラス (IE1–IE5). webstore.iec.ch/publication/67784
- NEMA MG 1 — モーターおよび発電機 (安全、熱、取り付け寸法). nema.org/standards/view/mg-1-motors-and-generators
- IEEE 43-2013 — 回転機械の絶縁抵抗試験の推奨プラクティス. standards.ieee.org/ieee/43/4385
- IEEE 112 — 多相誘導および DC モーターの標準テスト手順 (損失および逆起電力法). standards.ieee.org/ieee/112/4213
- 米国DOE — 電気モーターの効率の決定と修理ガイダンス. energy.gov/eere/amo/articles/determination-electric-motors
- SKF — 電気モーターのベアリングのメンテナンスと潤滑. skf.com/us/products/maintenance-products/bearing-maintenance
- Haydon Kerk Pittman — DCモーターの性能に対する温度の影響(熱トルク定数モデル). haydonkerkpittman.com/learningzone/whitepapers/temperature-effects-on-dc-motor-performance
- FAULHABER — DC-Motorsの技術情報(kエム、kエ、α係数、失速トルク). faulhaber.com/en/technical-information
- maxon — DCモータの整流とアプリケーションノート. maxon.com/en-us/technologies/tech-papers
