Nguyên nhân khiến động cơ một chiều mất mô-men xoắn?
Trả lời nhanh
“Mất mô-men xoắn” có nghĩa là gì trong động cơ DC?
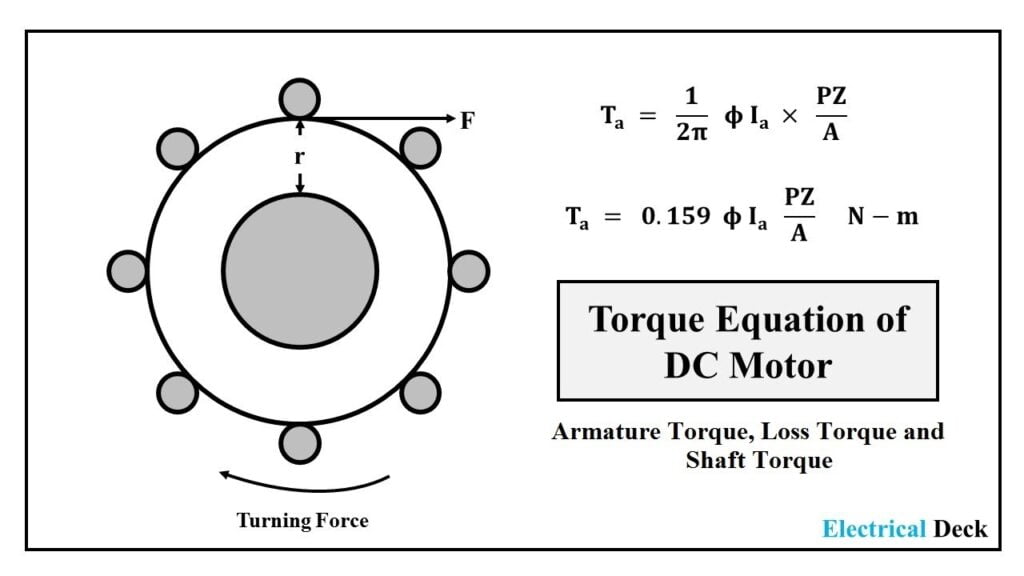
Mô-men xoắn động cơ là lực quay mà trục cung cấp cho tải, được biểu thị bằng newton-mét (Nm) hoặc ounce-inch (oz-in). Trong động cơ DC, mô-men xoắn được tạo ra bởi sự tương tác của từ trường và dòng điện chạy trong cuộn dây phần ứng. Mô-men xoắn trục tại bất kỳ thời điểm nào là:
- T = kT · Tôimột – mô-men xoắn bằng hằng số mô-men xoắn nhân với dòng điện phần ứng.
- Đối với động cơ DC nam châm vĩnh cửu (PMDC), kT được thiết lập bởi từ thông nam châm và số vòng hiệu dụng; nó là một thuộc tính cố định cho đến khi nam châm yếu đi.
- Đối với động cơ trường quấn, kT cũng phụ thuộc vào dòng điện trường – trường yếu trực tiếp làm giảm mô-men xoắn.
Do đó, “mất mô-men xoắn” có nghĩa là một trong hai điều đã thay đổi: hoặc kT đã giảm (máy tạo ra ít mô-men xoắn hơn trên amp) hoặc Tôimột đã giảm (dòng điện ít hơn đang đến hoặc đang được sử dụng bởi phần ứng). Mọi nguyên nhân trong bài viết này ánh xạ đến một trong hai biến số đó. Để hiểu các bộ phận liên quan, hãy bắt đầu với hướng dẫn của chúng tôi về Động cơ DC là gì và nó được chế tạo như thế nào.
Hai biến quyết định mô-men xoắn
| Biến | Điều gì thay đổi nó | Ảnh hưởng đến mô-men xoắn |
|---|---|---|
| kT (hằng số mô-men xoắn) | Cường độ nam châm, vòng quay hiệu quả, dòng điện trường | Rơi khi khử từ hoặc rẽ ngắn → mô-men xoắn ít hơn trên amp |
| Tôimột (dòng điện phần ứng) | Cung cấp voltage, điện trở cuộn dây, tải, giới hạn ổ đĩa | Rơi với điện áp thấptage, R cao, quá tải hoặc giới hạn dòng điện |
Động cơ DC tạo ra mô-men xoắn như thế nào (và nơi nó bị rò rỉ)
Động cơ DC là một vòng cơ điện khép kín. Đi theo xích và bạn có thể thấy chính xác vị trí mô-men xoắn bị mất:
- Cung cấp áp dụng voltage (Vt) qua bàn chải hoặc các thiết bị đầu cuối ổ đĩa.
- Hiện tại (Imột) dòng chảy trong phần ứng cuộn dây nằm trong từ trường (B) từ nam châm vĩnh cửu hoặc cuộn dây trường.
- Lực Lorentz (F = B·I·L) trên mỗi dây dẫn tạo ra một mô-men xoắn về trục.
- Rôto tăng tốcvà EMF ngược (Eb = kE·ω) tích tụ, chống lại nguồn cung.
- Đạt trạng thái ổn định khi Eb ≈ Vt – Tôimột·Rmột, cố định dòng điện và do đó mô-men xoắn T = kT·Tôimột.
Các phương trình chi phối làm cho các điểm rò rỉ trở nên rõ ràng:
- Số dư đầu cuối: Vt = Eb + Tôimột·Rmột
- EMF trở lại: Eb = kE·ω (và theo đơn vị SI, kE ≈ kT)
- Phương trình tốc độ: ω = (Vt/kE) – (Rmột/kE·kT)·T
Theo dõi các chế độ lỗi thông qua các phương trình sau:
- Nguồn cung cấp thấptage → I thấp hơnmột có sẵn → mô-men xoắn thấp hơn và tốc độ thấp hơn.
- Nam châm khử từ → K thấp hơnT và kE → mô-men xoắn ít hơn trên mỗi amp, tốc độ cao hơn khi không tải.
- Cuộn dây nóng → Rmột tăng và kT giảm → dòng điện ít hơn và mô-men xoắn ít hơn ở cùng điện áp.
- Vòng quay phần ứng ngắn → ít lượt hiệu quả hơn → K thấp hơnT, dòng điện cao hơn, nhiệt nhiều hơn.
- Vòng bi bị mòn / hộp số kéo → mô-men xoắn tải tăng → Imột leo lên cho đến khi ổ đĩa hoặc bảo vệ nhiệt giới hạn nó.
PMDC chải vs không chổi than (BLDC): Nơi rò rỉ mô-men xoắn
Cả hai loại đều sử dụng nam châm vĩnh cửu và tuân theo T = kT·Tôimột, nhưng bản đồ lỗi khác nhau vì chuyển mạch là cơ học ở cái này và điện tử ở cái kia.
| Nguyên nhân tổn thất mô-men xoắn | PMDC chải | PMDC không chổi than (BLDC) |
|---|---|---|
| Khử từ nam châm vĩnh cửu | Có – quá dòng / nhiệt | Có – cùng vật lý |
| Ma sát bàn chải (mô-men xoắn không tải MR) | Có – đeo bàn chải, nâng MR | Không có (không có bàn chải) |
| Thời gian giao hoán | Cài đặt không trung tính cơ học | Điện tử — sai góc Hall (60°/120°) |
| Giới hạn dòng điện ổ đĩa | Nguồn cung đơn giản (hiếm khi bị giới hạn) | Nắp dòng PWM – nguyên nhân phổ biến của mô-men xoắn “yếu” |
| Kiểm tra lỗi cuộn dây | Kháng từ thanh này sang thanh khác | Cân bằng pha với pha |
Để có cái nhìn sâu hơn về độ mòn và tia lửa của bàn chải, hãy xem hướng dẫn của chúng tôi trên Tại sao động cơ chổi than phát tia lửa, và để đánh đổi chuyển mạch điện tử, hãy đọc Nhược điểm của động cơ BLDC.
Bảng so sánh nguyên nhân gốc rễ
Bảng dưới đây xếp hạng bảy nguyên nhân phổ biến nhất bằng cách chúng tấn công phương trình mô-men xoắn. Sử dụng nó để phân loại động cơ cảm thấy yếu.
| # | Nguyên nhân | Tấn công | Triệu chứng điển hình | Có thể đảo ngược? |
|---|---|---|---|---|
| 1 | Khử từ quá dòng | kT ↓ | Tốc độ không tải cao, mô-men xoắn thấp, chạy nóng khi tải | Không – nam châm bị hỏng |
| 2 | Nguồn cung cấp thấptage | Tôimột ↓ | Chậm, yếu, đặc biệt là khi chịu tải | Có – nguồn cung cấp sửa chữa |
| 3 | Trôi nhiệt (nhiệt) | kT ↓, Rmột ↑ | Mô-men xoắn chùng xuống khi động cơ nóng lên | Một phần – cho phép làm mát |
| 4 | Lỗi cuộn dây (vòng quay ngắn) | kT ↓, Rmột ↓ | Quá nhiệt, dòng điện cao, mô-men xoắn thấp | Không – tua lại / thay thế |
| 5 | Quá tải cơ học | Tôimột được giới hạn → Nắp chữ T | Quầy hàng, ngắt quãng, dòng điện cao | Có – giảm tải |
| 6 | Bàn chải / cổ góp | MR ↑, tiếp xúc kém | Tia lửa, mô-men xoắn không đều, khởi động chậm | Có – bàn chải dịch vụ |
| 7 | Giới hạn ổ đĩa / bộ điều khiển | Tôimột Đóng nắp | Chỉ yếu dưới tải, không tải tốt | Có – tăng giới hạn hiện tại |
Dữ liệu kỹ thuật: Công thức mô-men xoắn & Ví dụ làm việc
Định lượng tổn thất mô-men xoắn biến phỏng đoán thành phép đo. Đây là các mối quan hệ được sử dụng bởi các bảng dữ liệu của nhà sản xuất như FAULHABER và maxon.
| Số lượng | Công thức | Sử dụng trong chẩn đoán |
|---|---|---|
| Mô-men xoắn | T = kT·Tôimột | Dòng điện đặt mô-men xoắn; kT là hệ số nhân |
| Mô-men xoắn dừng (rôto khóa) | TLR = (Vt/Rmột)·kT | Mô-men xoắn cực đại ở tốc độ không (FAULHABER MH) |
| EMF trở lại | Eb = kE·ω | Kiểm tra spin xác nhận kE = kT (SI) |
| Dòng điện phần ứng | Tôimột = (Vt − Eb)/Rmột | V thấpt hoặc R caomột → I thấpmột |
| Điện trở đầu cuối so với nhiệt độ | R(f) = R(i)·[1 + αcond(θf − θi)]#atfp_close_translate_span# | Đồng αcond ≈ +0.004 K−1 (FAULHABER) |
| Hằng số mô-men xoắn so với nhiệt độ | k(f) = k(i)·[1 + αmag(θf − θi)]#atfp_close_translate_span# | Nam châm αmag ≈ −0.002 K−1 (tiêu cực) |
Ví dụ làm việc: Nhiệt một mình cắt mô-men xoắn ~20%
Điều này được lấy từ một phân tích nhiệt PMDC đã được công bố (Haydon Kerk Pittman). Động cơ 24 V có Rmột = 0.59 Ω và kT = 0.071 Nm/A ở 25 °C. So sánh 25 °C với 125 °C:
| Tham số | Ở 25 °C | Ở 125 °C | Thay đổi |
|---|---|---|---|
| Điện trở đầu cuối Rmột | 0.59 Ω | 0.83 Ω | +41% |
| Hằng số mô-men xoắn kT | 0.071 Nm/A | 0.057 Nm/A | −20% |
| Dòng rôto bị khóa ILR = Vt/Rmột | 40.7 Một | 28.9 Một | −29% |
| Mô-men xoắn rôto bị khóa TLR = TôiLR·kT | 2.89 Nm | 1.65 Nm | −43% |
Bài học rút ra: Nhiệt gây sát thương gấp đôi – nó làm tăng lực cản cuộn dây (ít dòng điện hơn) và làm suy yếu nam châm (ít mô-men xoắn hơn trên amp). Động cơ lạnh mịn có thể mất gần một nửa mô-men xoắn dừng của nó khi nóng. Theo IEC 60034-1, giới hạn nhiệt độ cuộn dây là Loại B 130 °C, Loại F 155 °C và Loại H 180 °C – vượt quá chúng sẽ tăng tốc độ khử từ vĩnh viễn.
Khử từ & Phản ứng phần ứng (dữ liệu được bình duyệt)
- Phản ứng quá dòng / phần ứng: Trong 70 W, 24 V PM BLDC, chỉ riêng phản ứng phần ứng đã làm giảm mô-men xoắn cực đại bằng 2.8% và giảm mật độ thông lượng khe hở không khí 5.59 mT trên amp từ không tải đến đầy tải (Upadhyay & Rajagopal, IEEE PEDES 2006). Ở dòng điện chết máy (nhiều lần được đánh giá), hiệu ứng lớn hơn nhiều và có thể trở thành vĩnh viễn.
- Khử từ nhiệt: Nam châm NdFeB và SmCo có hệ số nhiệt cưỡng chế âm, vì vậy nguy cơ khử từ cao nhất ở nhiệt độ hoạt động tối đa (ScienceDirect, J. Magn. Magn. Mater., 2020). Khi điểm làm việc giảm xuống dưới đầu gối của đường cong B–H, từ thông nam châm – và kT – không phục hồi.
Đây là lý do tại sao một động cơ bị “đoản mạch” hoặc chết máy liên tục mất mô-men xoắn vĩnh viễn; xem phần giải thích của chúng tôi trên điều gì xảy ra khi bạn làm chập động cơ DC.
Nơi tổn thất mô-men xoắn của động cơ DC quan trọng nhất
Chế độ lỗi chủ đạo theo dõi chu kỳ nhiệm vụ và môi trường. Biết ứng dụng của bạnNguy cơ chính của nó rút ngắn chẩn đoán.
| Ứng dụng | Nguy cơ mất mô-men xoắn chiếm ưu thế | Xem gì |
|---|---|---|
| Ô tô (cửa sổ, ghế, cần gạt nước) | Dừng / kẹt → giảm quá dòng | Dòng điện rôto bị khóa so với định mức đỉnh |
| Robot & AGV | Thường xuyên khởi động-dừng, ma sát hộp số | Bôi trơn bánh răng, sưởi ấm chu kỳ nhiệm vụ |
| Dụng cụ y tế & phòng thí nghiệm | Chất lượng giao phong, tiếng ồn thấp | K ổn địnhT, chuyển mạch sạch |
| Dụng cụ điện & máy bay không người lái | Dòng điện cao, khử nhiệt | Cấp nam châm, thông hơi, giới hạn dòng điện |
| Băng tải & tự động hóa | Quá tải liên tục, nhiệt | Kiểm tra tải, lớp cách nhiệt |
Đặc biệt, các khớp nối robot phụ thuộc vào một bộ giảm tốc để nhân mô-men xoắn của động cơ; một động cơ yếu ở đó xếp tầng vào toàn bộ cánh tay – phần của chúng tôi Tại sao cánh tay robot cần bộ giảm tốc giải thích giao dịch mô-men xoắn – tốc độ.
Hướng dẫn lựa chọn: Cách thông số kỹ thuật động cơ DC đã giành chiến thắngt Mất mô-men xoắn
Nếu chẩn đoán chỉ ra việc thay thế, hãy kích thước động cơ mới để tổn thất mô-men xoắn không bao giờ trở thành phàn nàn tại hiện trường.
- Phù hợp với voltage và loại: xác nhận PMDC, sê-ri, shunt hoặc BLDC và cực/phạm vi nguồn cung.
- Kích thước mô-men xoắn với lề: Chọn mô-men xoắn định mức ít nhất 1.3–1.5 × tải trọng trong trường hợp xấu nhất, không phải mức trung bình. Mô-men xoắn rôto dừng / khóa rôto phải xóa tải khởi động.
- Ngân sách cho sự tăng nhiệt: chọn lớp cách điện/nam châm giữ cuộn dây dưới giới hạn IEC 60034-1 tại chu kỳ làm việc của bạn; thêm lỗ thông hơi hoặc khung lớn hơn nếu động cơ chạy nóng.
- Đặt giới hạn dòng điện ổ đĩa một cách chính xác: đối với BLDC, đặt giới hạn thành ~1.2–1.5× dòng điện định mức cho khoảng không quá tải ngắn – quá thấp và mô-men xoắn giảm khi tải.
- Chọn cấp nam châm cho nhiệt độ: NdFeB cho mật độ thông lượng cao; xác minh điểm đầu gối nằm trên nhiệt độ hoạt động tối đa của bạn để tránh bị hư hỏng.
- Phù hợp với mặt bích lắp: IEC B5 / B14 hoặc NEMA C-face để nó rơi vào ngàm hiện có – xem chúng tôi Hướng dẫn mặt bích động cơ.
Những sai lầm kỹ thuật phổ biến gây mất mô-men xoắn
| Sai lầm | Tại sao nó tốn mô-men xoắn |
|---|---|
| Vượt quá định mức đỉnh / dòng xung | Khử từ nam châm vĩnh cửu — kT không bao giờ phục hồi |
| Nguồn cung cấp nhỏ hơn hoặc dây dài, mỏng | Chuyến baytage giảm ở các thiết bị đầu cuối → Imột ↓ → T ↓ (T tỷ lệ gần với V) |
| Bỏ qua hệ thống sưởi chu kỳ nhiệm vụ | Động cơ chỉ yếu khi nóng; vượt qua bài kiểm tra băng ghế lạnh |
| Góc Hall sai (60° so với 120°) trên BLDC | Thời gian chuyển mạch không chính xác → mô-men xoắn khởi động yếu |
| Bôi trơn quá mức hoặc quá mức của động cơ bánh răng | Lực kéo mỡ làm tăng mô-men xoắn tải và lãng phí đầu ra trục |
| Đọc dòng khởi động là lỗi | Dòng điện Vt/Rmột là bình thường khi bắt đầu; che giấu vấn đề thực sự |
| Chỉ định cỡ theo mô-men xoắn định mức | Không có biên độ để khởi động / quá tải → cảm giác “yếu” mãn tính |
Bảng khắc phục sự cố mất mô-men xoắn của động cơ DC (Sự cố → Nguyên nhân → Giải pháp)
| Vấn đề | Nguyên nhân có thể | Giải pháp |
|---|---|---|
| Mô-men xoắn yếu hoặc không có mô-men xoắn khi khởi động | Nguồn cung cấp V thấp, nam châm khử từ, cuộn dây hở, ổ trục bị thu giữ | Biện pháp Vt tại các thiết bị đầu cuối; kiểm tra nam châm KT; thử nghiệm cuộn dây R; giải phóng trục |
| Mô-men xoắn chỉ giảm khi nó nóng lên | Trôi nhiệt: Rmột ↑, kT ↓ | Cho phép làm mát; giảm bớt nhiệm vụ; nâng cấp lớp cách điện/nam châm |
| Chỉ yếu dưới tải, không tải tốt | Giới hạn dòng điện ổ đĩa quá thấp hoặc quá tải chính hãng | Tăng giới hạn dòng điện lên 1.2–1.5× định mức; giảm tải |
| Tốc độ không tải cao nhưng mô-men xoắn thấp | Khử từ vĩnh viễn | Xác nhận qua back-EMF / kT thử nghiệm so với bảng tên; thay thế nam châm hoặc động cơ |
| Mô-men xoắn yếu không liên tục | Kết nối lỏng lẻo, chuyến đi nhiệt, cổ góp bẩn | Siết chặt các thiết bị đầu cuối; kiểm tra giới hạn dòng điện; làm sạch/tái tạo cổ góp |
| Mô-men xoắn giảm qua nhiều tháng | Giảm dần, mài mòn ổ trục, mất bàn chải | Thay chổi than/ổ trục; bôi trơn lại; từ hóa lại hoặc thay thế |
| Động cơ mới yếu khi ra khỏi hộp | Số bộ phận sai, góc Hall sai, cài đặt ổ đĩa không tốt | Xác minh thông số kỹ thuật; đặt 60°/120°; khớp với các thông số ổ đĩa |
Để có trình tự chẩn đoán đầy đủ (bao gồm các xét nghiệm cách điện và EMF ngược), hãy sử dụng Hướng dẫn khắc phục sự cố động cơ DC.
Những câu hỏi thường gặp
Điện áp thấp có làm giảm mô-men xoắn động cơ DC không?
Có. Mô-men xoắn theo T ≈ kT·(Vt − Eb)/Rmột, vì vậy điện áp đầu cuối thấp hơn có nghĩa là dòng điện phần ứng ít hơn và do đó mô-men xoắn ít hơn. Động cơ sử dụng nguồn điện yếu hoặc dây điện dài, mỏng sẽ cảm thấy chậm chạp và chậm, đặc biệt là khi tải, vì điện áp ở các cực giảm xuống khi dòng điện.
Động cơ DC có thể mất mô-men xoắn vĩnh viễn không?
Có – nếu nam châm vĩnh cửu bị khử từ do quá dòng điện hoặc nhiệt độ quá cao liên tục, hằng số mô-men xoắn kT giảm và không phục hồi. Các cách khắc phục duy nhất là từ hóa lại nam châm (hiếm khi thực tế) hoặc thay thế rôto/động cơ. Đây là lý do tại sao dòng điện đỉnh và dừng phải nằm trong định mức bảng tên.
Động cơ DC có giá nhiệt là bao nhiêu mô-men xoắn?
Trong một 24 V PMDC được ghi nhận, việc tăng nhiệt độ cuộn dây từ 25 °C lên 125 °C sẽ cắt hằng số mô-men xoắn khoảng 20% và mô-men xoắn rôto bị khóa từ ~2.9 Nm đến ~1.65 Nm – khoảng mất 43% mô-men xoắn dừng lại. Nhiệt làm tăng lực cản cuộn dây và làm suy yếu nam châm cùng một lúc.
Tại sao BLDC của tôi bị mất mô-men xoắn sau khi dừng lại?
Dòng điện dừng bằng Vt/Rmột và có thể gấp nhiều lần giá trị định mức. Ngừng hoạt động liên tục làm quá nóng cuộn dây và khử từ nam châm, và hầu hết các ổ đĩa BLDC cũng áp đặt giới hạn dòng điện giới hạn mô-men xoắn. Dừng lại nhiều lần là con đường nhanh nhất dẫn đến tổn thất mô-men xoắn vĩnh viễn.
Làm cách nào để kiểm tra động cơ DC khử từ?
So sánh hiệu suất thực tế của nó với bảng tên: một động cơ khử từ hiển thị Tốc độ không tải cao với mô-men xoắn thấp, và hằng số EMF ngược giảm (quay nó như một máy phát điện và đo V trên 1000 RPM) và hằng số mô-men xoắn giảm kT. Thử nghiệm megger (IEEE 43) kiểm tra cuộn dây; demag được xác nhận bởi mô-men xoắn / EMF ngược, không phải bằng cách điện.
Tổn thất mô-men xoắn ở động cơ DC chổi than và không chổi than có khác nhau không?
Vật lý nam châm (T = kT·Tôimột) giống hệt nhau, nhưng động cơ chổi than cũng mất mô-men xoắn do ma sát chổi than và cổ góp mài mòn, trong khi động cơ không chổi than bị mất mô-men xoắn do giới hạn dòng truyền động và lỗi cảm biến / thời gian Hall. Động cơ chổi thantổn thất mô-men xoắn thường là cơ học và có thể sửa chữa; BLDCs thường nằm trong cài đặt bộ điều khiển.
Tại sao chọn Greensky cho động cơ thay thế DC & chuyển động?
Khi tổn thất mô-men xoắn chỉ đến việc thay thế thay thế thay vì sửa chữa, Greensky cung cấp một danh mục đầu tư DC hoàn chỉnh — Động cơ PMDC, chổi than và không chổi than (BLDC) cộng với động cơ bánh răng tích hợp — được chế tạo theo kích thước IEC 60034 và NEMA MG 1 để chúng rơi vào các giá treo hiện có. Đối với các nhóm bảo trì và mua sắm, chúng tôi cung cấp:
- Hằng số mô-men xoắn được ghi lại: Bảng tên KT, mô-men xoắn dừng máy, dòng điện định mức và lớp cách điện để đường cơ sở của bạn rõ ràng ngay từ ngày đầu tiên.
- Khoảng không nhiệt: Các tùy chọn cách điện loại F và H và các loại nam châm được chọn cho nhiệt độ chu kỳ làm việc của bạn, không chỉ là mức trung bình của danh mục.
- Khả năng tương thích mặt bích: IEC B5 / B14 và NEMA C-face với đường kính thí điểm tùy chỉnh – xem của chúng tôi Hướng dẫn mặt bích động cơ.
- Chải hoặc BLDC: chọn đơn giản cơ học hoặc chuyển mạch điện tử với cảm biến và ổ đĩa Hall phù hợp.
- OEM / ODM MOQ thấp: các lô nhỏ cho các chương trình phụ tùng và cấu hình trục / bộ mã hóa tùy chỉnh.
Bài đọc liên quan
- Động cơ DC là gì? Loại, Nguyên tắc & Công thức
- Cách khắc phục sự cố động cơ DC: Hướng dẫn từng bước
- Tại sao động cơ chổi than phát tia lửa? Nguyên nhân & Khắc phục
- Cách đoản mạch động cơ DC (phanh ngắn mạch)
- Nhược điểm của động cơ BLDC mà các kỹ sư nên biết
- Mặt bích động cơ là gì? Gắn IEC vs NEMA
- Động cơ AC và DC: Chọn loại nào
- Hộp số và động cơ bánh răng: Sự khác biệt & Lựa chọn
- Động cơ đồng bộ và động cơ cảm ứng: Sự khác biệt chính
- Tại sao cánh tay robot cần bộ giảm tốc
dự án
- IEC 60034-1 — Máy điện quay: Đánh giá và Hiệu suất (cấp nhiệt độ, định nghĩa mô-men xoắn). webstore.iec.ch/publication/67467
- IEC 60034-30-1 — Cấp hiệu suất cho máy điện quay (IE1–IE5). webstore.iec.ch/publication/67784
- NEMA MG 1 — Động cơ và Máy phát điện (an toàn, nhiệt, kích thước lắp đặt). nema.org/standards/view/mg-1-motors-and-generators
- IEEE 43-2013 — Thực hành được khuyến nghị để kiểm tra điện trở cách điện của máy quay. standards.ieee.org/ieee/43/4385
- IEEE 112 — Quy trình thử nghiệm tiêu chuẩn cho cảm ứng đa pha & động cơ DC (phương pháp mất & EMF ngược). standards.ieee.org/ieee/112/4213
- U.S. DOE — Hướng dẫn xác định & sửa chữa hiệu suất động cơ điện. energy.gov/eere/amo/articles/determination-electric-motors
- SKF — Bảo dưỡng vòng bi và bôi trơn cho động cơ điện. skf.com/us/products/maintenance-products/bearing-maintenance
- Haydon Kerk Pittman – Ảnh hưởng nhiệt độ đến hiệu suất động cơ DC (mô hình không đổi mô-men xoắn nhiệt). haydonkerkpittman.com/learningzone/whitepapers/temperature-effects-on-dc-motor-performance
- FAULHABER – Thông tin kỹ thuật động cơ DC (kM, kE, hệ số α, mô-men xoắn dừng máy). faulhaber.com/en/technical-information
- maxon – Chuyển mạch động cơ DC và ghi chú ứng dụng. maxon.com/en-us/technologies/tech-papers