DCモーターのトラブルシューティング方法:ステップバイステップ診断ガイド(2026)
クイックアンサー
DCモーターのトラブルシューティングとは何ですか?
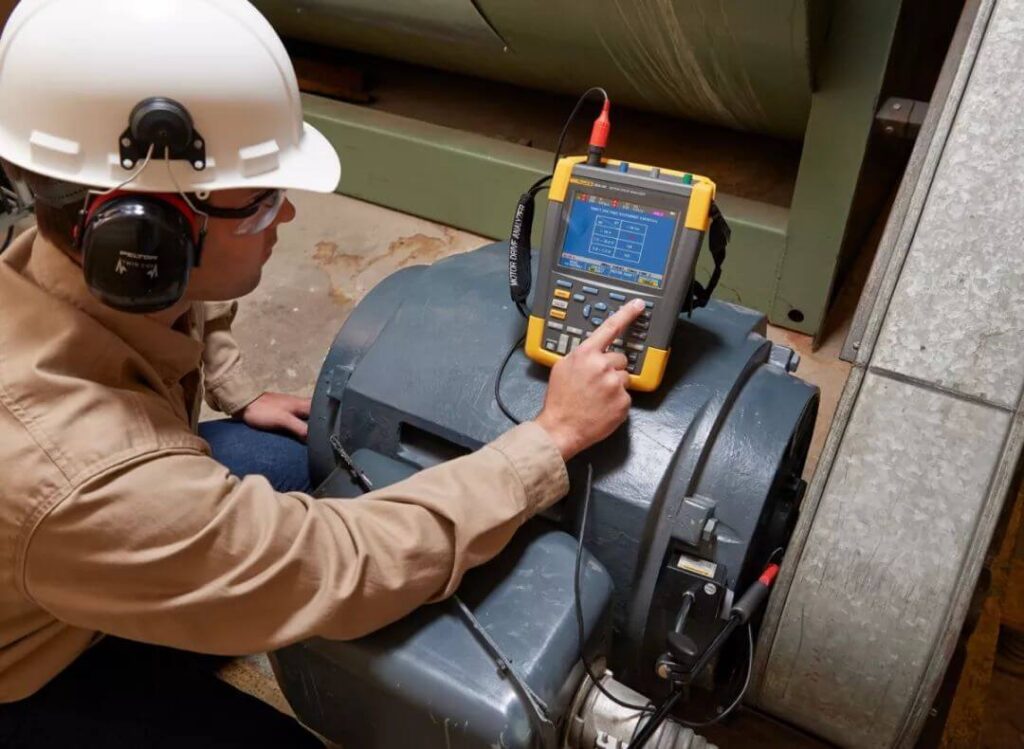
DCモーターのトラブルシューティングは、障害を3つのサブシステムのいずれかに切り分ける体系的なプロセスです。 電気的、機械的、または整流 — 推測ではなく、固定されたテストシーケンスを使用します。モーターが始動しない、動作が遅い、過熱、火花が散る、またはブレーカーがトリップする場合は、その症状を通じて障害を報告しています。診断の役割は、これらの症状を根本原因に解読し、確認された修正を解決することです。ほとんどの障害は、電源回路、電機子巻線と界磁巻線、ブラシと整流子 (ブラシ付きタイプ)、ベアリングなど、少数の部品に集中しています。
安全第一:テスト前のロックアウト/タグアウト(LOTO)
すべてのオフパワーテストは、エネルギー絶縁から始まります。あたり NEMA MG 1 および標準的な産業慣行 (OSHA 29 CFR 1910.147) は、モーターを電源から切り離し、ロックアウト/タグアウト装置を適用し、テスターでゼロ電圧を確認し、端子に触れる前にドライブ内のコンデンサを放電します。回転ベンチテストではシャフトを固定する必要があり、ライブ回路作業にはCAT定格のメーター、安全メガネ、絶縁手袋が必要です。
3 つの障害サブシステム
| サブシステム | 主要コンポーネント | 典型的な障害 |
|---|---|---|
| 電気 | 電源、電機子、界磁巻線、ブラシ | 巻線のオープン/短絡、絶縁性の低下、接触不良、極性の誤り |
| メカニカル | ベアリング、シャフト、カップリング、負荷 | ベアリングの焼き付き、シャフトの遊び、ミスアライメント、過負荷、拘束 |
| 通勤 | ブラシ、整流子、インターポール | 過度の火花、隆起した雲母、フィルムの不均一、ブラシのタイミングがニュートラルから外れている |
DCモーターの故障の仕方:電気と機械の連鎖
診断は、DC モーターが原因と結果の閉ループであるために機能します。1 つのリンクが切断されると、下流の変数は予測可能な方法で移動します。支配関係は次のとおりです。
- ターミナル残高: Vt = エb + 私を・Rを
- バックEMF: エb = kエ・ω (ボルト/rad/s、SI)
- トルク: T = kT・私はを (SIでは、kT = kエ)
- 速度方程式: ω = (Vt/kエ) − (Rを/kエ・kT)・T
チェーンをトレースします。 低供給電圧→低Iを 利用可能→低トルク、低逆起電力→低速; ショートされたアーマチュアターン→より低いR。を 有効回転数が少ない → 電流が大きくなり、熱が大きくなり、電界が弱くなる → 過熱と高火花; ベアリングの焼き付き → 負荷トルクの上昇 → Iを 熱保護または磁気保護トリップまで登る. 各標準テストは 1 つのリンクを対象としています。
各テストが存在する理由
| テスト | 確認内容 | 合格/不合格シグナル |
|---|---|---|
| 電源電圧 | 電源と配線は正常 | 銘板の±10%以内。それ以外の場合は低電圧障害 |
| 巻線抵抗 | コイルがオープンまたは短絡していない | OL = オープン、仕様をはるかに下回る読み取り値 = ショートターン |
| 断熱材(メガ) | 接地されていない巻線 | >1 MΩ および PI >2 (IEEE 43); 以下 = グランド リスク |
| バックEMF | アーマチュア + フィールドインテグリティ | 回転時の比例DCボルト、ゼロに近い=オープン/ショート |
| 無負荷電流/速度 | ベアリング、換気、チューニング | ネームプレートに一致します。高 = 摩擦または短絡回転 |
| 負荷電流 | 全体的なサービス中の健全性 | 定格の 5–10% 以内。持続高 = 障害または過負荷 |
ブラシ付きとブラシレス (BLDC) の障害マップ
ブラシレス DC (BLDC) モーターは巻線抵抗と絶縁テストを共有しますが、機械式整流子を電子スイッチングに置き換えるため、障害マップが変化します。ブラシ付きモーターはブラシと整流子を通過して故障し、BLDC はホール センサー、位相平衡、およびドライブを通過して故障します。
| 障害タイプ | ブラシ付きDC | ブラシレスDC(BLDC) |
|---|---|---|
| ブラシの摩耗 | はい — <1/3 の長さで置き換えます | なし(ブラシなし) |
| 整流子の火花 | はい — 機械的整流 | なし — 電子整流 |
| 位置センシング | 整流子(自己) | ホールセンサー — 0–5 Vパルス出力のテスト |
| ドライブ/コントローラー | シンプル (またはなし) | 複合 — 位相間バランス、PWM、配線 |
火花と絶縁材の受け入れ制限
2 つの定量的基準は、「見た目が悪い」を弁護可能な合否の決定に変えます。どちらも、ほぼすべての競合他社のトラブルシューティング投稿に欠けています。
整流子スパーククラス (IEC 60034-1)
IEC 60034-1 は、4 つの整流スパーク グレードを定義しています。サービス技術者はクラス 3 を受け入れるべきではなく、クラス 2 は銘板に記載されている過負荷条件下でのみ許容されます。
| クラス | 説明 (IEC 60034-1) | 許容できますか? |
|---|---|---|
| 1 | 火花なし、整流子とブラシは変更されていません | あらゆる負荷で最適 |
| 1½ | ブラシエッジのみでかすかな火花が発生します。通勤は認められません | 連続的に許容 |
| 2 | 規定の条件下で許容される火花(短時間過負荷) | 許可されますが、調査します |
| 3 | 危険な火花、火災/浸食の危険 | 決して受け入れられない |
絶縁抵抗の受け入れ (IEEE 43-2013)
IEEE 43-2013 の推奨プラクティスは、断熱床と偏光指数 (PI) を設定します。床下のメッガー、または 2 の下の PI は、湿気、汚染、または地盤の劣化を意味し、地絡が差し迫っています。
| パラメータ | 基準 (IEEE 43-2013) | 失敗した場合のアクション |
|---|---|---|
| 最小断熱材R | ≤1 kVで{1MΩ以上、1kV以上で≥(kV+1)MΩ | ベイクアウト/巻き戻し |
| 偏光指数PI | R(10分) / R(1分) ≥ 2 | ドライ、クリーン、再テスト |
| トレンドとベースライン | 委託金額と比較 | ドリフトを早期に調査する |
症状からサブシステムへの診断テーブル
このマップを使用して、モーターを開く前に確認テストを選択します。これは、良品を交換する「ショットガン」修理を避けるための最速の方法です。
| 症状 | 考えられるサブシステム | 確認テスト |
|---|---|---|
| まったく起動しません | 電気/電源 | 端子電圧、巻線抵抗(OL? |
| 始動するが遅い | 電気(低V、弱電界)/機械(負荷) | 電源電圧、無負荷速度テスト |
| 負荷時の過熱 | 電気(短絡)/機械(ベアリング) | 巻線抵抗、軸回転チェック |
| 過度の火花 | 通勤 | ブラシ/整流子検査、バーツーバーR |
| トリップブレーカー | 電気(接地)/機械(押収) | メガー、手動シャフト回転 |
| 研削/粗ノイズ | 機械式(ベアリング) | 手回転シャフト、振動チェック |
テストツールと受け入れ基準
| ツール | 対策 | キーの合格/不合格 |
|---|---|---|
| デジタルマルチメーター | 電圧、抵抗、導通 | Vが±10%以内、OL =オープン、非常に低いR =ショート |
| クランプメーター | 運転/突入電流 | 銘板より上 ≤5–10%;突入 6–10× FLA |
| メガオームメーター | グランドへの絶縁 | >1 MΩとPI >2 |
| タコメーター | シャフト速度 | 無負荷時の銘板と一致 |
| グラウラー/バーツーバー | 短絡した電機子コイル | 隣接するバー間の均等な抵抗 |
エンジニアリングデータ:数式と作業例
QuANT障害を説明することよりも重要です。これらの関係により、メーターの読み取り値だけでモーターが不良であることを証明できます。
| 数量 | フォーミュラ | 診断用途 |
|---|---|---|
| バックEMF | エb = kエ・ω | スピンテスト:電圧はアーマチュア/フィールドを確認します |
| 電機子電流 | 私はを = (Vt − エb) / エールを | 端末データからの定常状態電流 |
| 起動 (突入) | 私はスタート = Vt / Rを | バックEMFはまだありません。6–10× FLAを期待 |
| 銅の損失 | PCUの =私を²・Rを | 熱源、電流とともに上昇² |
| トルク | T = kT・私はを (kT=kエ SIで) | 電流設定トルク |
| スピード | ω = (Vt/kエ) − (Rを/kエ・kT)・T | ロード↑→スピード↓ |
動作例:24 V PMDCが故障した
ネームプレート: 24 V, 3.75 A rated, Rを ≈ 0.5 Ω。正常な動作では、Eb = 24 − 3.75×0.5 = 22.1 V および銅損失 = 3.75²×0.5 ≈ 7 W。ここで、モーターが熱くなり、クランプ メーターが 8 ア 同じ負荷で:
- 逆起電力が E に崩壊b = 24 − 8×0.5 = 20 V (フィールド/効率の低下)。
- 銅損は8²×0.5に跳ね上がります = 32 W — 4.5×健康的な熱、過熱の直接的な原因。
- 評決: 8 A は銘板の上 113% → 内部ショート、ベアリングの焼き付き、または純正の過負荷です。チューニングの問題ではありません。
これとは別に、メガーは読みます 0.2 MΩ つまり、IEEE 43 フロアの 1 MΩ より下 → 巻線が汚染または劣化しており、地絡が差し迫っている。再通電する前に、乾燥、清掃、再テストを行ってください。
絶縁温度制限 (IEC 60034-1)
| 絶縁クラス | 最大巻線温度 | 代表的な用途 |
|---|---|---|
| クラス A (レガシー) | 105 °C | 古い/小型モーター |
| クラスB | 130 °C | 一般産業 |
| Fクラス | 155 °C | 要求厳格/密閉型 |
| クラスH | 180 °C | 過酷/牽引 |
無負荷時のクラス制限を超える接触温度またはIR温度は、それ自体が故障信号(ターンの短絡またはベアリングの故障)です—NEMA MG 1熱ガイダンスを参照してください。
DCモーターの故障がクラスター化する場所(アプリケーション)
障害モードは、デューティ・サイクルと環境を追跡します。アプリケーションの主なリスクを知ることで、診断を短縮できます。
| 業種・用途 | ドミナント障害モード | ウォッチアイテム |
|---|---|---|
| マテリアルハンドリング、AGV | 頻繁な始動停止→ブラシの摩耗、ベアリング負荷 | ブラシの長さ、整流子フィルム |
| 自動車(窓、シート) | ストール/ジャム→過電流 | 突入電流とロックロータ電流 |
| 医療機器、ラボ機器 | 整流品質が重要 | 火花を散らし続ける ≤ クラス 1½ |
| コンベア、産業オートメーション | 過負荷→過熱、絶縁 | 負荷監査、ベント |
| 電動工具 | 大電流→整流子侵食 | バー対バー抵抗 |
選択ガイド: 修理と交換、および交換の仕様の方法
ステップ 1 — 修理または交換の決定
| コンディション | 決定 |
|---|---|
| 新しいモーターの巻き戻しコスト > 50% | 置換 |
| フレームまたは主要な機械部品が損傷している | 置換 |
| 高齢化に伴って効率が急激に低下 | IEクラスのモーターに交換 |
| ブラシ/ベアリング/整流子表面のみ | 修理 |
ステップ 2 — 交換用モーターの選択 (6 ステップ)
- 一致電圧とタイプ: DC極性と、オリジナルがPMDC、直列、シャント、またはBLDCであるかどうかを確認します。
- マッチスピードとトルク: 定格だけでなく、ロックローター/始動トルクも含みます。
- 取り付けフランジに合わせます。 IEC B5/B14 または NEMA C 面 — 当社の モーターフランジガイドです。
- 絶縁クラスとIP定格に一致 上記の動作環境と温度クラスに。
- 保守性の検証: ブラシ/整流子アクセス(ブラシ付き)またはホールセンサー/ドライブ互換性(BLDC)。
- ドライブ容量を確認します。 電源またはコントローラは突入電流(6–10× FLA)を超える必要があります。
DCモーターのトラブルシューティングにおける一般的なエンジニアリングの間違い
| 間違い | なぜ痛いのか |
|---|---|
| 目視検査をスキップする | 機器の時間を無駄にし、明らかな焼損や摩耗を見逃す |
| ライブテスト/LOTOなし | 衝撃およびアークフラッシュの危険性(NEMA MG 1 / OSHA) |
| 抵抗のみ、メガーなし | ブレーカーをトリップする地絡を見逃す |
| 突入を障害として読み取る | 開始時の6–10×FLAはDCでは正常です |
| 整流子にエメリークロスを使用する | 銅のグリットが埋め込まれ、火花が悪化します — 整流子石を使用する |
| 間違ったブラシグレード | 摩耗の加速とクラス外の火花 |
| 仕様ピークトルクによる交換のみ | 実際のデューティサイクルでのオーバーヒート |
| マイカアンダーカットの無視 | バーの間に炭素が蓄積し、火花を散らします |
DCモータートラブルシューティング表(問題→原因→解決策)
| 問題点 | 考えられる原因 | ソリューション |
|---|---|---|
| モーターが始動しない | 電源なし、オープン巻線、またはベアリングの焼き付き | 端子の電圧の検証、巻線抵抗のテスト (OL = オープン)、シャフトの解放または交換 |
| 走るが遅い | 低電圧、過負荷、ブラシの摩耗、回転の短絡 | 供給量の増加、負荷の軽減、ブラシの取り付けの再取り付け、アーマチュアのバーツーバーテスト |
| 負荷時の過熱 | ターンの短絡、換気のブロック、ベアリングの不良 | 巻き戻し、通気口のクリア、ベアリングの交換、クラス制限の確認 |
| 過度の火花 | ブラシの摩耗、整流子の損傷、スプリングの張力の誤り | ブラシを仕様に置き換える、整流子を再表面化する、ブラシ圧力を設定する |
| ブレーカーをトリップ | 地絡または機械的焼き付き | Megger (<1 MΩ = グランド・リスク);ベアリングのフリーまたは交換 |
| 研削/粗ノイズ | ベアリングの乾燥または摩耗 | 指定されたグリースで潤滑するか、ベアリングを交換します |
| 断続的な停止 | 接続の緩みまたはサーマルトリップ | 端子を締めます。負荷と冷却を確認してください |
| 1 つの位置でのみ大電流 | 整流子セグメントの故障 | バー対バー抵抗試験、再表面化または巻き戻し |
よくある質問
DCモーター巻線が不良であるかどうかをテストするにはどうすればよいですか?
導通と抵抗にはデジタルマルチメータを使用し(OL = 開回路、仕様をはるかに下回る読み取り値 = 短絡したターン)、IEEE 43-2013 (≥1 MΩ、分極指数 ≥2) に準拠したメガオームメータを使用します。逆起電力スピンテストでは、単純な抵抗テストで見逃される短絡した電機子ターンをキャッチします。
ブラシで過度の火花が発生する原因は何ですか?
通常の原因は、ブラシの摩耗、整流子の損傷または汚染、ブラシのスプリング張力の誤り、またはブラシのグレードが間違っていることです。IEC 60034-1 によると、整流子の火花はクラス 1 または 1½ にとどまる必要があります。クラス 3 は決して受け入れられず、即時の修理を意味します。
DCモーターの通常の逆起電力とは何ですか?
正常な永久磁石 DC モーターは、電源なしで発電機として回転させると、速度に比例した DC 電圧 (設計に応じて通常は 1,000 RPM あたり数ボルト) を生成します。ゼロに近い読み取り値は、アーマチュアまたは界磁巻線が開線または短絡していることを意味します。
DCモーターブラシはどのくらいの頻度で検査する必要がありますか?
計画されたシャットダウンのたびに検査し、元の長さの3分の1未満で摩耗した場合は、通常、デューティサイクルと環境に応じて、1,500〜2,000の稼働時間ごとにブラシを交換します。
DCモーターは接地巻線で動作できますか?
いいえ 1 MΩ (IEEE 43-2013) を下回るメッガーの読み取り値は、差し迫った地絡のリスクを示します。モーターの電源を切り、巻線を乾燥して清掃し、再テストしてからサービスに戻します。
ブラシ付きDCとブラシレスDCのどちらがトラブルシューティングが簡単ですか?
ブラシ付きDCは、機械部品(ブラシ、整流子)を通過し、通常、基本的なメーターで診断するのが簡単です。ブラシレスDCは、電子機器テストを必要とするホールセンサー、位相バランス、およびドライブコントローラーのチェックを追加します。
DC およびモーション交換モーターに Greensky を選ぶ理由
診断結果が修理ではなく交換であることを示した場合、Greenskyは完全なDCポートフォリオを提供します。 PMDC、ブラシ付き、ブラシレス(BLDC)モーターと統合ギアモーター — IEC 60034およびNEMA MG 1寸法に組み込まれているため、既存のマウントにドロップできます。メンテナンスおよび調達チームにとっての利点:
- フランジの互換性: IEC B5/B14およびNEMA C面オプション、カスタマイズされたパイロット直径 — 当社の モーターフランジガイドです。
- 文書化された評価: 銘板の電圧、電流、絶縁クラス、IE効率により、トラブルシューティングのベースラインが初日から明確になります。
- ブラシ付きまたはBLDC: 機械的なシンプルさ、または適合したホールセンサーとドライブを備えた電子整流を選択してください。
- 低MOQ OEM / ODM: スペアプログラムとカスタムシャフト/エンコーダ構成の小ロット。
関連読書
- DCモーターとは何ですか?タイプ、原理、式
- ブラシ付きモーターが火花を散らすのはなぜですか?原因と修正
- BLDCモーターの欠点エンジニアが知っておくべき
- モーターフランジとは何ですか?IEC と NEMA の取り付け
- ACモーターとDCモーター:どちらを選ぶか
- ギアボックスとギアモーター: 違いと選択
- 同期電動機と誘導電動機: 主な違い
- ロボットアームに減速機が必要な理由
参考文献
- IEC 60034-1 — 回転電気機械: 定格と性能 (スパーククラス、温度制限). webstore.iec.ch/publication/67467
- IEC 60034-30-1 — 回転電気機械の効率クラス. webstore.iec.ch/publication/67784
- NEMA MG 1 — モーターと発電機(安全、熱、取り付け). nema.org/standards/view/mg-1-motors-and-generators
- IEEE 43-2013 — 回転機械の絶縁抵抗試験の推奨プラクティス. standards.ieee.org/ieee/43/4385
- IEEE 112 — 多相誘導電動機の標準試験手順 (損失および逆起電力法). standards.ieee.org/ieee/112/4213
- 米国DOE — 電気モーターの効率の決定と修理. energy.gov/eere/amo/articles/determination-electric-motors
- EASA — DCモーターのテストと整流の問題(ビショップ). easa.com/training/private-webinars/dc-motor-testing-commutation-issues
- maxon — DCモータ整流およびブラシアプリケーションノート. maxon.com/en-us/technologies/tech-papers
- Faulhaber — DCマイクロモータアプリケーションノート. faulhaber.com/en/technical-information
- SKF — 電気モーターのベアリングのメンテナンスと潤滑. skf.com/us/products/maintenance-products/bearing-maintenance